Demo katalog / build
2WD kâşif robot
Engellerden kaçınan, iki tekerlekli diferansiyel tahrikli bir robot: klasik ilk proje, tamamı makine tarafından okunabilir parça kayıtlarından belirlendi.
Ajanlarca okunabilir: markdown · makine akışı: feed.json
Assembly diagram
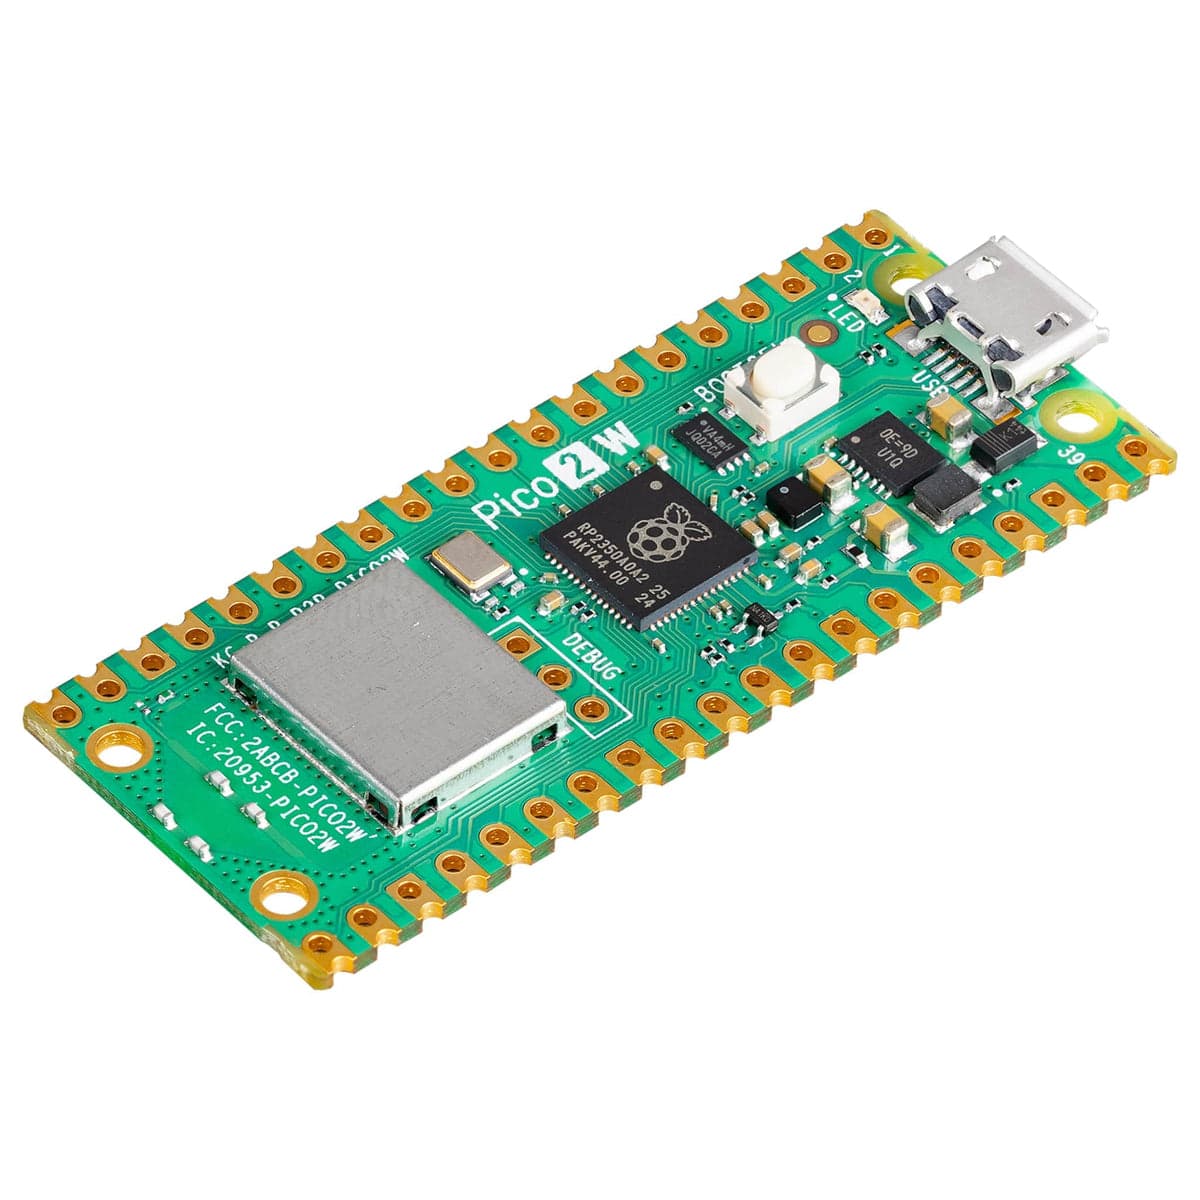 ControllerRaspberry Pi Pico 2 W
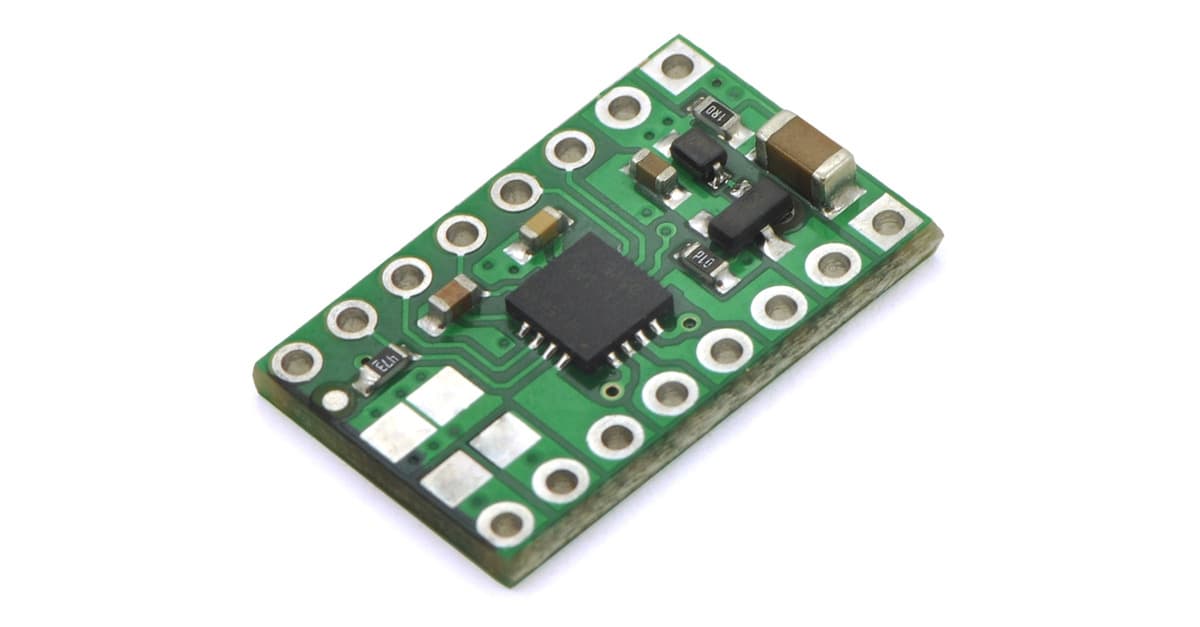 Motor driverDRV8833 dual motor driver carrier
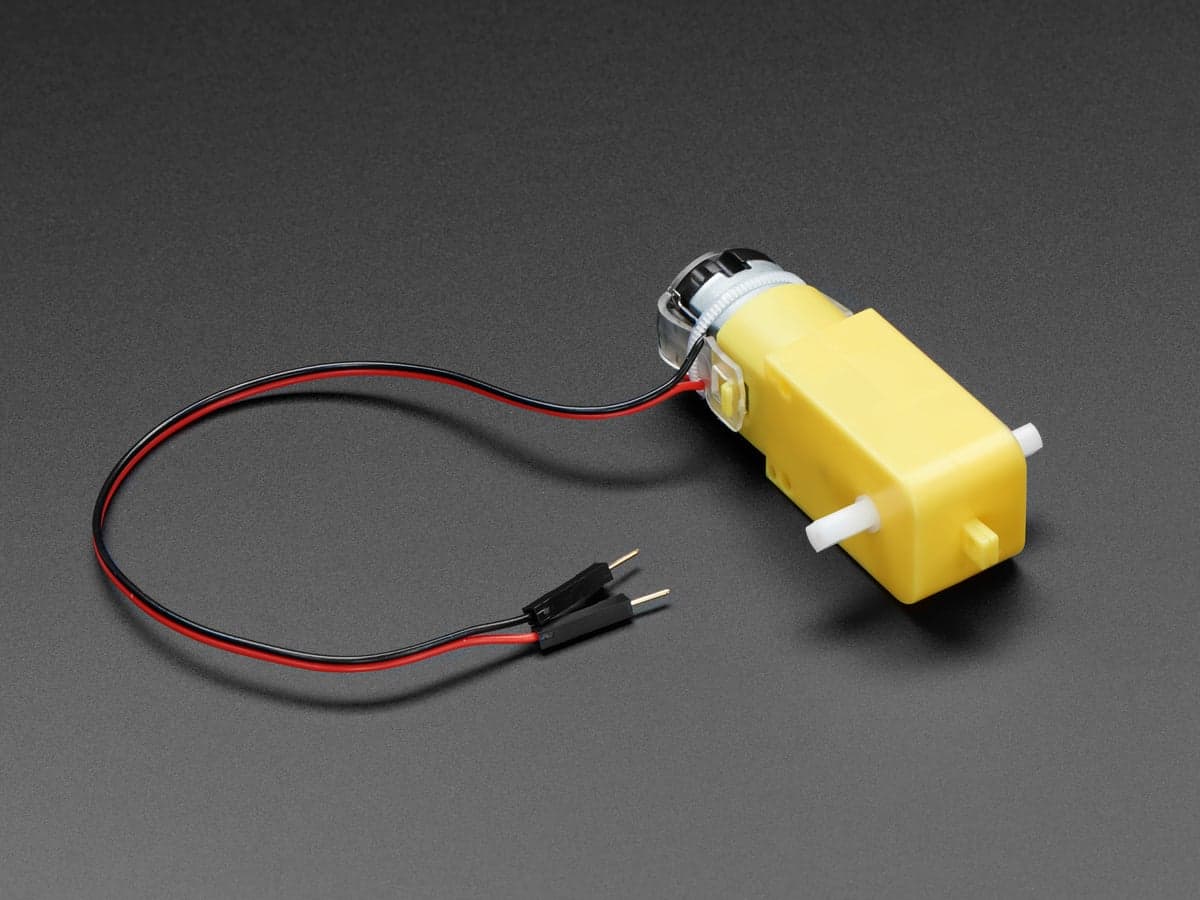 ×2Drive motorsTT DC gearbox motor 200RPM 3-6V
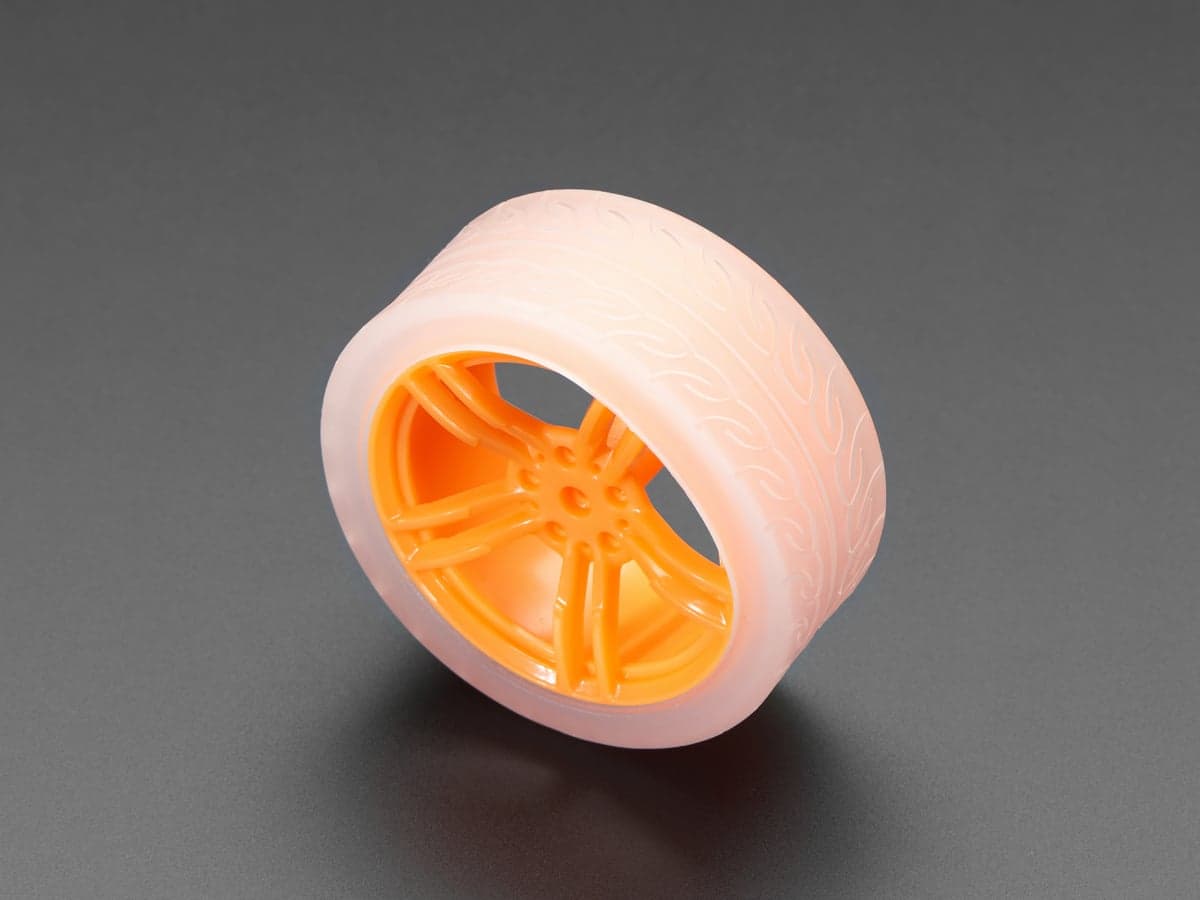 ×2WheelsOrange & clear TT motor wheel
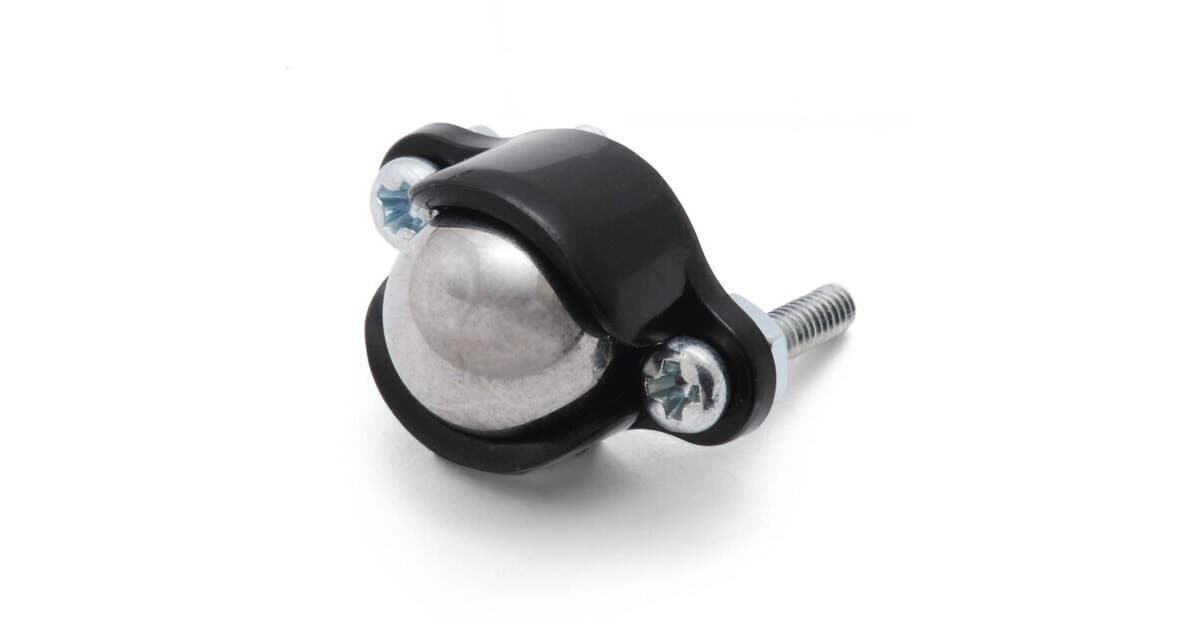 Third contact pointBall caster 3/8 inch metal ball
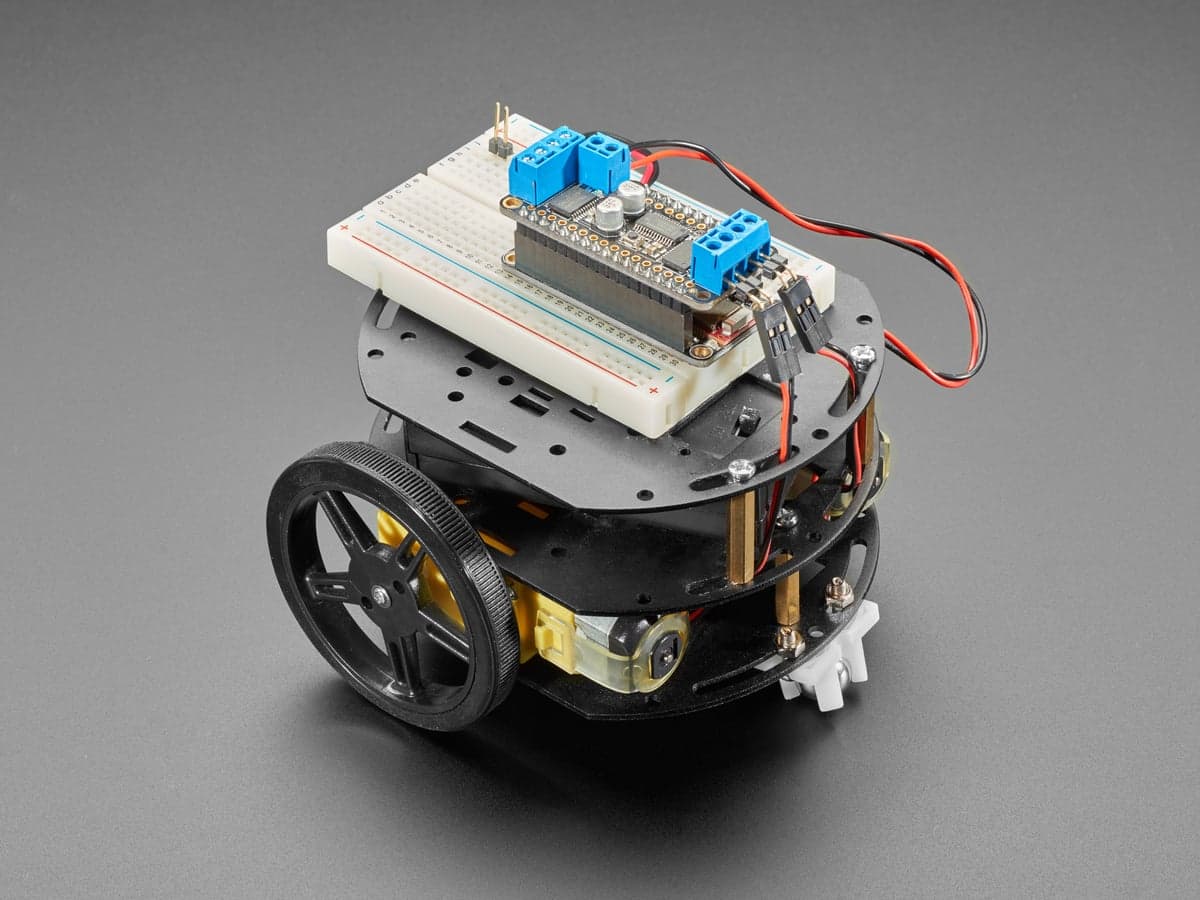 ChassisMini 3-layer round robot chassis kit (2WD)
 Range sensorUltrasonic distance sensor HC-SR04
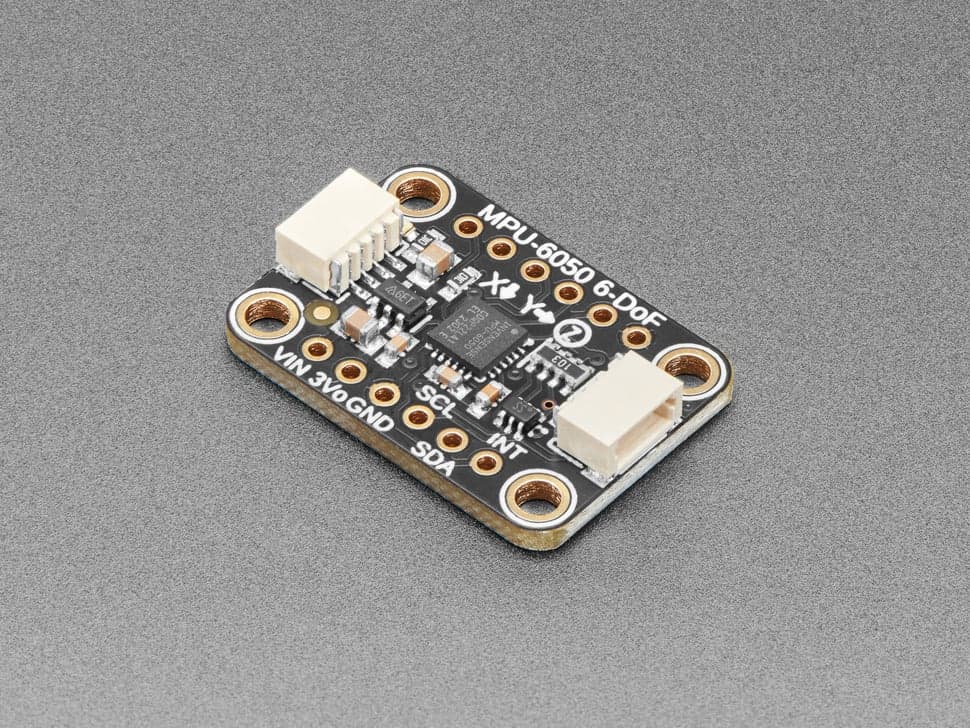 IMUMPU-6050 6-DoF accel + gyro breakout
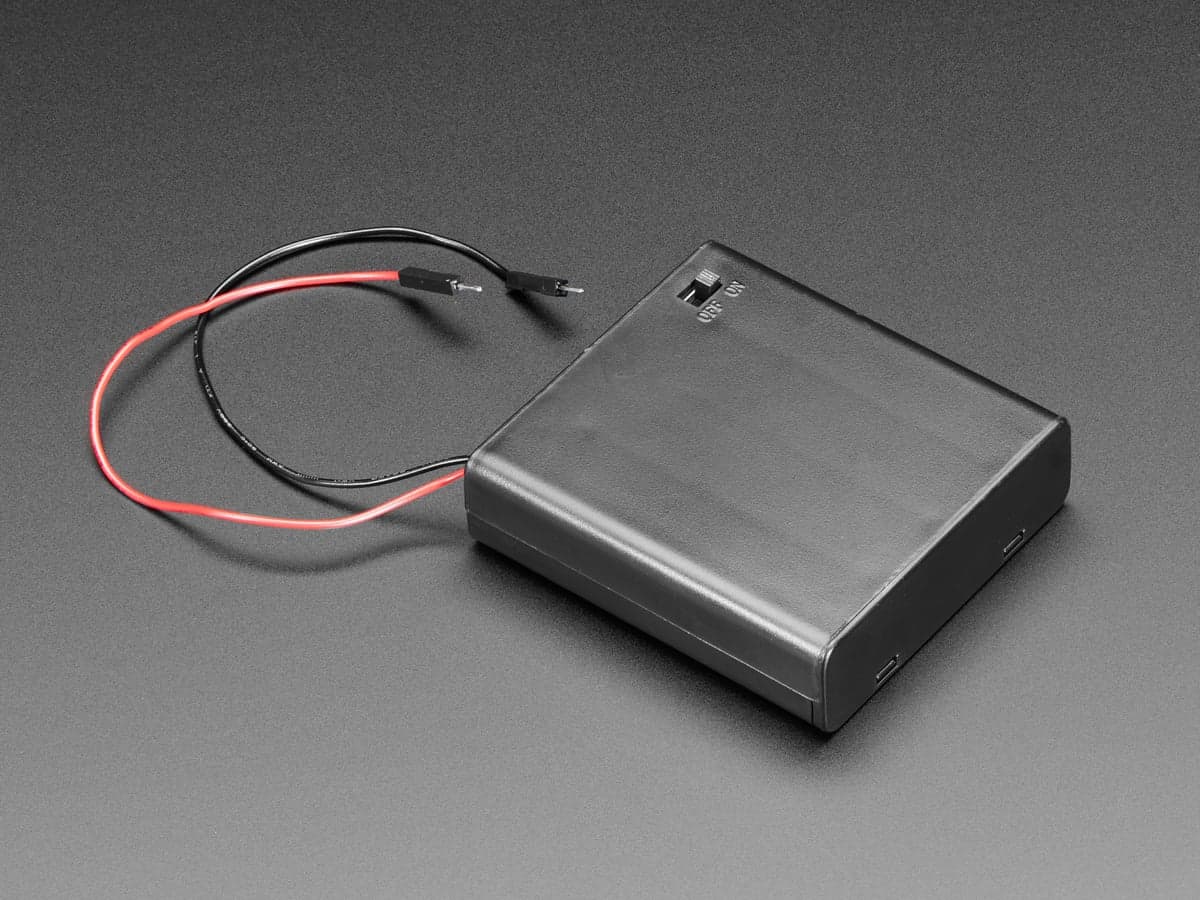 Battery pack4 x AA battery holder with on/off switch
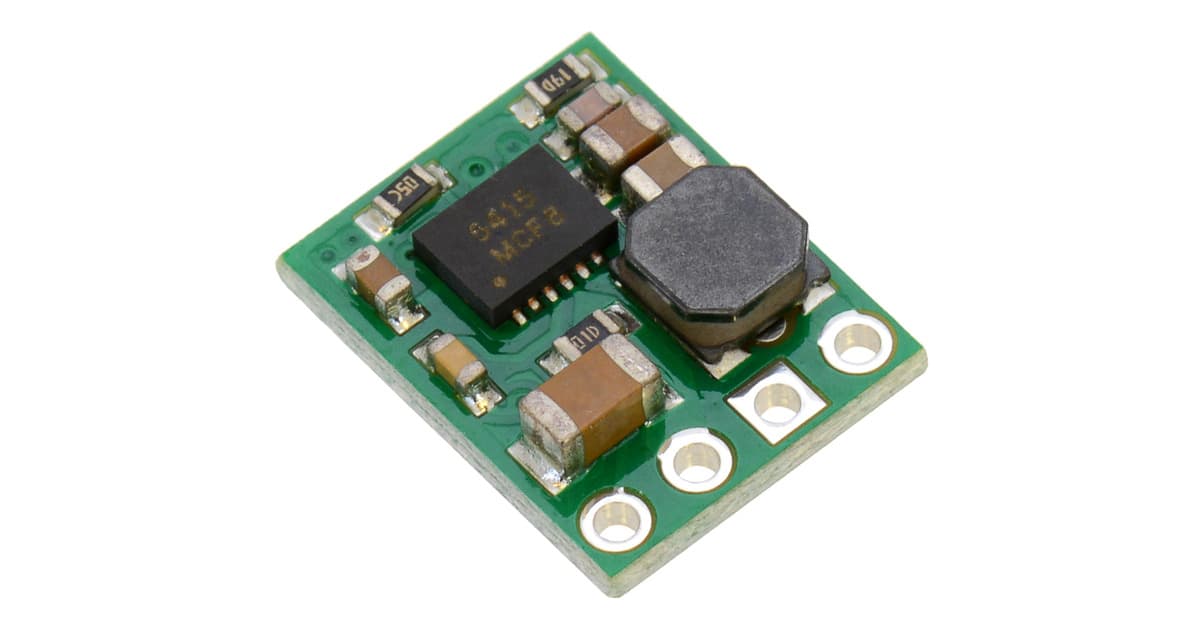 5V rail (optional)5V 500mA step-down regulator D24V5F5
 Power switchBreadboard-friendly SPDT slide switch
 BreadboardHalf-size breadboard
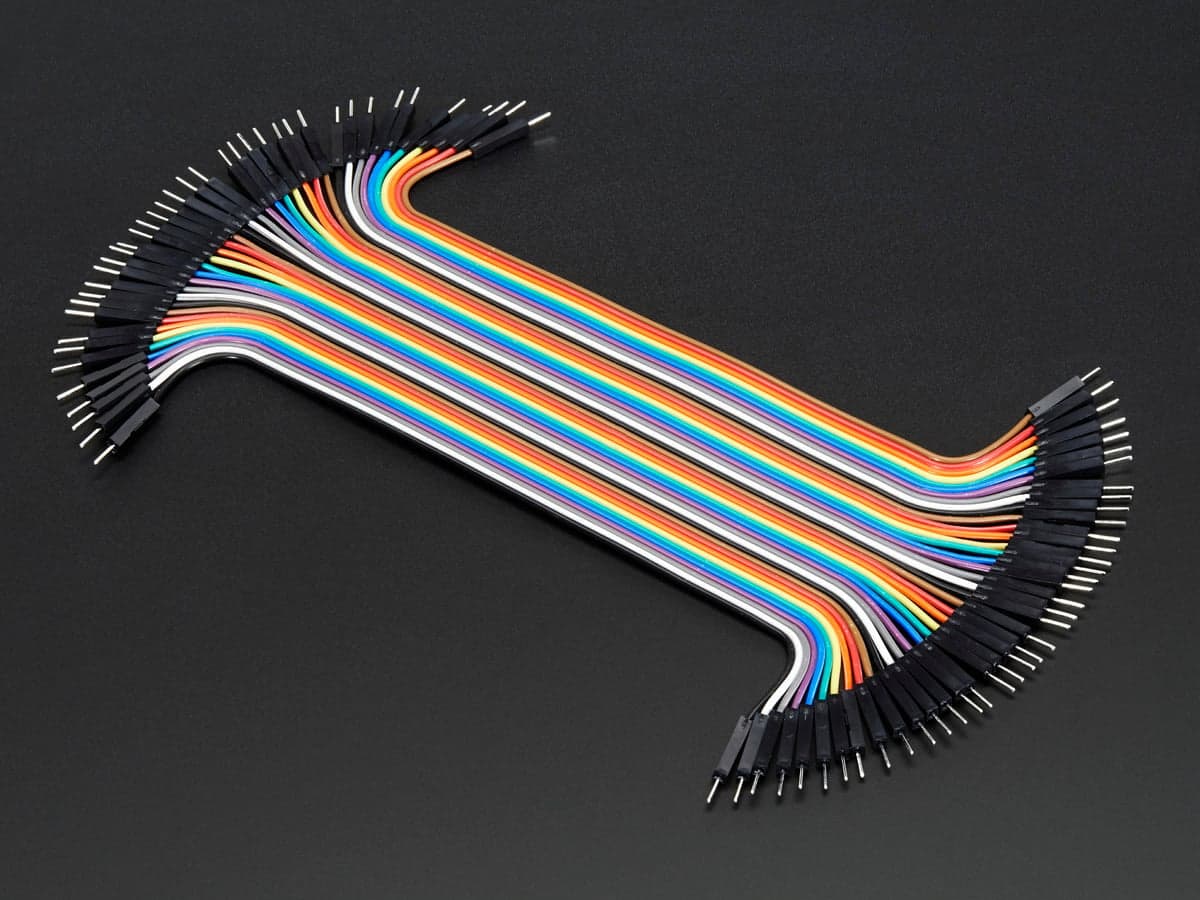 Jumper wiresPremium male/male jumper wires 40 x 150mm
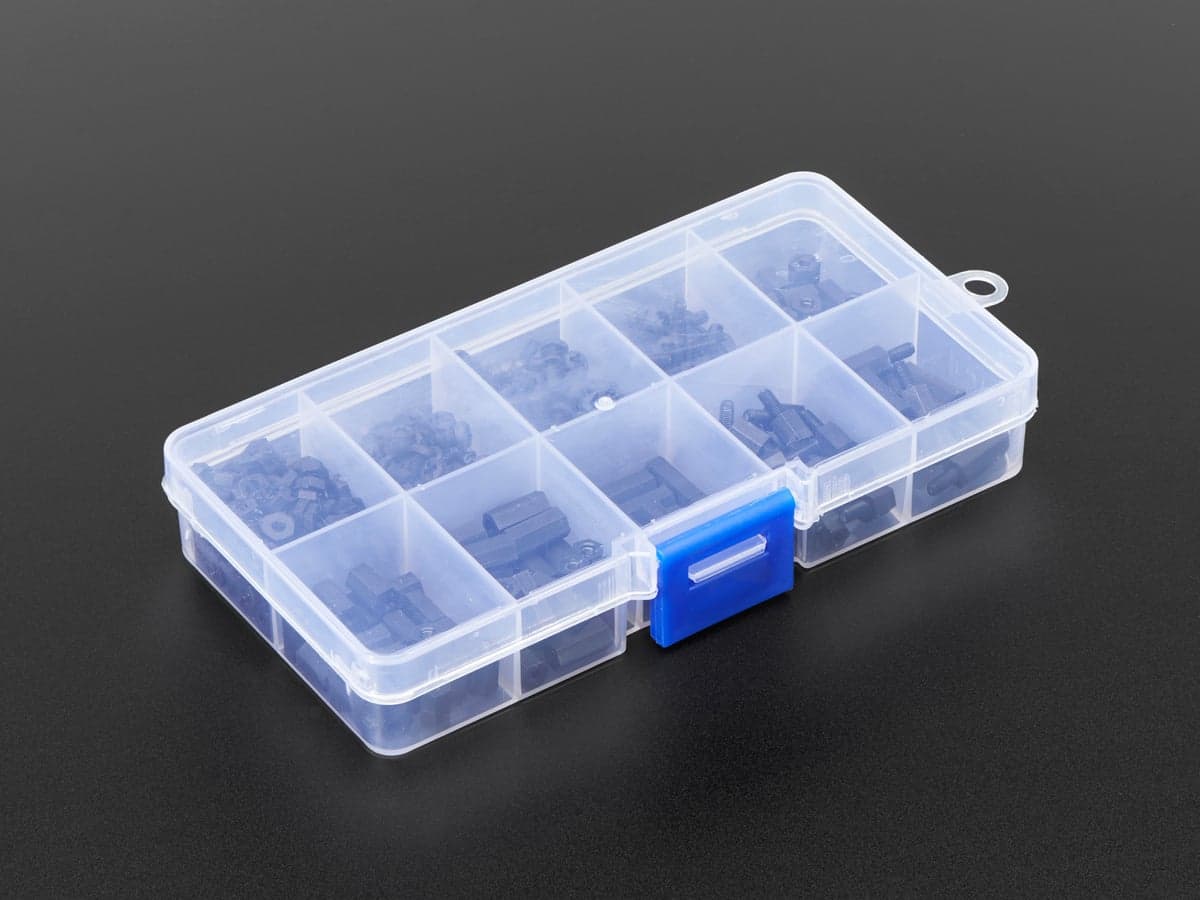 Standoffs and screwsBlack nylon M2.5 screw / standoff kit
Roller ve adaylar
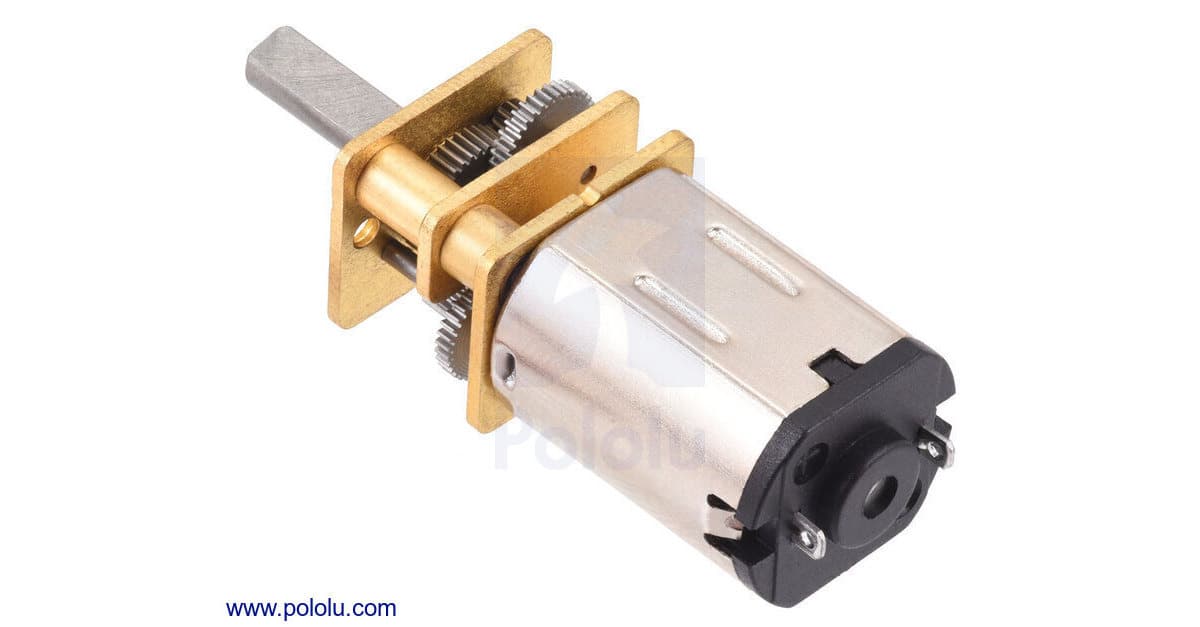
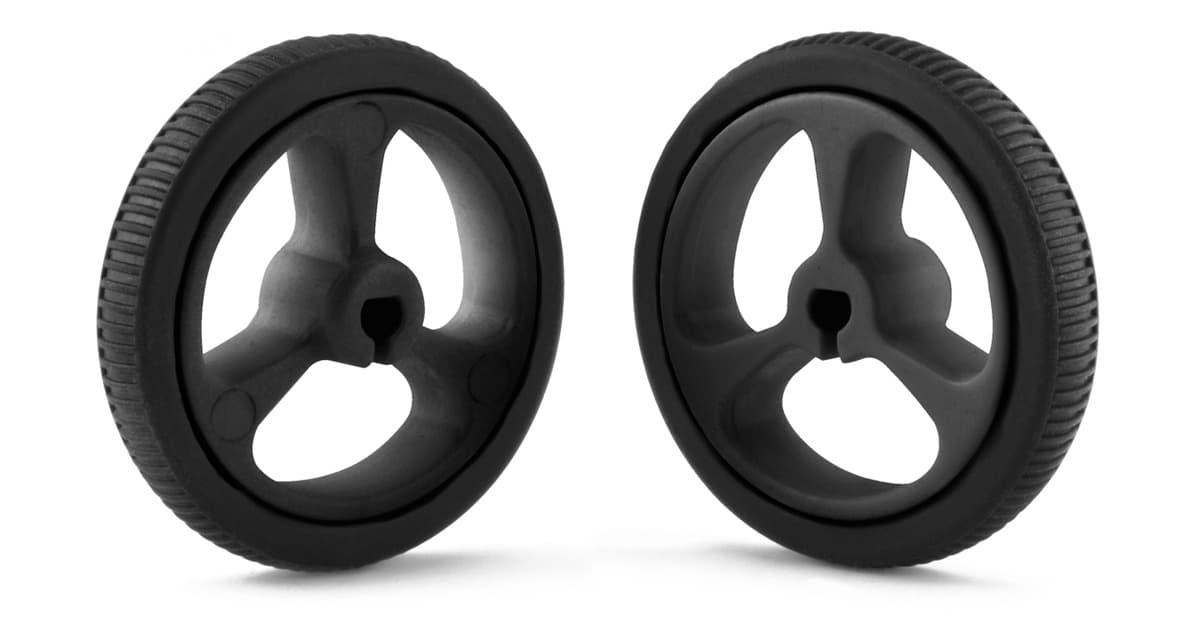
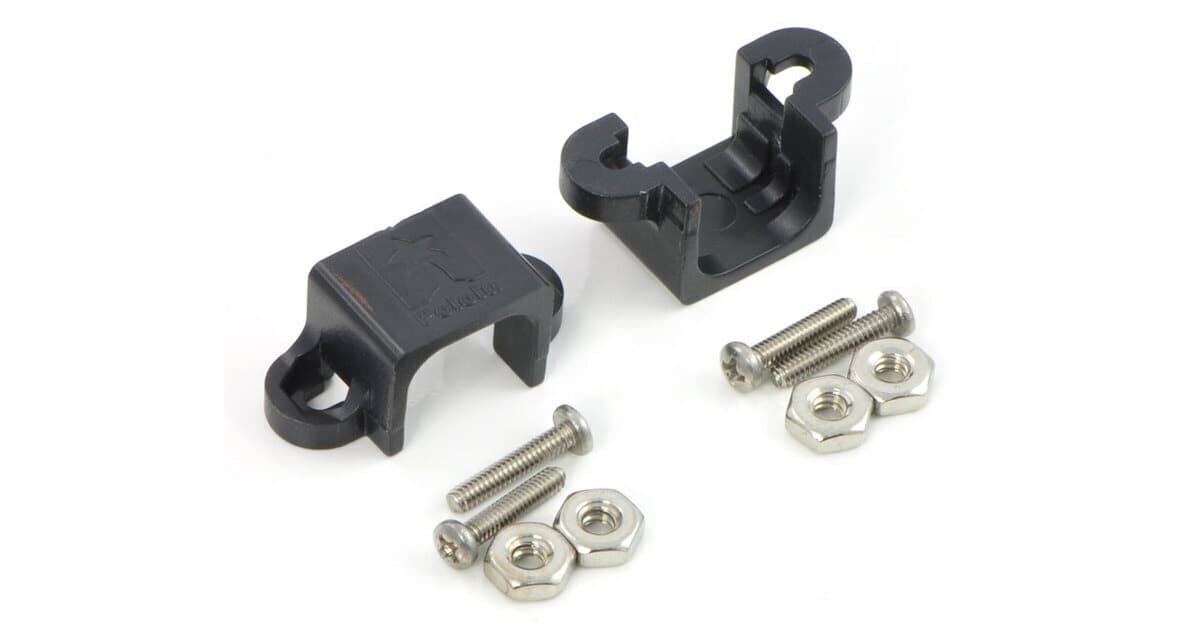
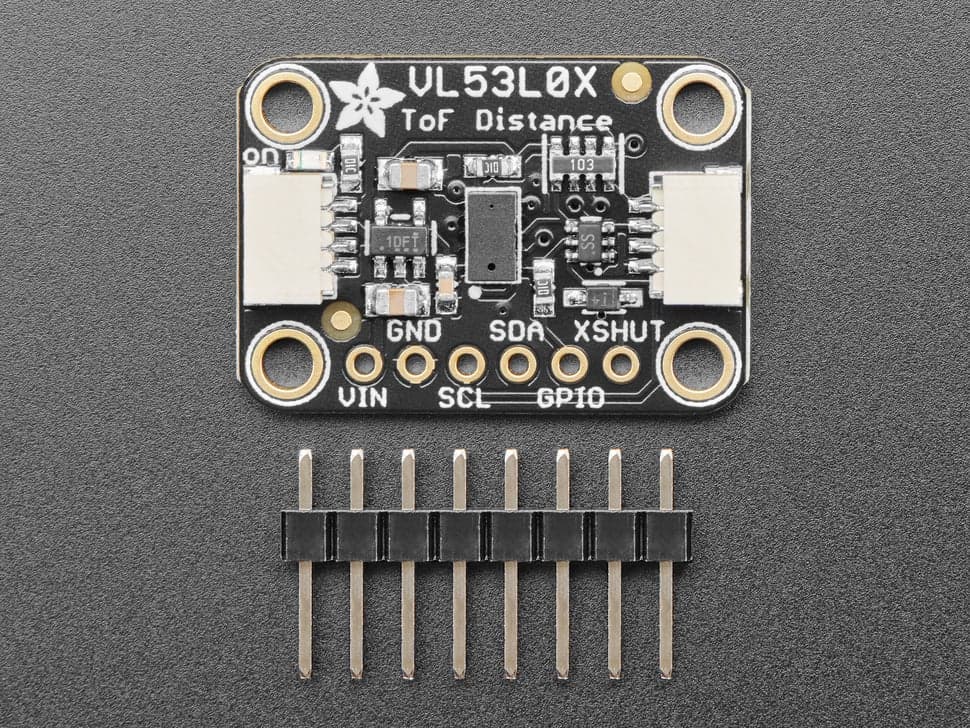
Bir ajanın karşılaması gereken kısıtlar
- supply-windowMotor beslemesi sürücünün doğrulanmış aralığında kalmalıdır (2.7-10.8 V). 4xAA paket NiMH ile 4.8 V, alkalin ile 6 V verir - ikisi de bu aralıktadır.
- controller-supplyAynı paket denetleyicinin VSYS penceresinde kalmalıdır (1.8-5.5 V doğrulanmış). 4.8 V NiMH uyar; 6 V alkalin bunu aşar - NiMH kullanın veya 5 V regülatörü ekleyin.
- stall-within-peakMotorun kalkış akımı sürücünün kanal başına tepe değerini aşmamalıdır (2 A doğrulanmış). N20’nin 1.6 A kalkış akımı ve TT’ninki bunun altındadır.
- shaft-matchTekerlekler motor miline uymalıdır: 32x7 mm tekerlekler N20’nin 3 mm D milini alır; turuncu TT tekerleği TT motorunun çift D miline uyar. Çapraz eşleştirme uymaz.
- sensor-voltageVL53L0X kartı 3-5 V kabul eder (doğrulanmış) ve 3.3 V bir denetleyicide güvenli seçimdir. HC-SR04 5 V ister - 4.8 V NiMH pakette sınırda kalır; VL53L0X’i tercih edin veya 5 V hattı ekleyin.
- interfaceDenetleyici, sürücü için PWM ve VL53L0X/MPU-6050 için I2C sunmalıdır - Pico 2 W ikisini de sunar.