Demokatalog / build
2WD-utforskarrobot
En tvåhjulig robot med differentialdrift som väjer för hinder: det klassiska första bygget, specificerat helt och hållet ur maskinläsbara komponentposter.
Agentläsbart: markdown · maskinflöde: feed.json
Assembly diagram
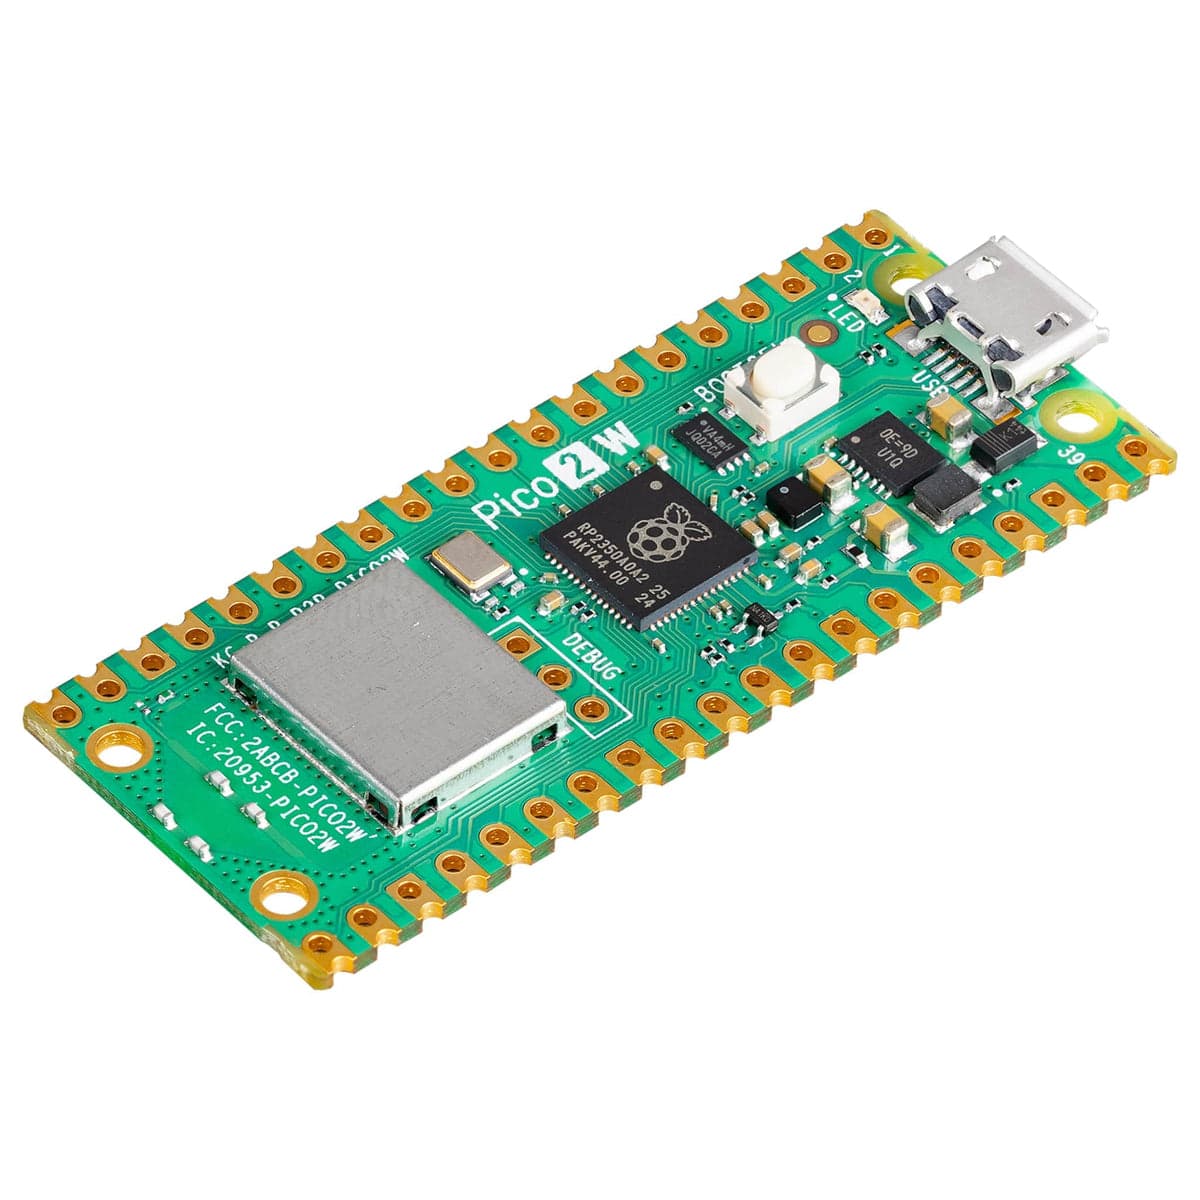 ControllerRaspberry Pi Pico 2 W
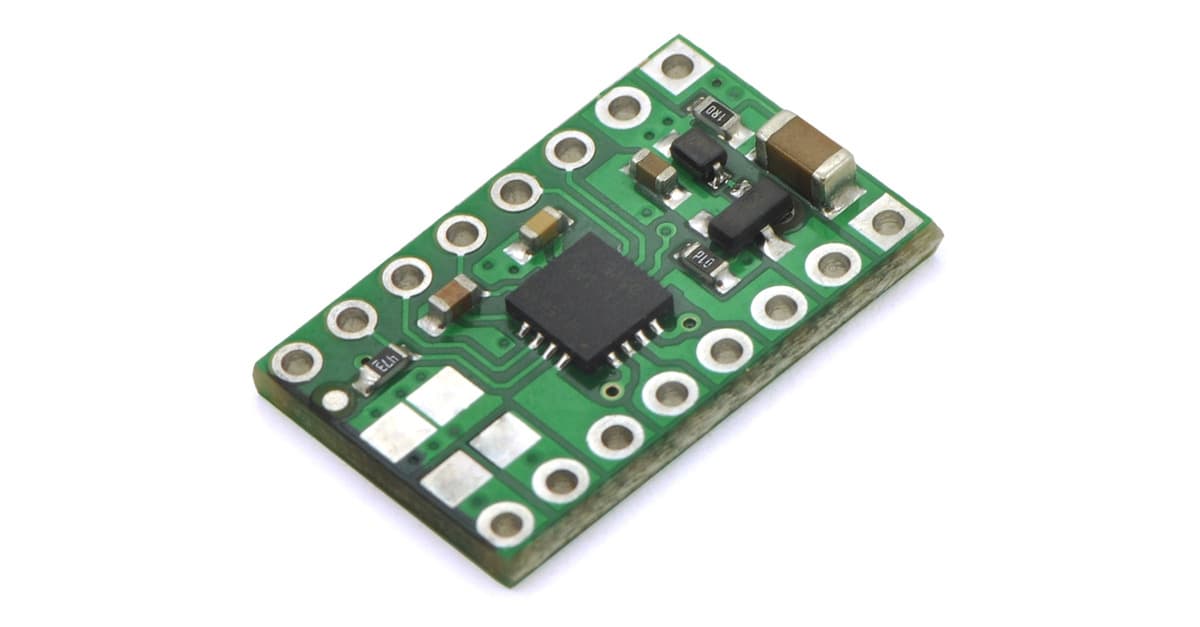 Motor driverDRV8833 dual motor driver carrier
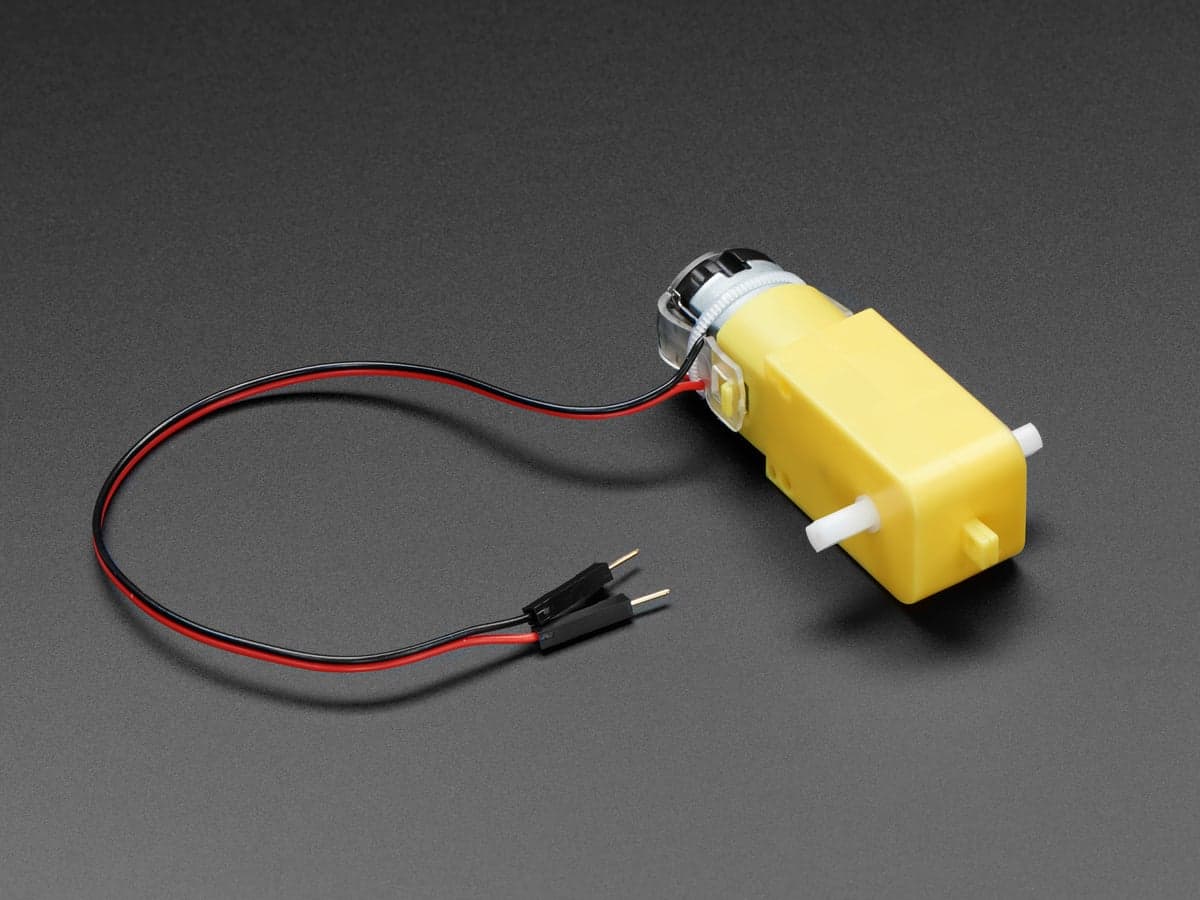 ×2Drive motorsTT DC gearbox motor 200RPM 3-6V
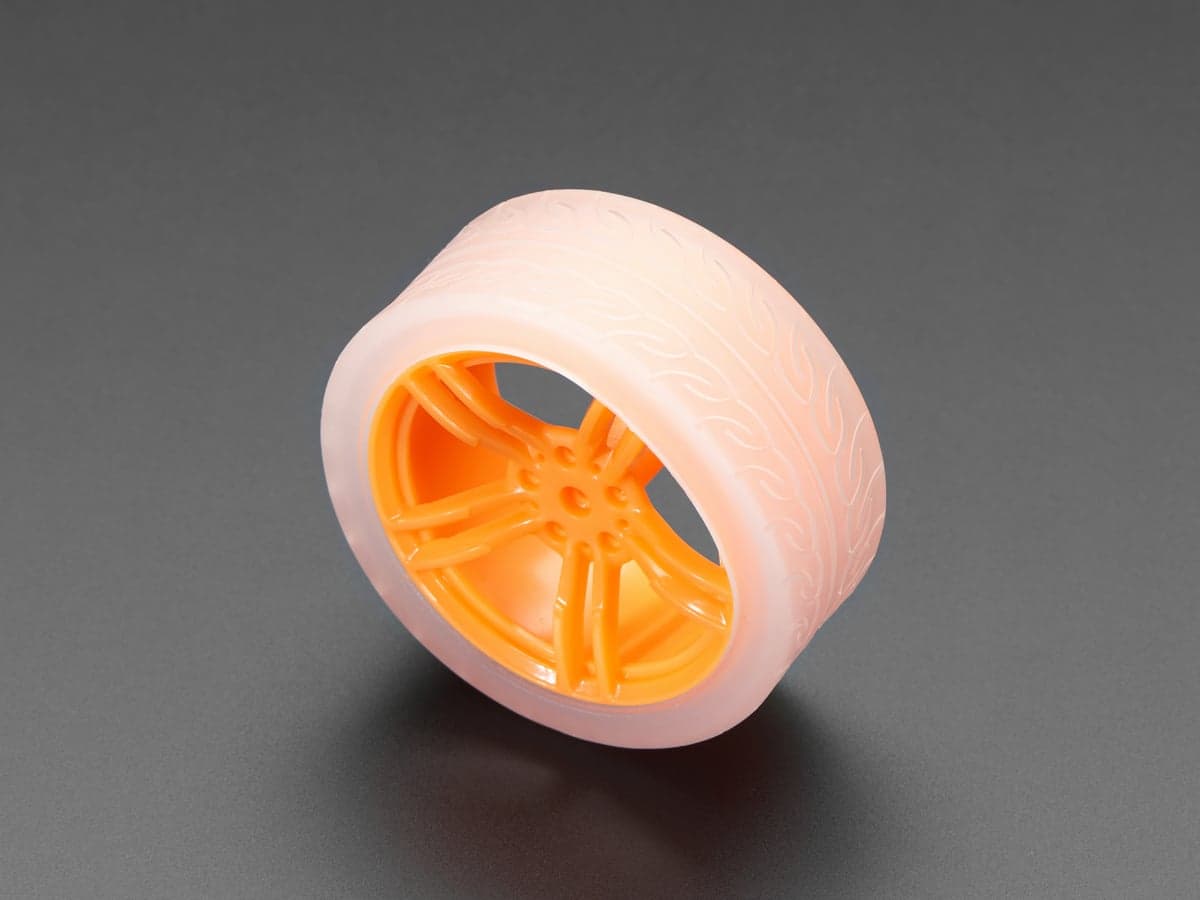 ×2WheelsOrange & clear TT motor wheel
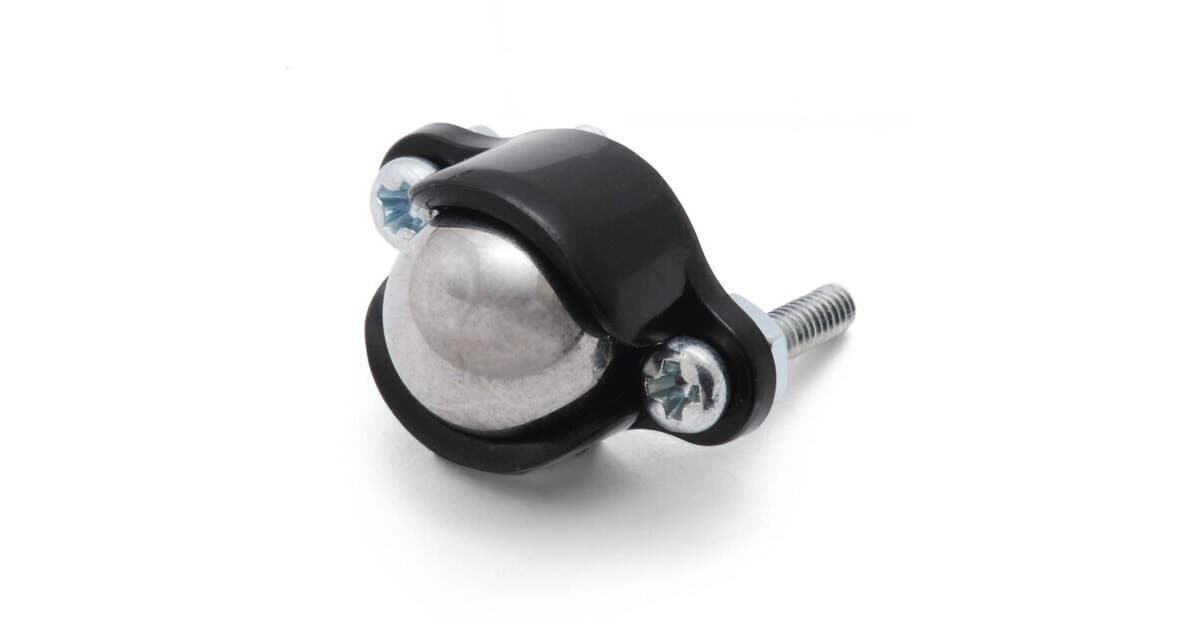 Third contact pointBall caster 3/8 inch metal ball
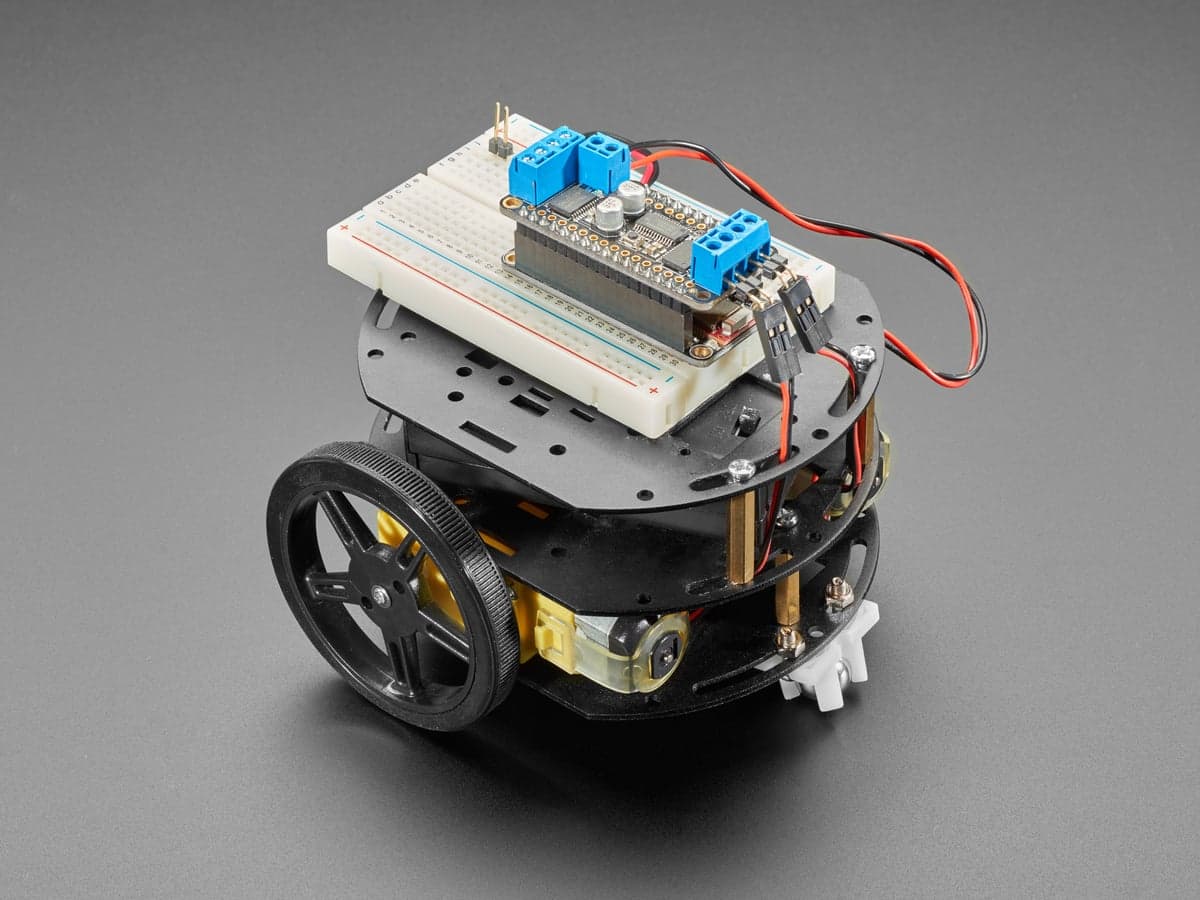 ChassisMini 3-layer round robot chassis kit (2WD)
 Range sensorUltrasonic distance sensor HC-SR04
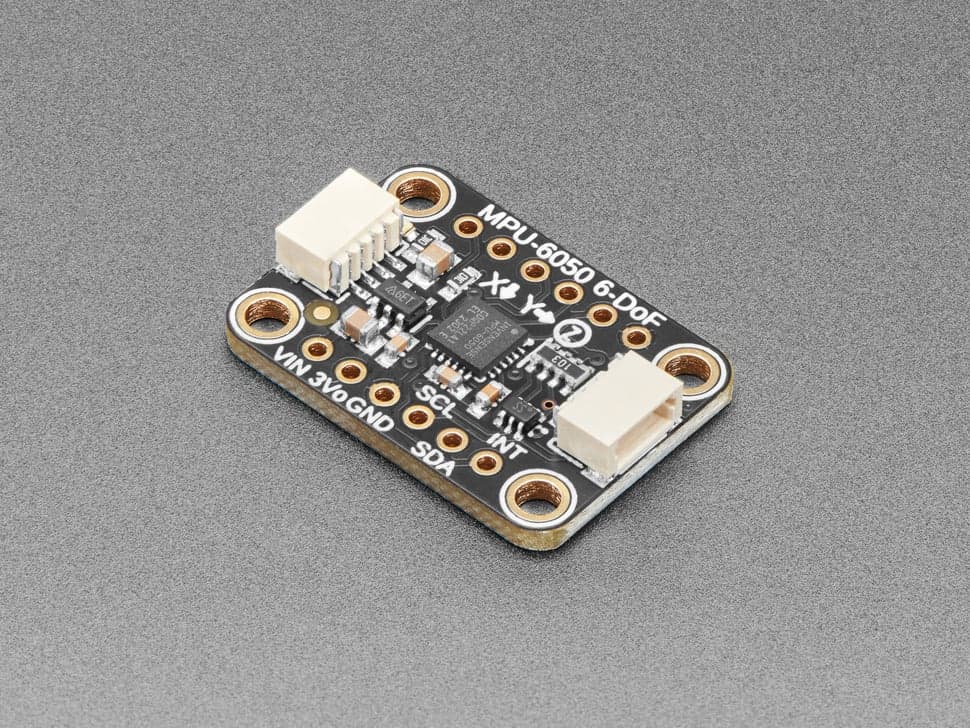 IMUMPU-6050 6-DoF accel + gyro breakout
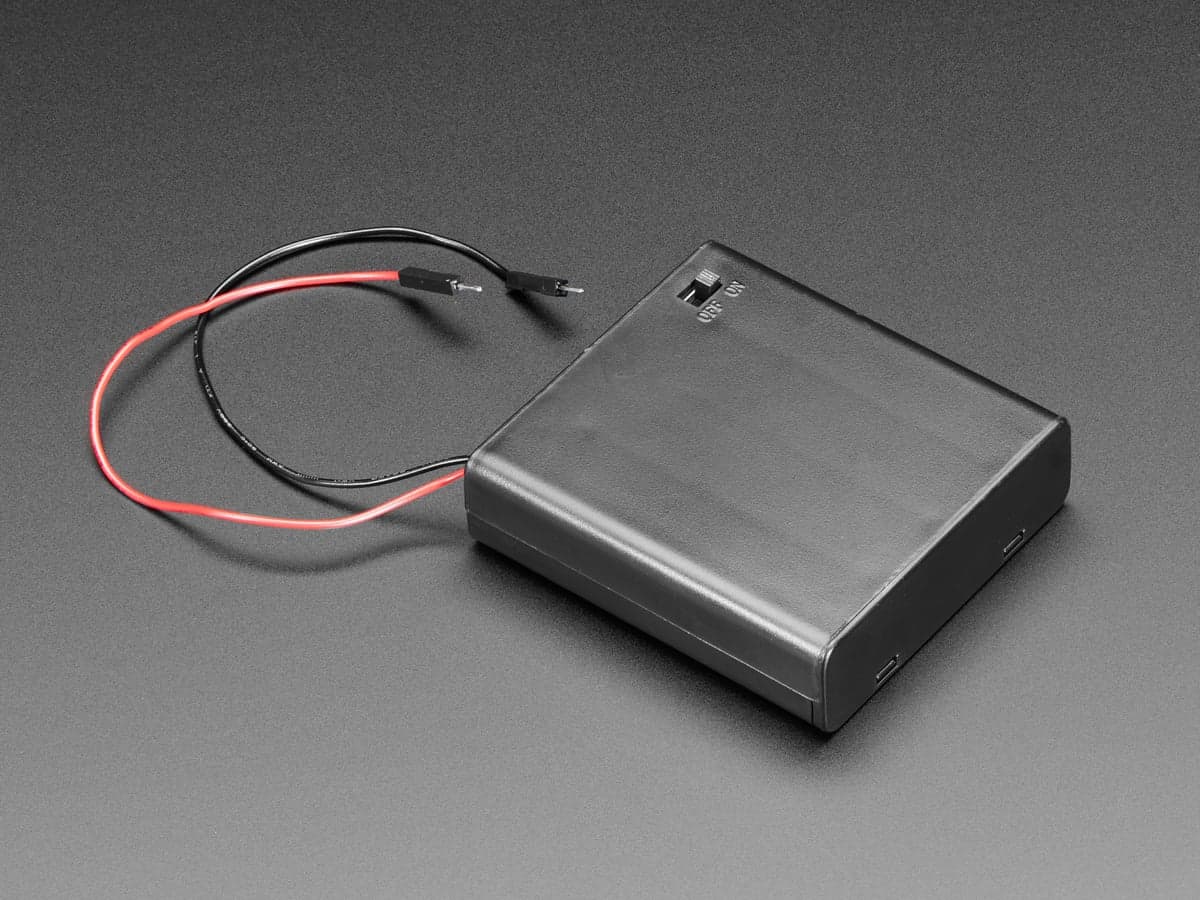 Battery pack4 x AA battery holder with on/off switch
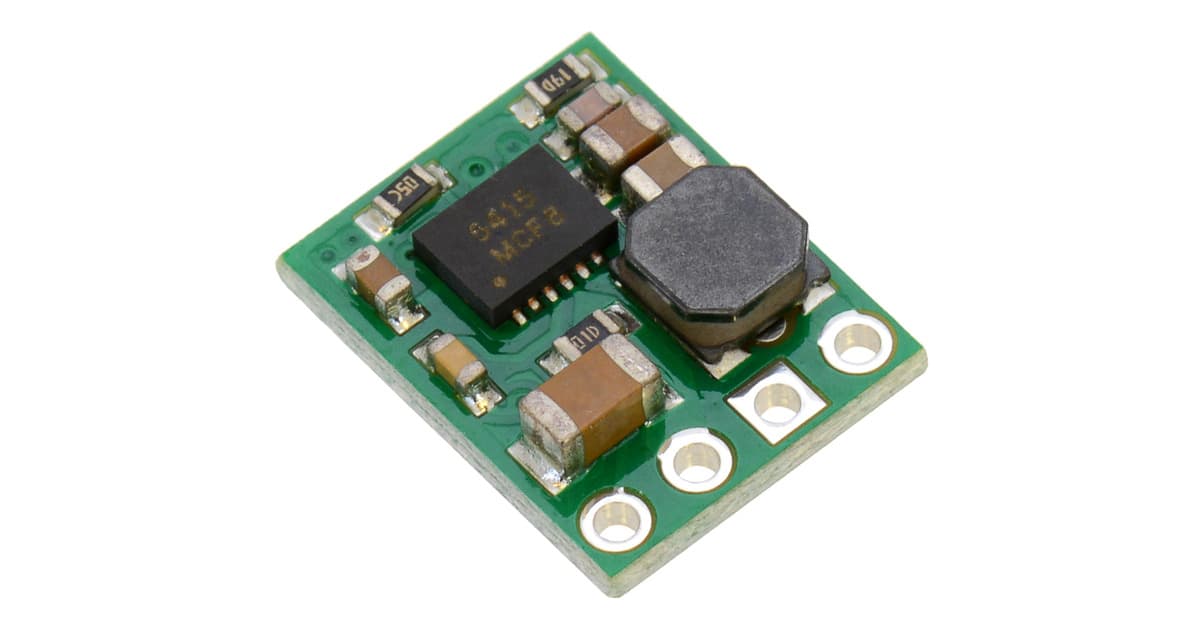 5V rail (optional)5V 500mA step-down regulator D24V5F5
 Power switchBreadboard-friendly SPDT slide switch
 BreadboardHalf-size breadboard
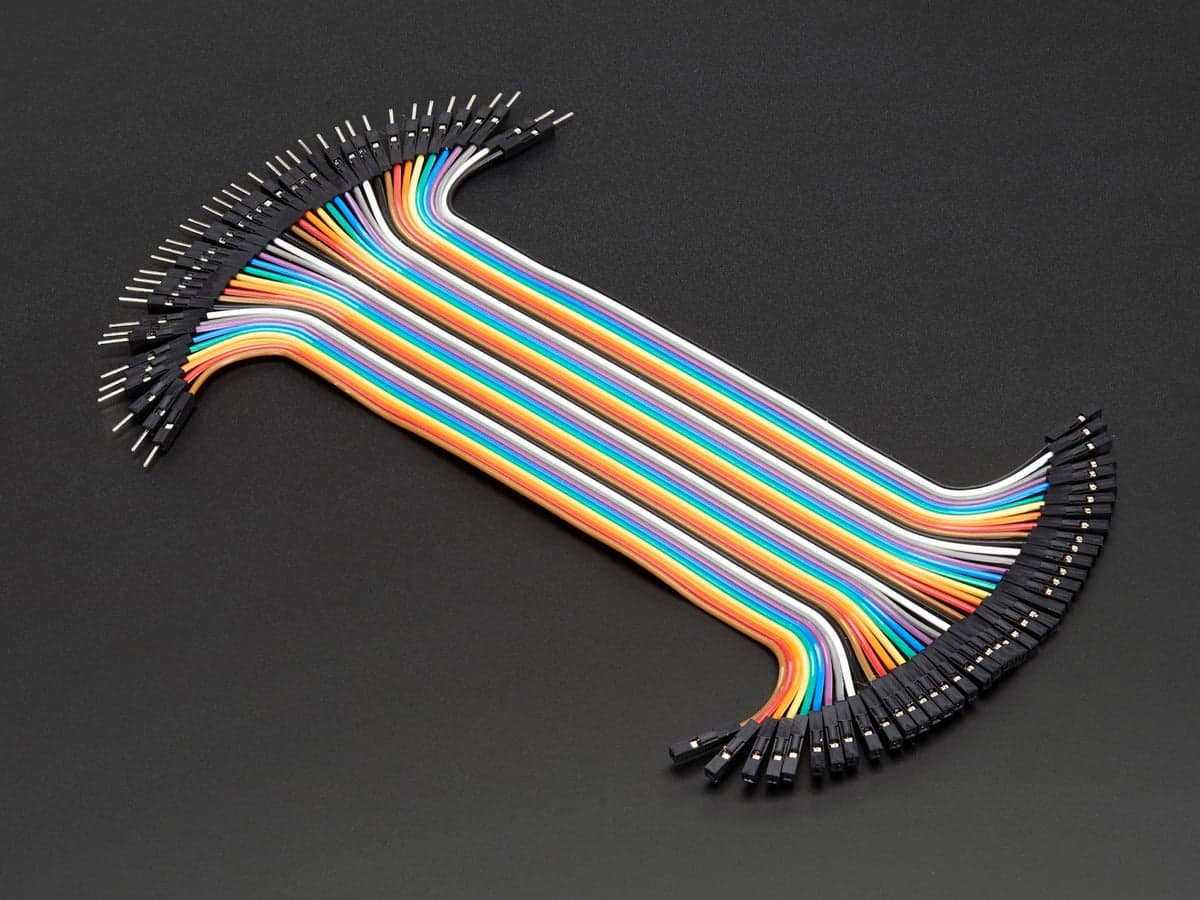
 Jumper wiresPremium male/male jumper wires 40 x 150mm
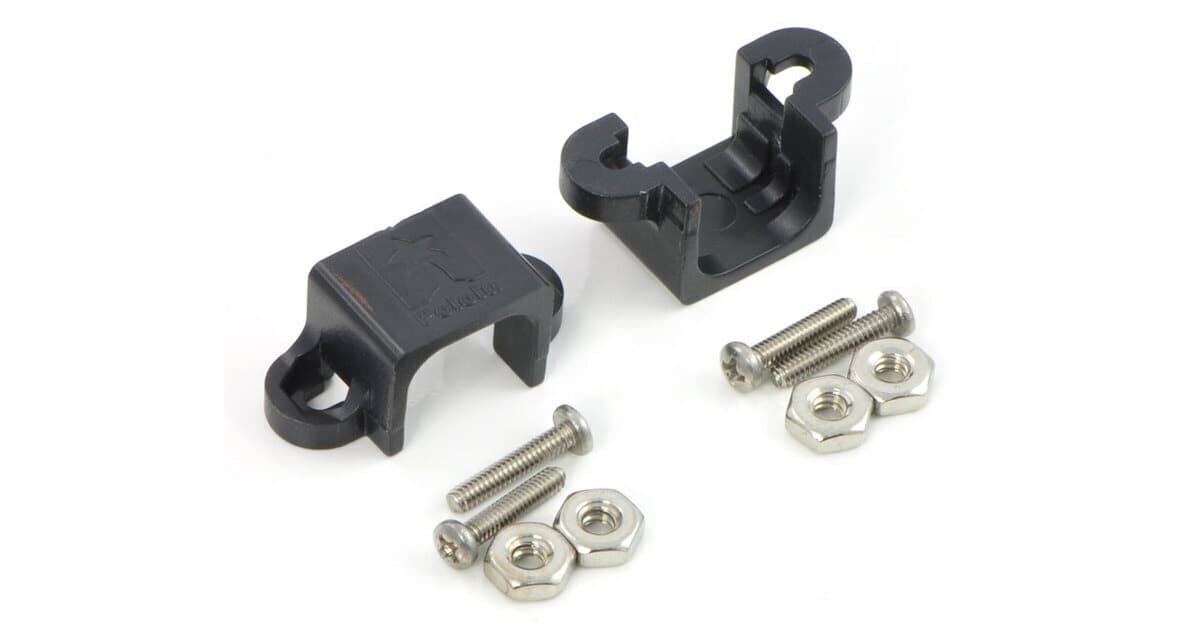
 Standoffs and screwsBlack nylon M2.5 screw / standoff kit
Roller och kandidater
Villkor som en agent måste uppfylla
- supply-windowMotormatningen måste ligga inom drivarens styrkta intervall (2.7-10.8 V). Ett 4xAA-paket ger 4.8 V NiMH eller 6 V alkaliskt - båda ligger inom.
- controller-supplySamma paket måste ligga inom styrkortets VSYS-fönster (1.8-5.5 V styrkt). NiMH på 4.8 V passar; 6 V alkaliskt överskrider det - använd NiMH eller lägg till 5 V-regulatorn.
- stall-within-peakMotorns stoppström får inte överstiga drivarens toppvärde per kanal (2 A styrkt). N20:s stoppström 1.6 A och TT:s ligger under.
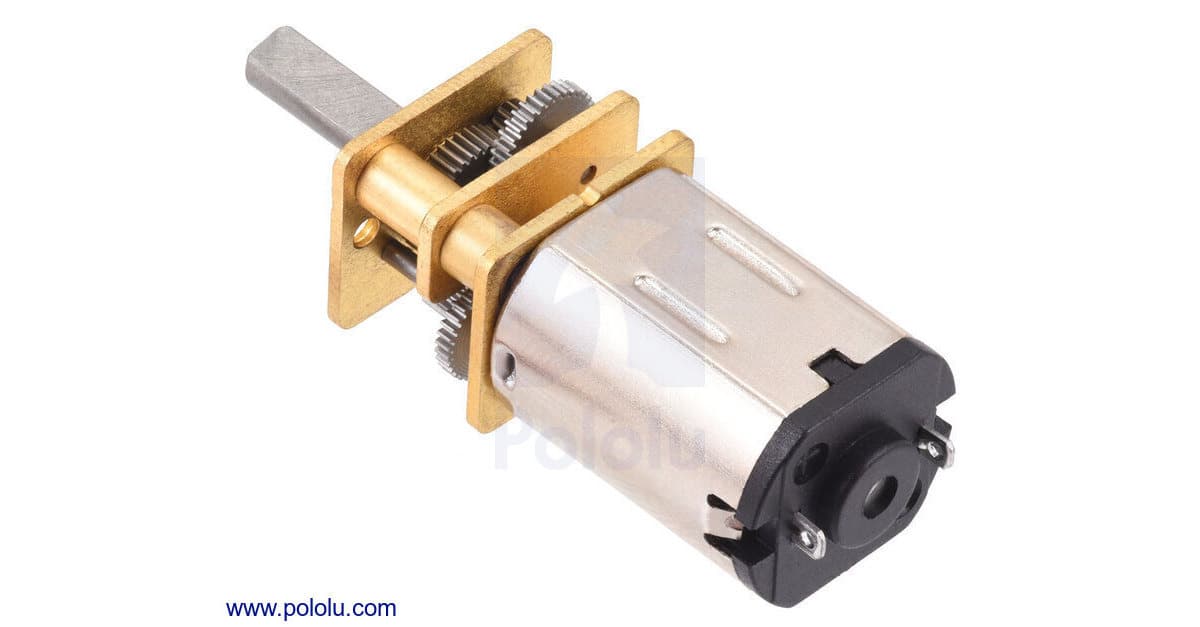
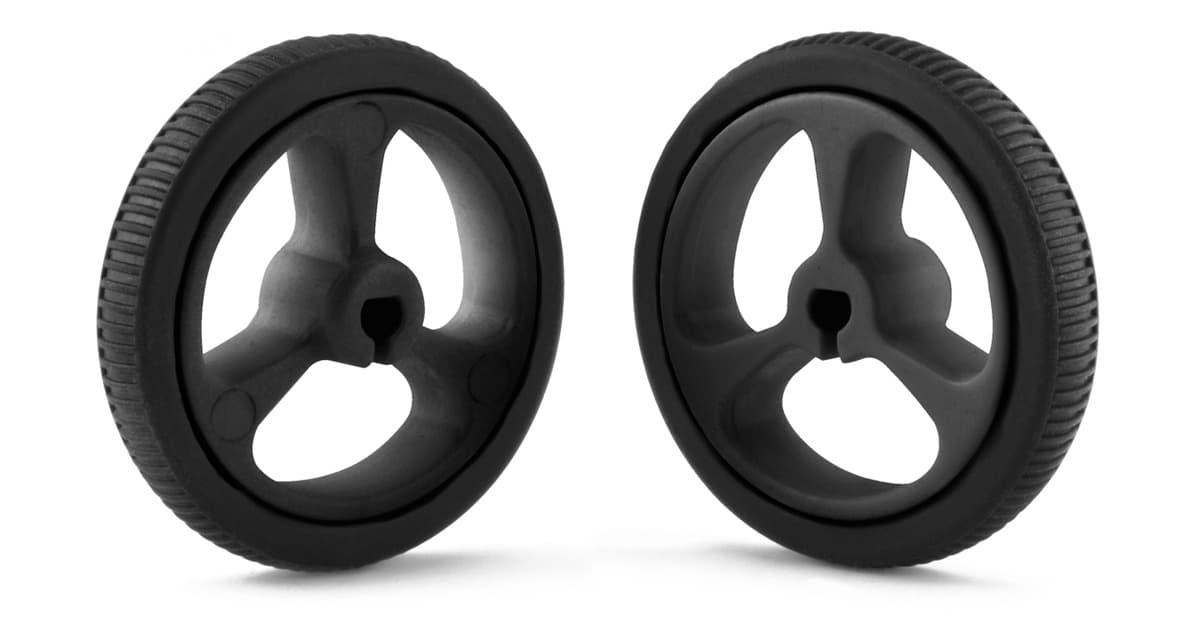
- shaft-matchHjulen måste passa motoraxeln: hjul på 32x7 mm passar N20:s 3 mm D-axel; det orange TT-hjulet passar TT-motorns dubbel-D-axel. Korsvis passar det inte.
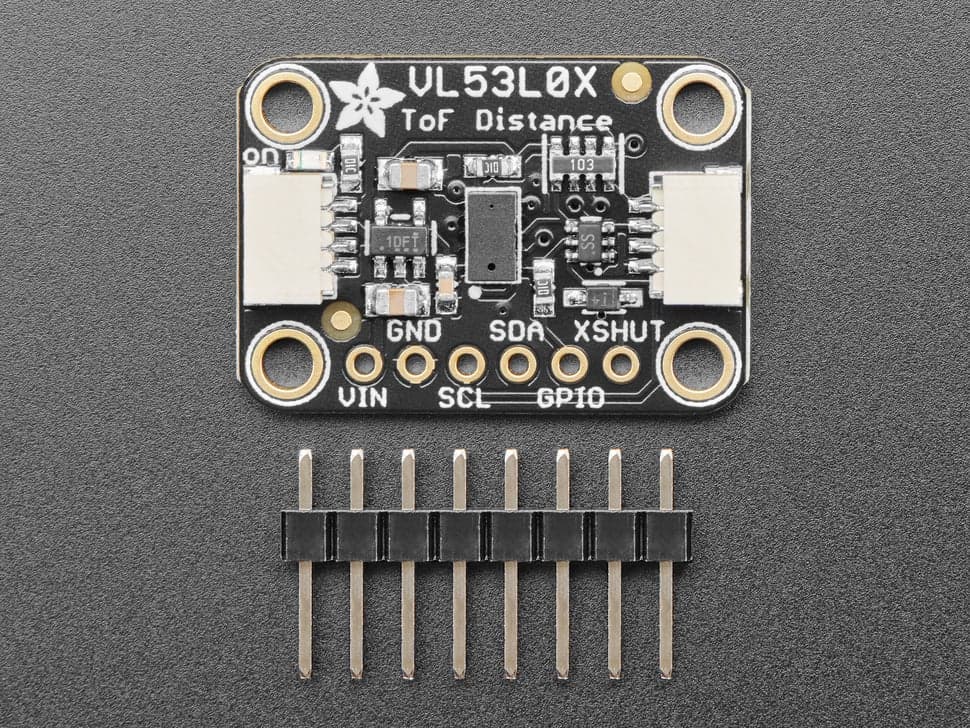
- sensor-voltageVL53L0X-kortet klarar 3-5 V (styrkt) och är det säkra valet på ett 3.3 V-styrkort. HC-SR04 vill ha 5 V - på gränsen med ett 4.8 V NiMH-paket; välj VL53L0X eller lägg till 5 V-skenan.
- interfaceStyrkortet måste erbjuda PWM för drivaren och I2C för VL53L0X/MPU-6050 - Pico 2 W erbjuder båda.