Katalog demonstracyjny / build
Robot eksploracyjny 2WD
Dwukołowy robot z napędem różnicowym omijający przeszkody: klasyczna pierwsza konstrukcja, dobrana w całości z maszynowo czytelnych rekordów części.
Czytelne dla agentów: markdown · kanał dla maszyn: feed.json
Assembly diagram
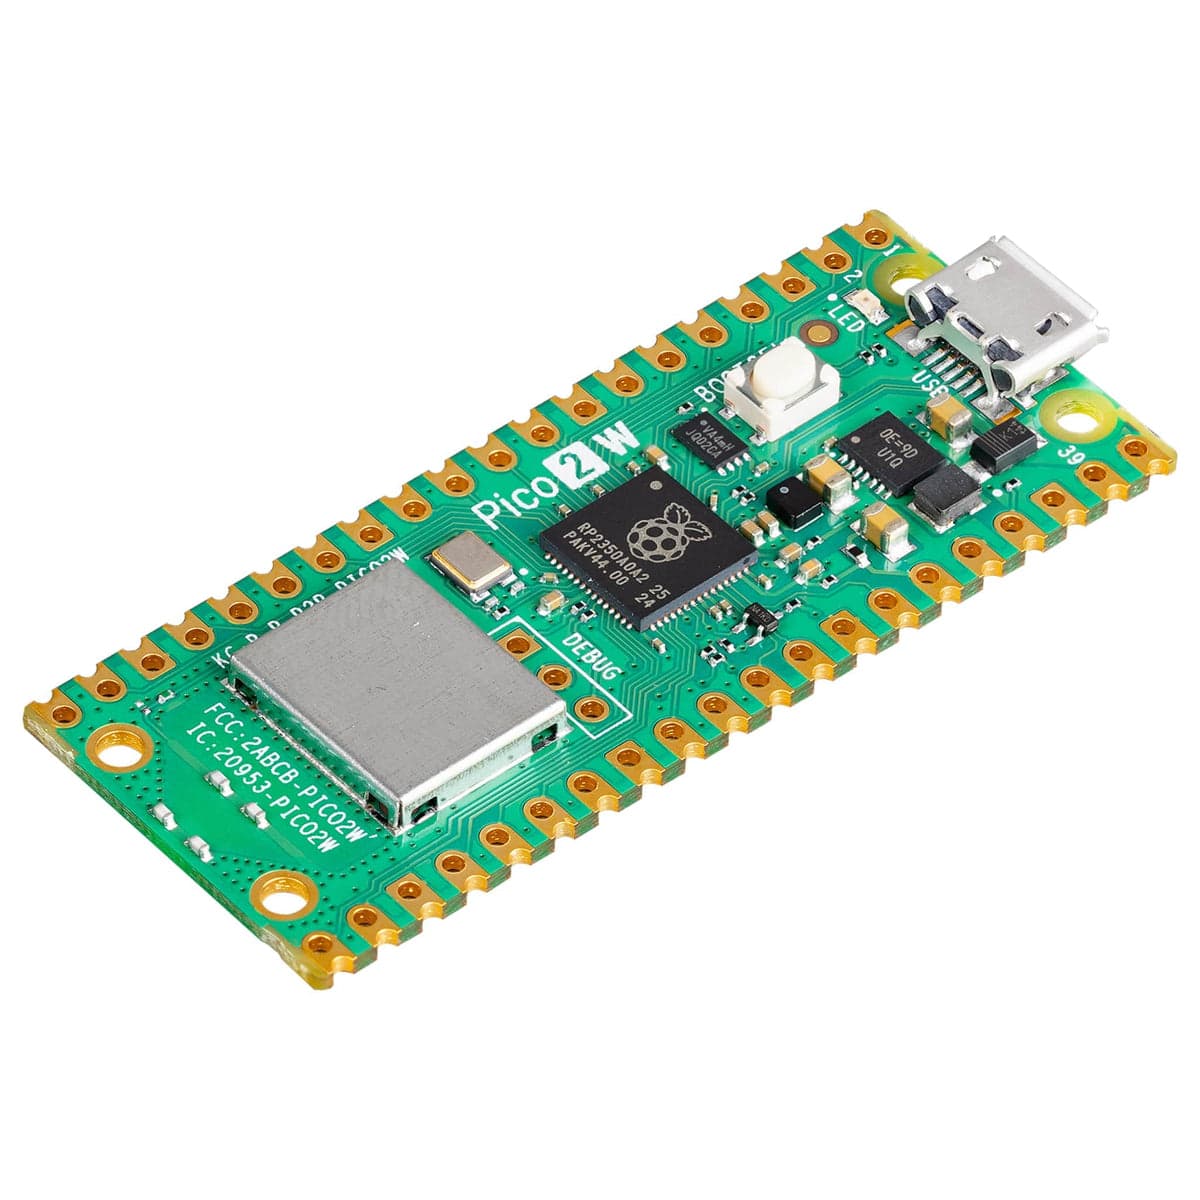 ControllerRaspberry Pi Pico 2 W
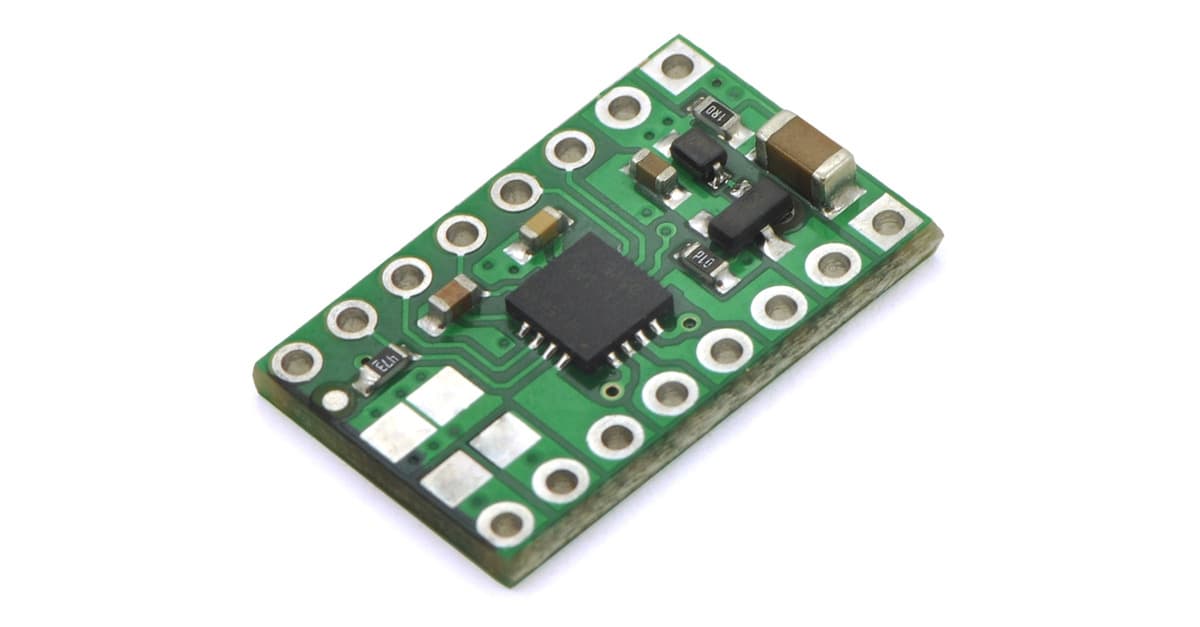 Motor driverDRV8833 dual motor driver carrier
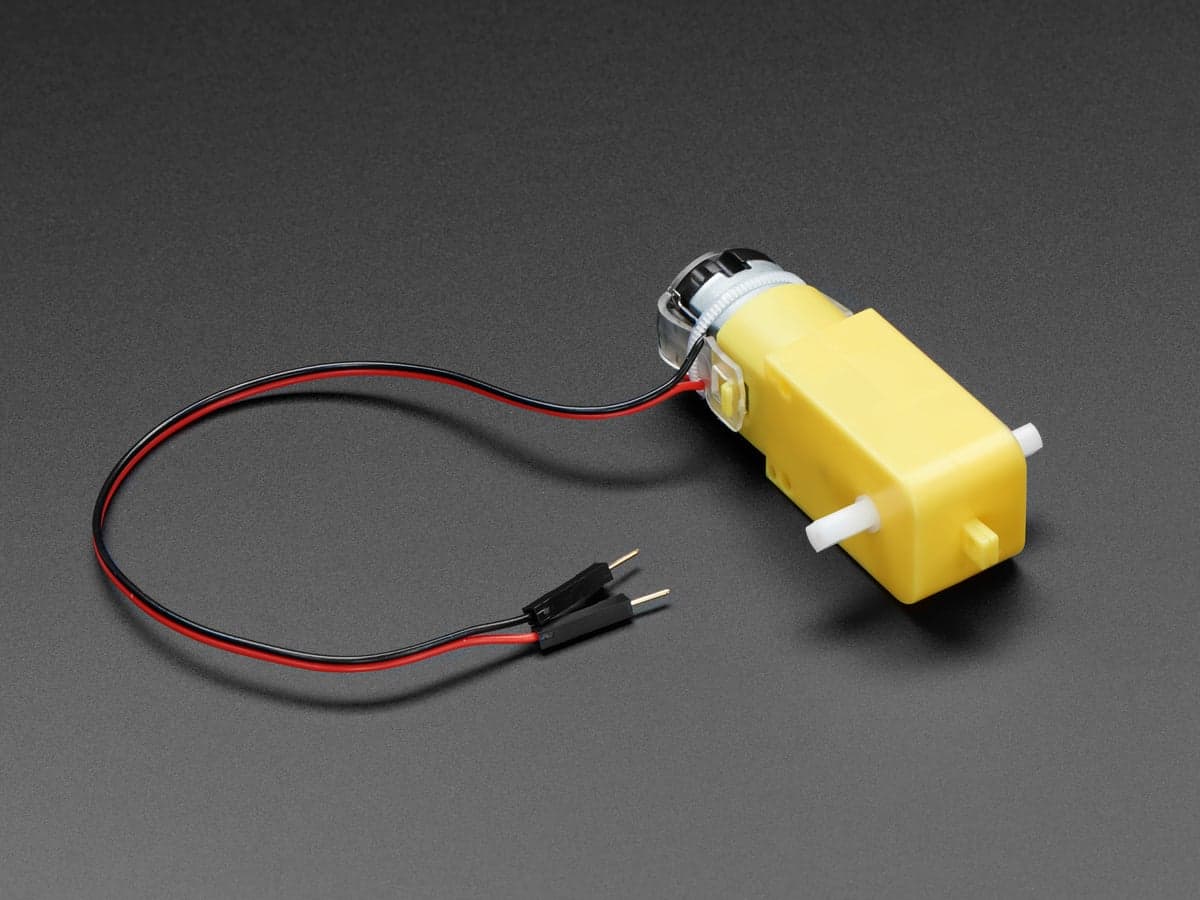 ×2Drive motorsTT DC gearbox motor 200RPM 3-6V
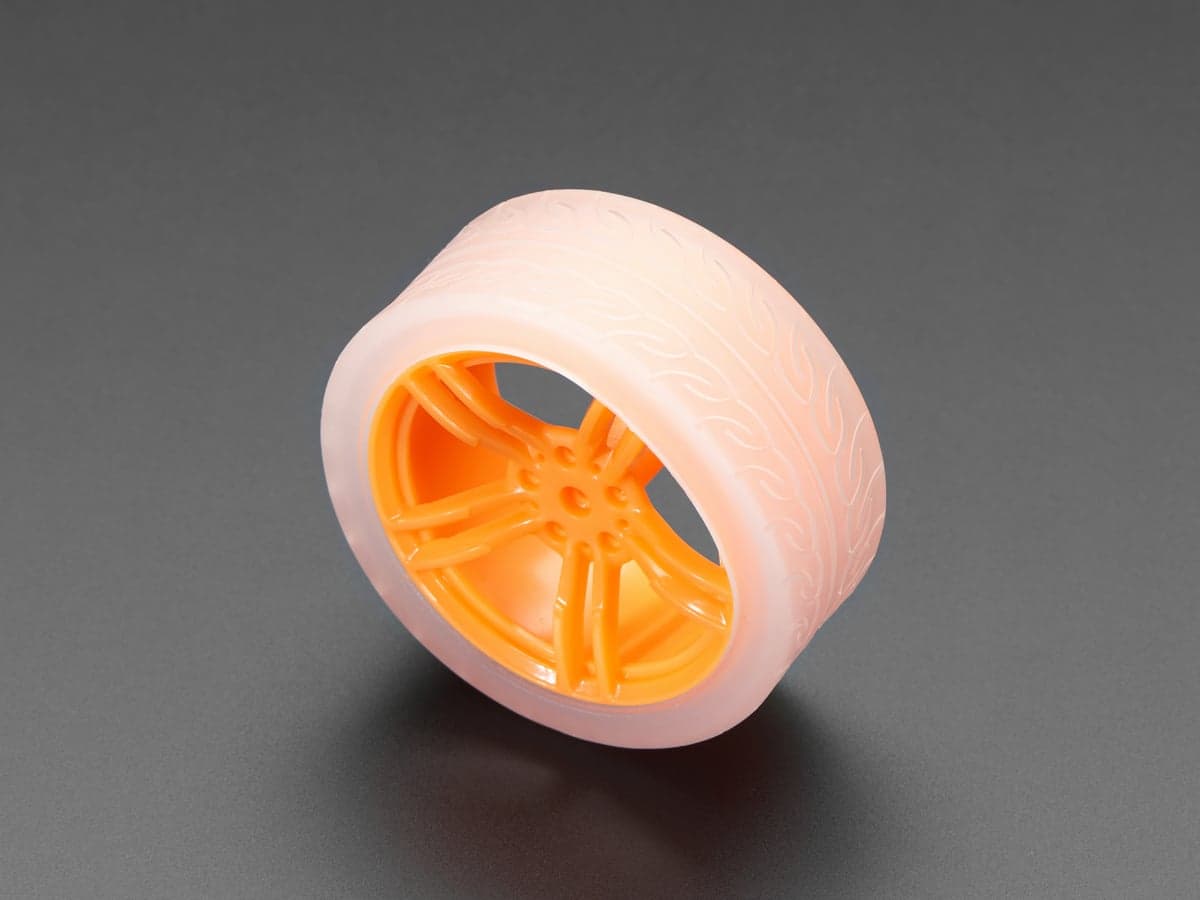 ×2WheelsOrange & clear TT motor wheel
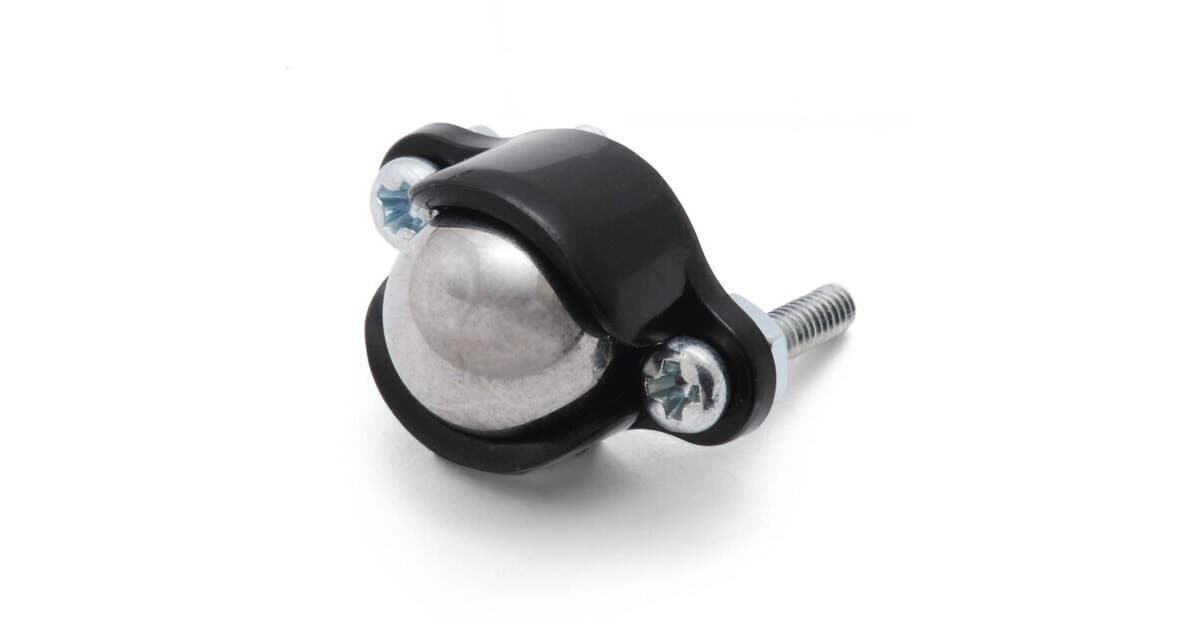 Third contact pointBall caster 3/8 inch metal ball
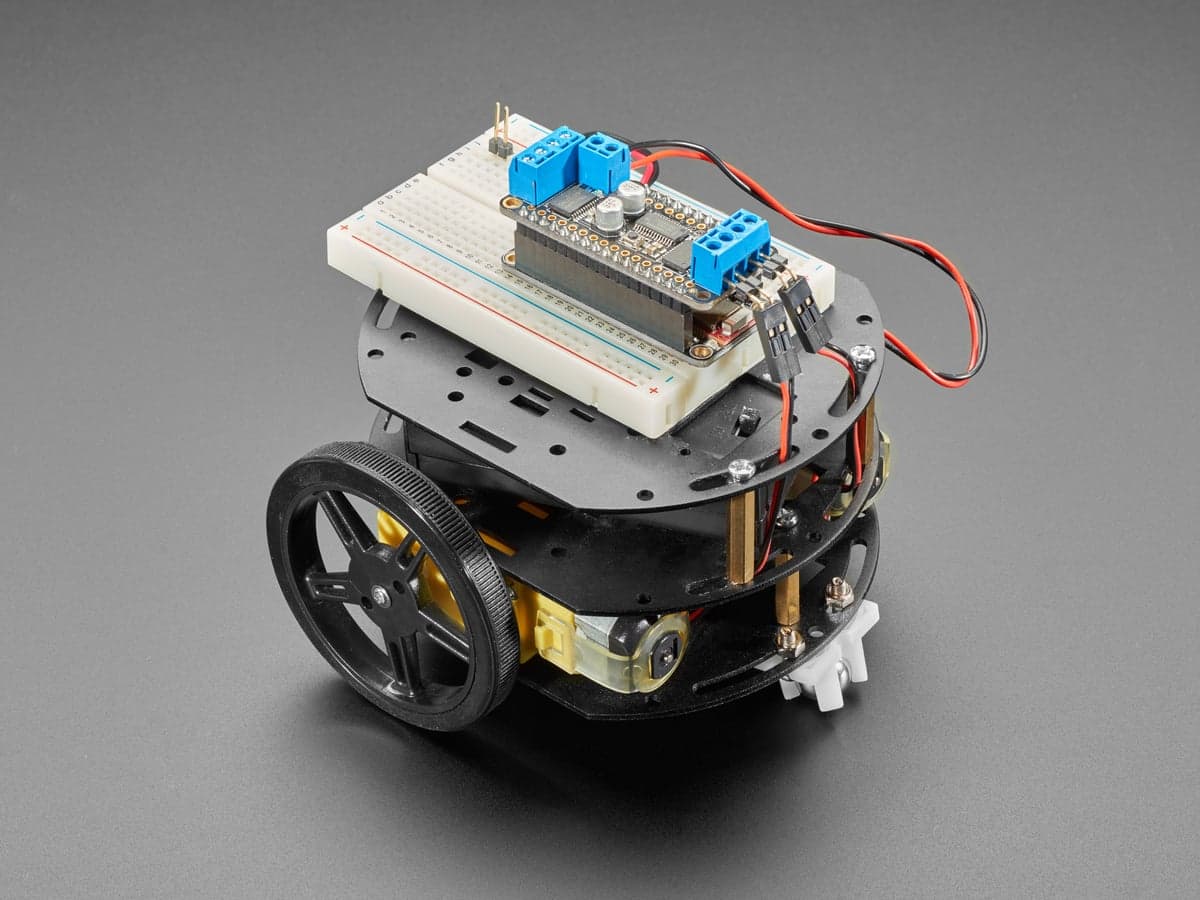 ChassisMini 3-layer round robot chassis kit (2WD)
 Range sensorUltrasonic distance sensor HC-SR04
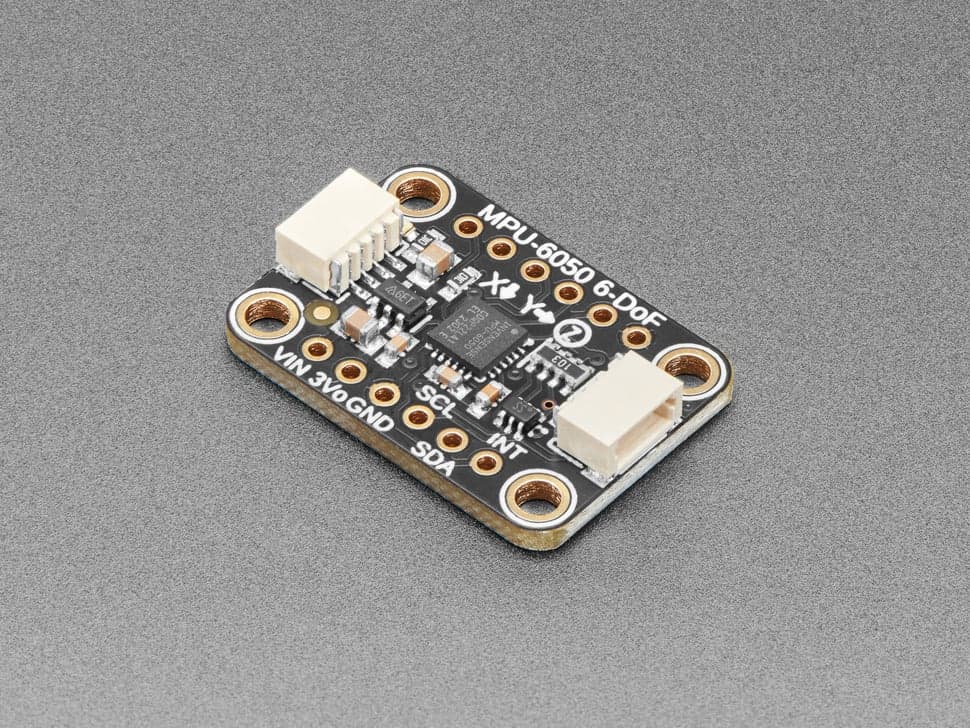 IMUMPU-6050 6-DoF accel + gyro breakout
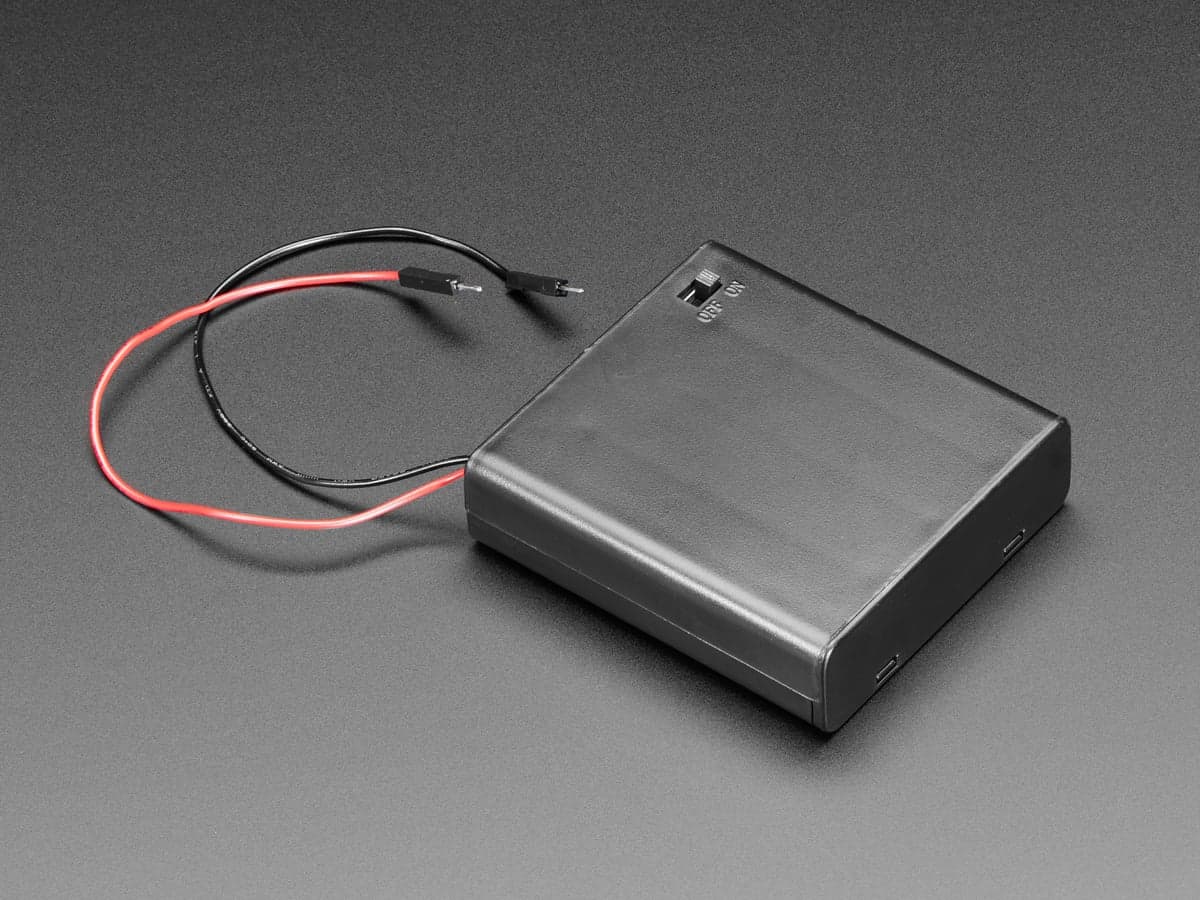 Battery pack4 x AA battery holder with on/off switch
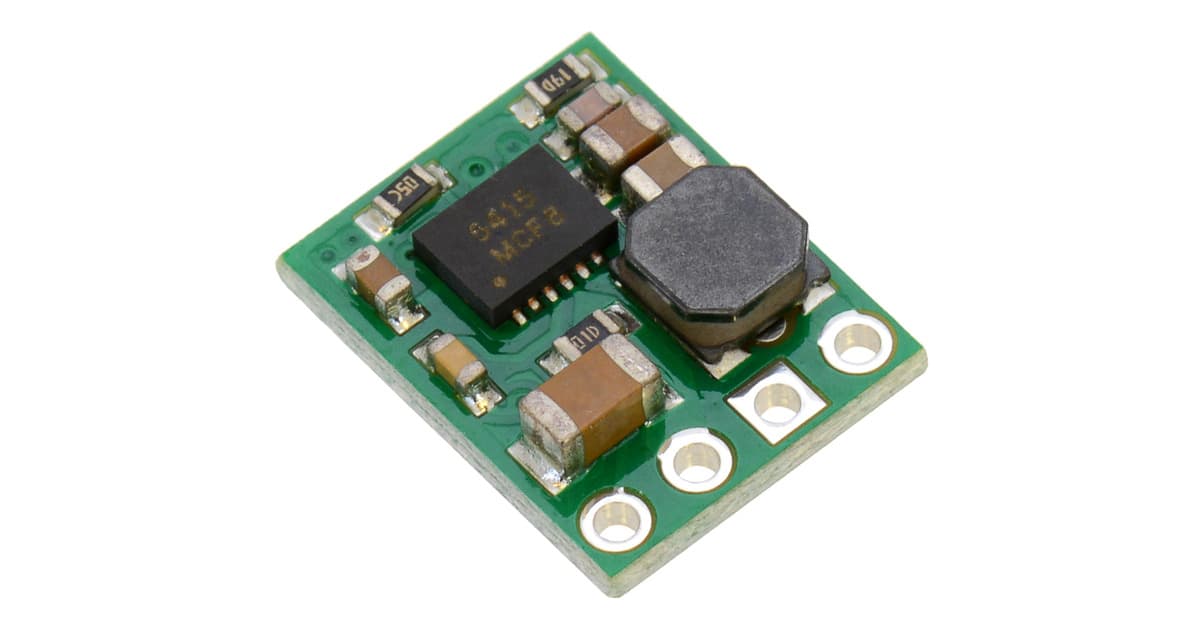 5V rail (optional)5V 500mA step-down regulator D24V5F5
 Power switchBreadboard-friendly SPDT slide switch
 BreadboardHalf-size breadboard
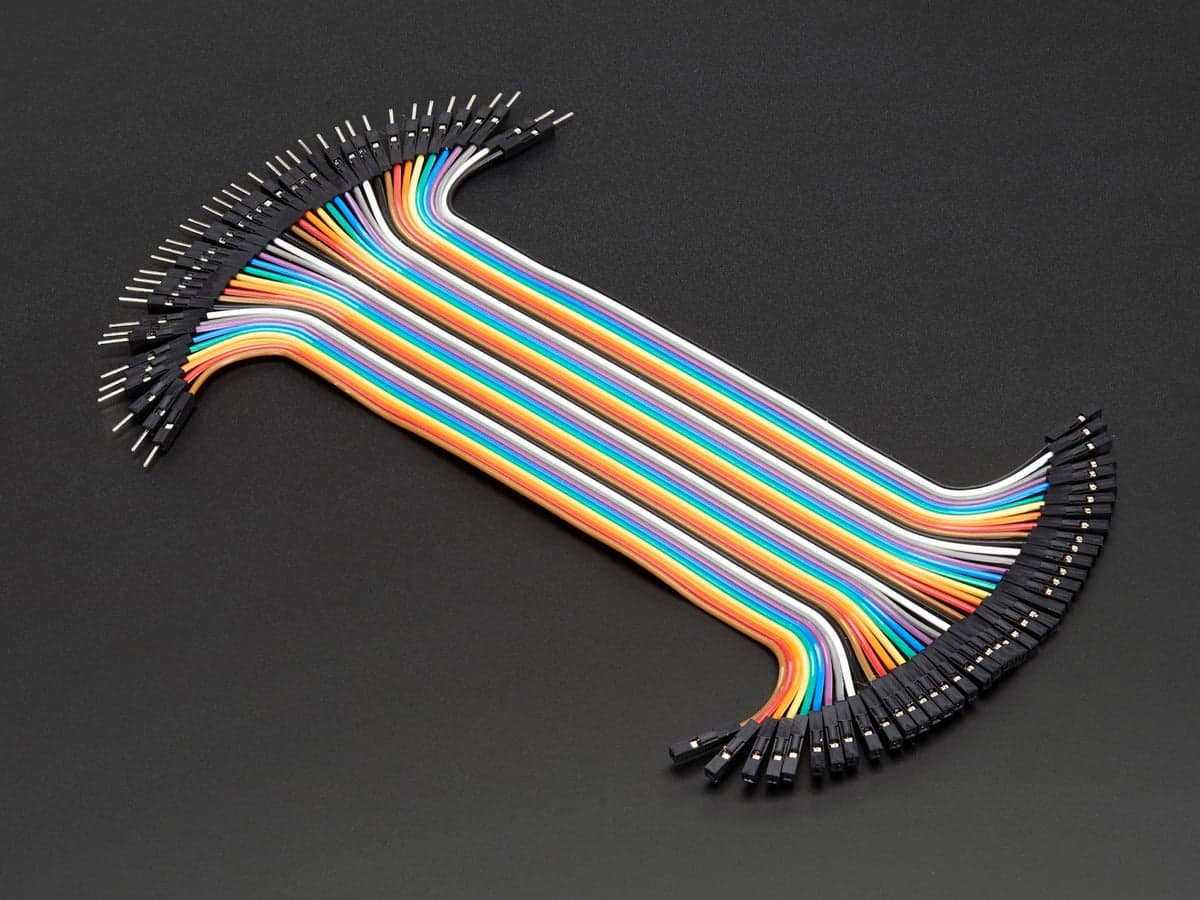
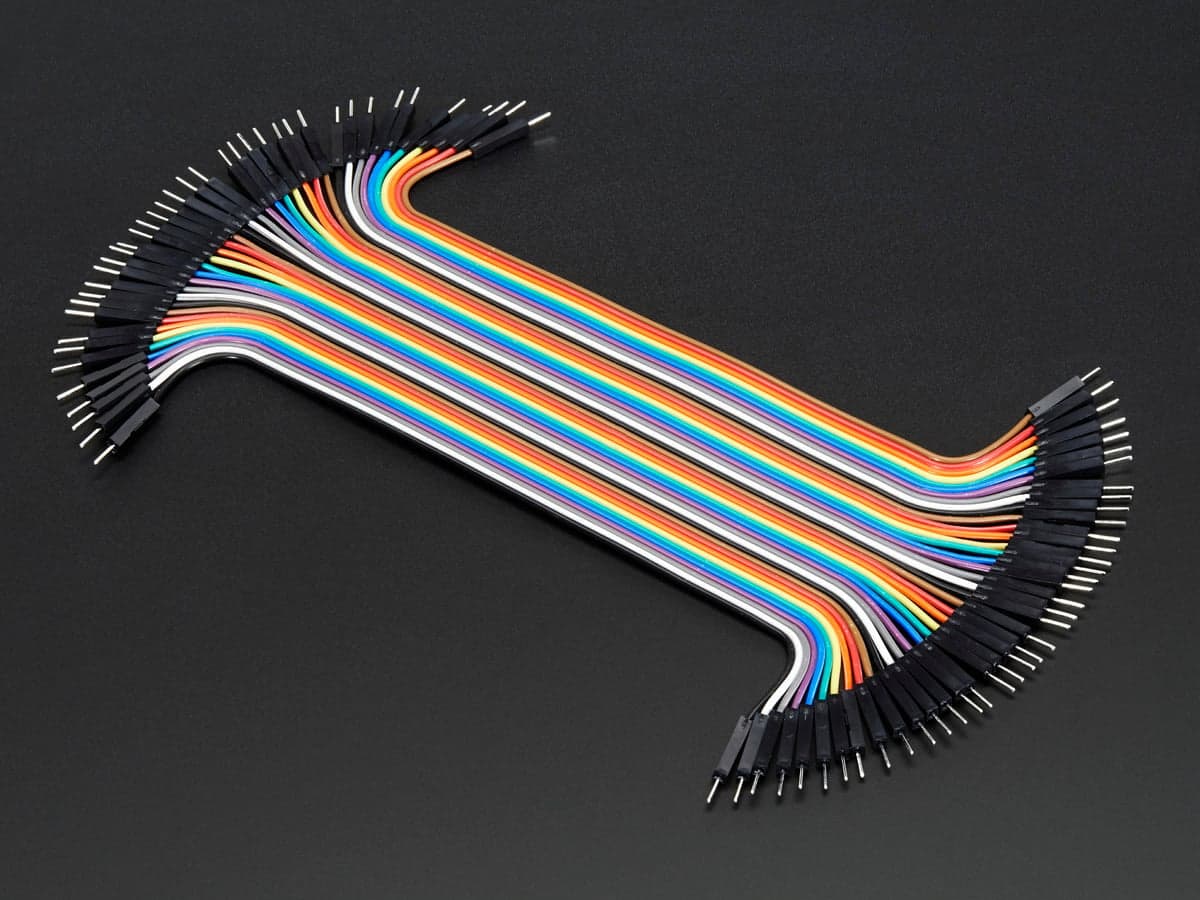 Jumper wiresPremium male/male jumper wires 40 x 150mm
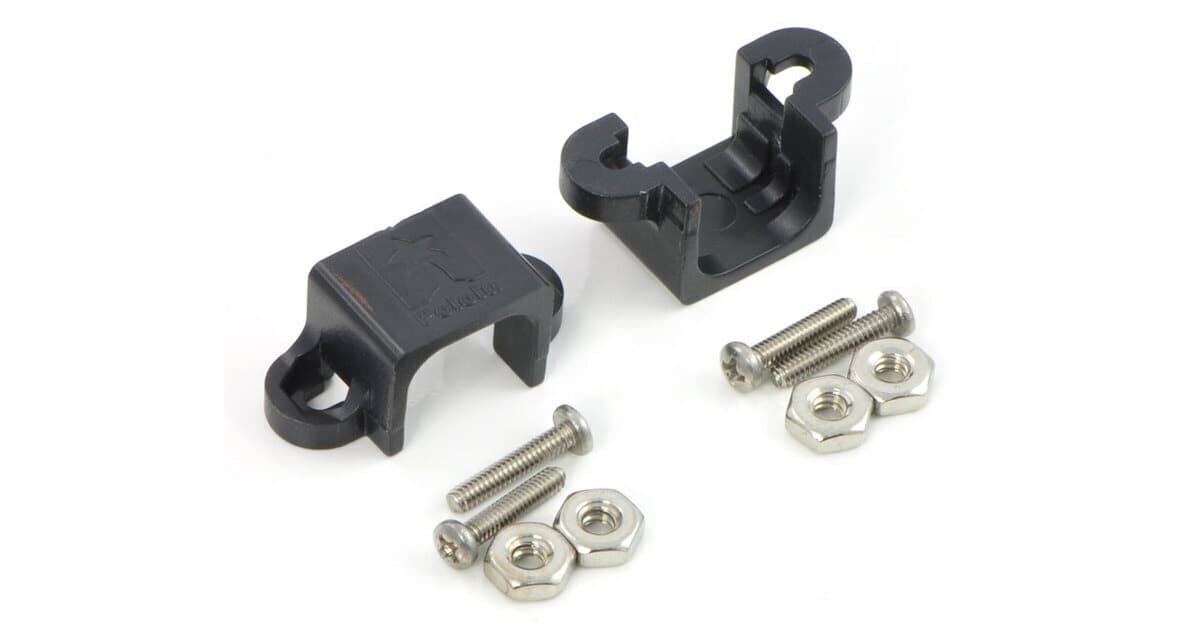
 Standoffs and screwsBlack nylon M2.5 screw / standoff kit
Role i kandydaci
Ograniczenia, które agent musi spełnić
- supply-windowZasilanie silnika musi mieścić się w potwierdzonym zakresie sterownika (2.7-10.8 V). Pakiet 4xAA to 4.8 V dla NiMH albo 6 V dla alkalicznych - oba mieszczą się w nim.
- controller-supplyTen sam pakiet musi mieścić się w oknie VSYS kontrolera (1.8-5.5 V potwierdzone). NiMH przy 4.8 V pasuje; alkaliczne przy 6 V je przekraczają - użyj NiMH albo dodaj stabilizator 5 V.
- stall-within-peakPrąd utyku silnika nie może przekroczyć szczytu na kanał w sterowniku (2 A potwierdzone). Utyk N20 na poziomie 1.6 A oraz utyk TT mieszczą się poniżej.
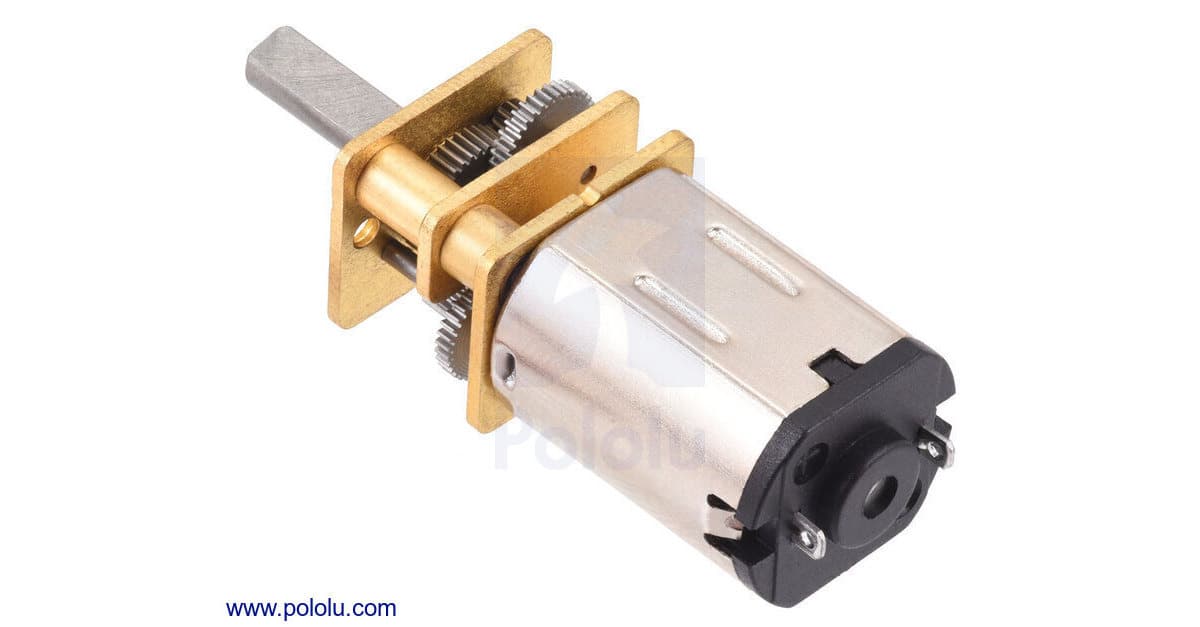
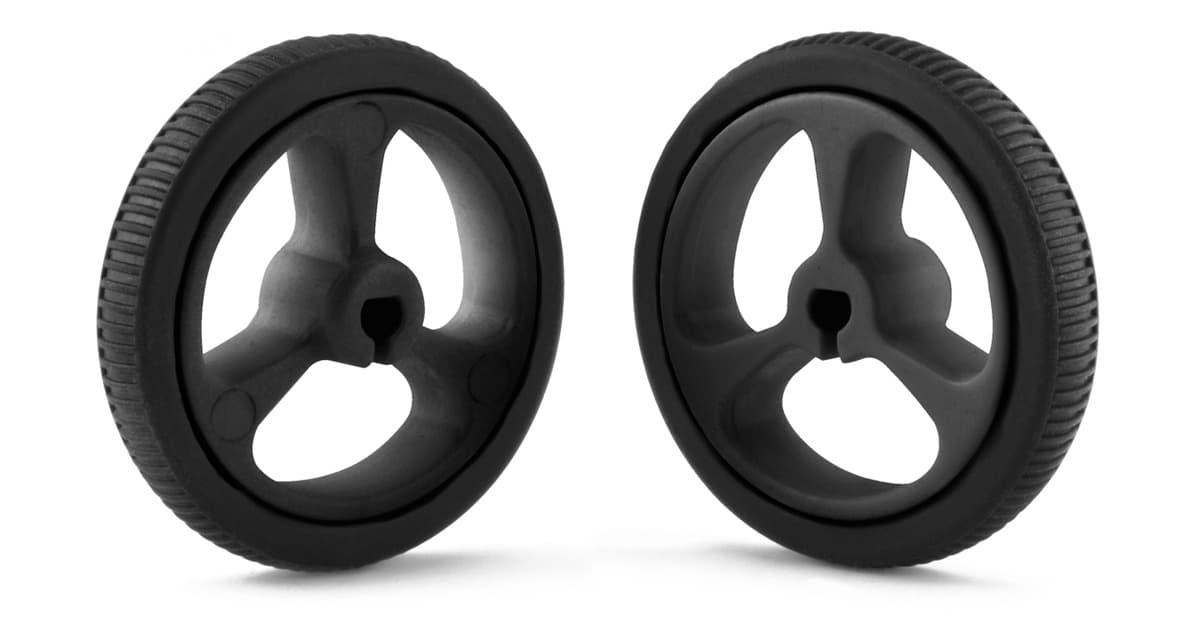
- shaft-matchKoła muszą pasować do wału silnika: koła 32x7 mm pasują na wał D o średnicy 3 mm w N20; pomarańczowe koło TT pasuje na wał z podwójnym D silnika TT. Zamiana na krzyż nie pasuje.
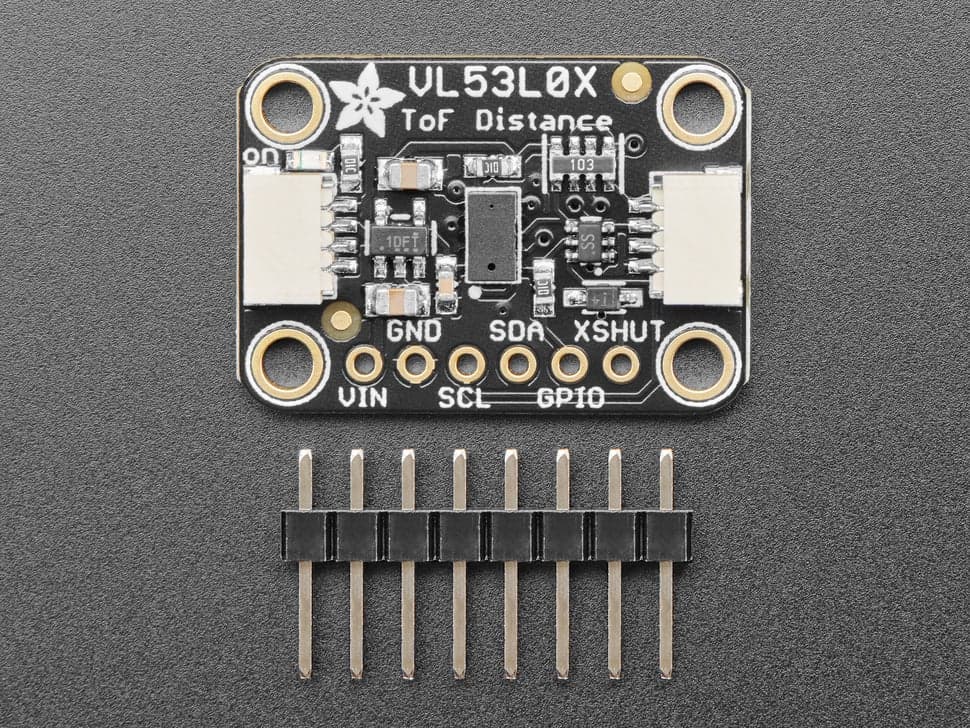
- sensor-voltageModuł VL53L0X przyjmuje 3-5 V (potwierdzone) i jest bezpiecznym wyborem przy kontrolerze 3.3 V. HC-SR04 wymaga 5 V - na granicy przy pakiecie NiMH 4.8 V; wybierz VL53L0X albo dodaj szynę 5 V.
- interfaceKontroler musi udostępniać PWM dla sterownika i I2C dla VL53L0X/MPU-6050 - Pico 2 W udostępnia oba.