Catálogo de demostración / build
Robot explorador de 2 ruedas motrices
Un robot de dos ruedas con tracción diferencial que esquiva obstáculos: el primer montaje clásico, especificado por completo a partir de fichas de piezas legibles por máquinas.
Legible por agentes: markdown · feed para máquinas: feed.json
Assembly diagram
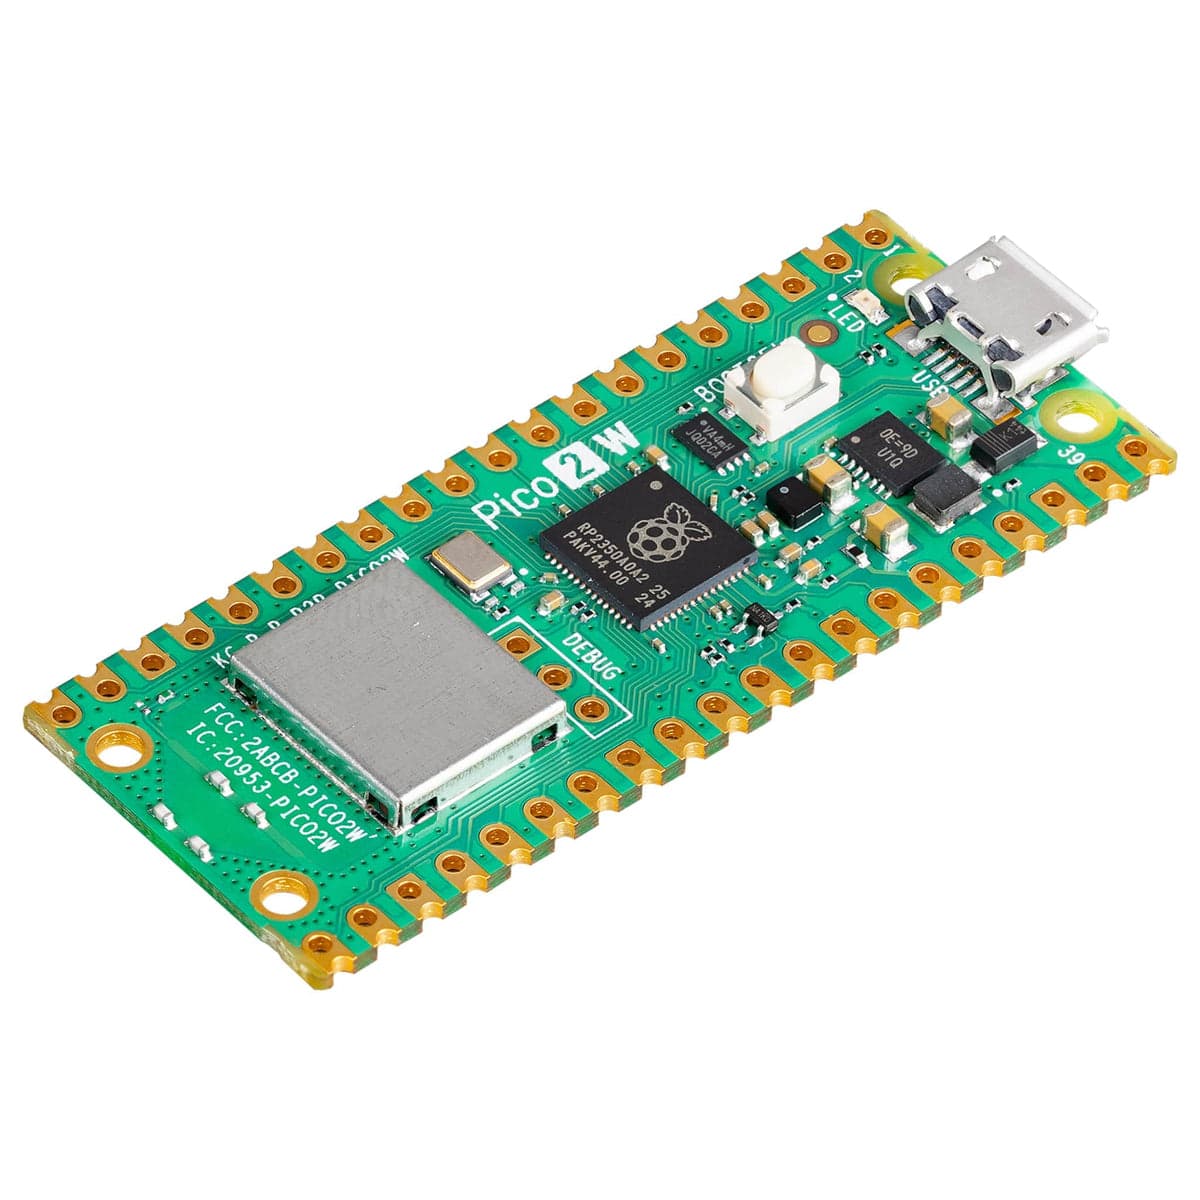 ControllerRaspberry Pi Pico 2 W
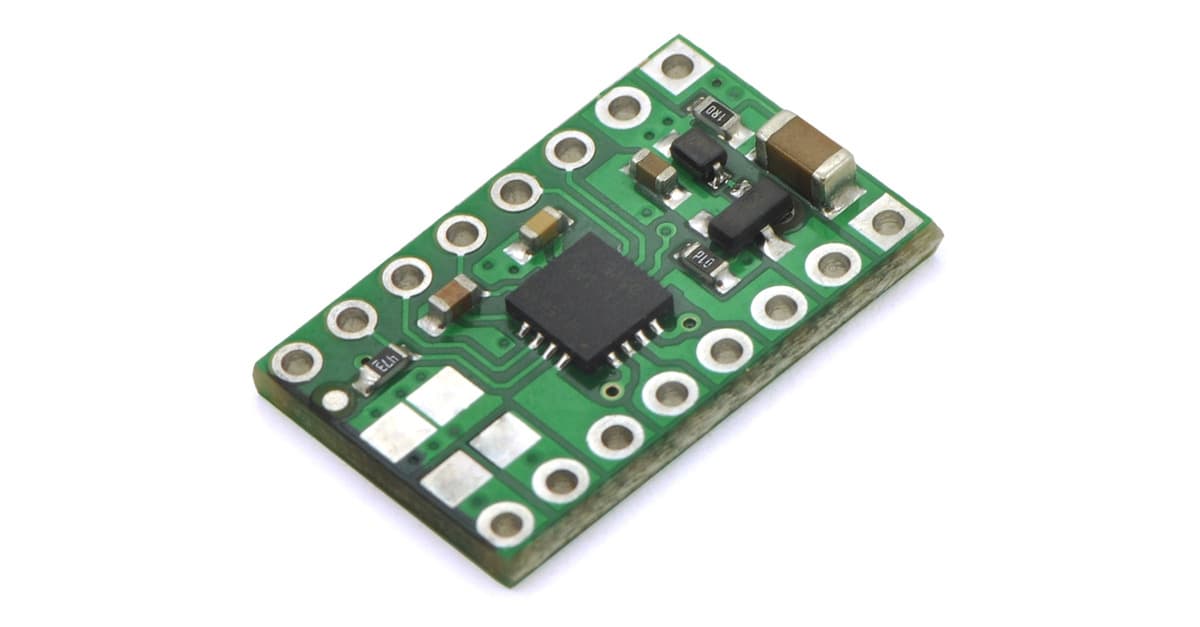 Motor driverDRV8833 dual motor driver carrier
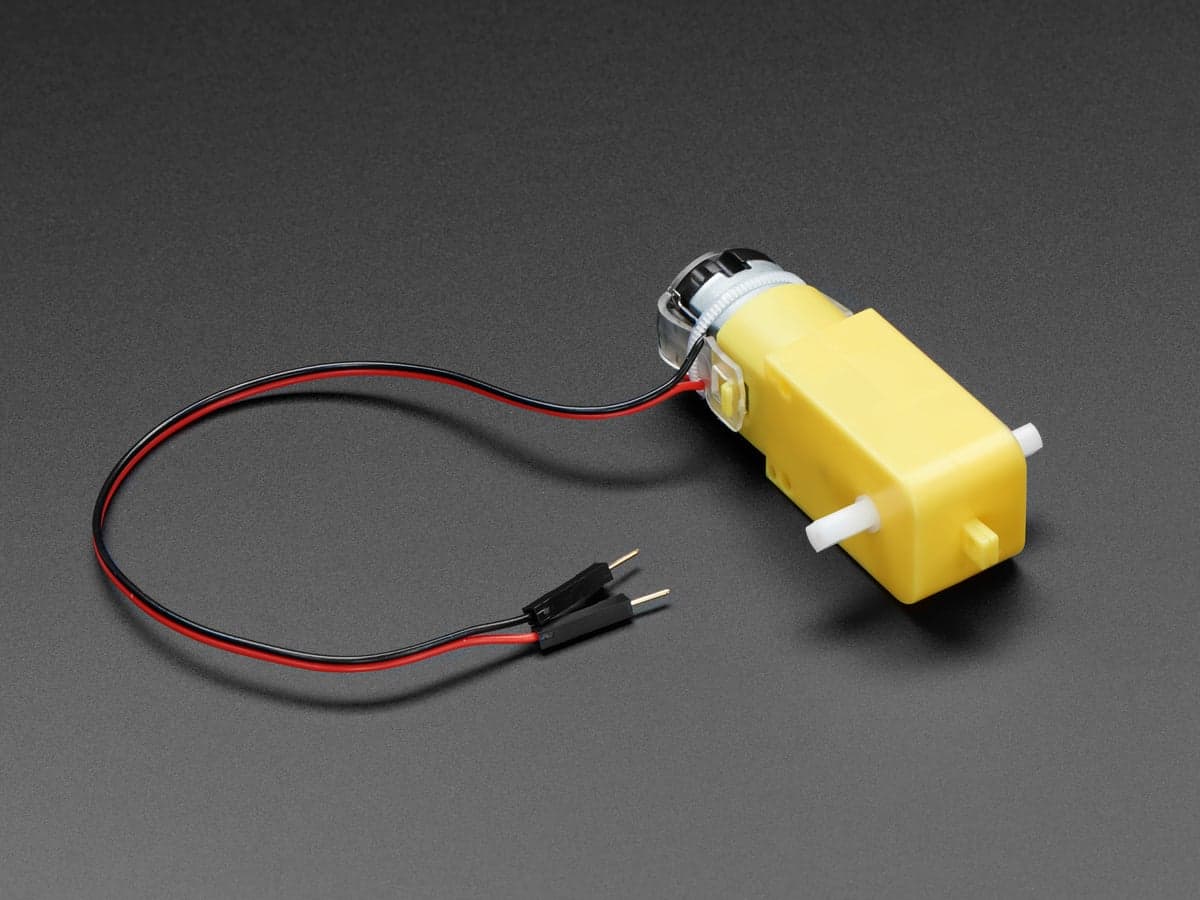 ×2Drive motorsTT DC gearbox motor 200RPM 3-6V
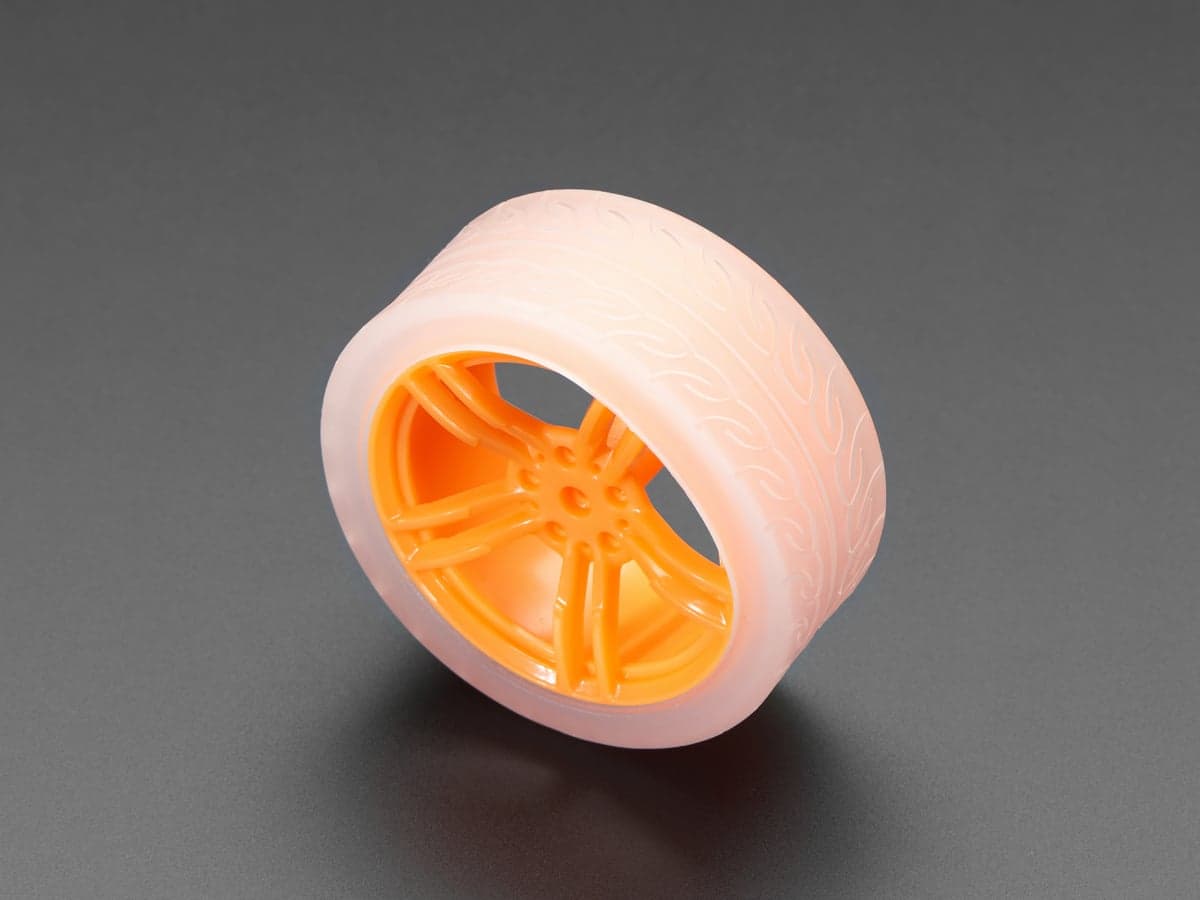 ×2WheelsOrange & clear TT motor wheel
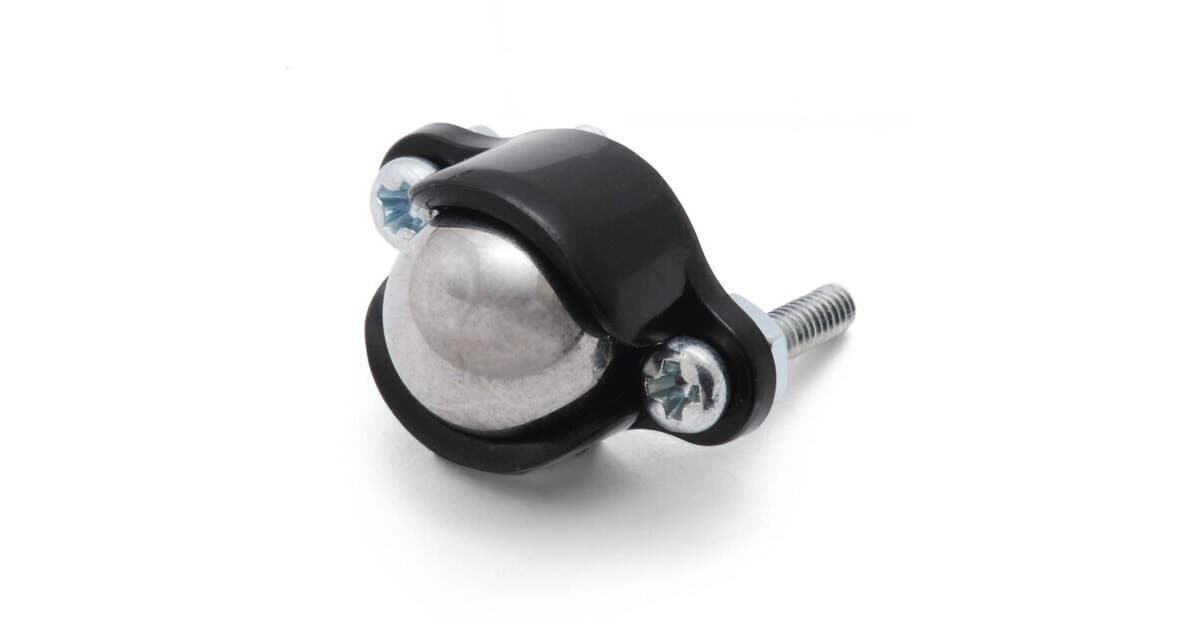 Third contact pointBall caster 3/8 inch metal ball
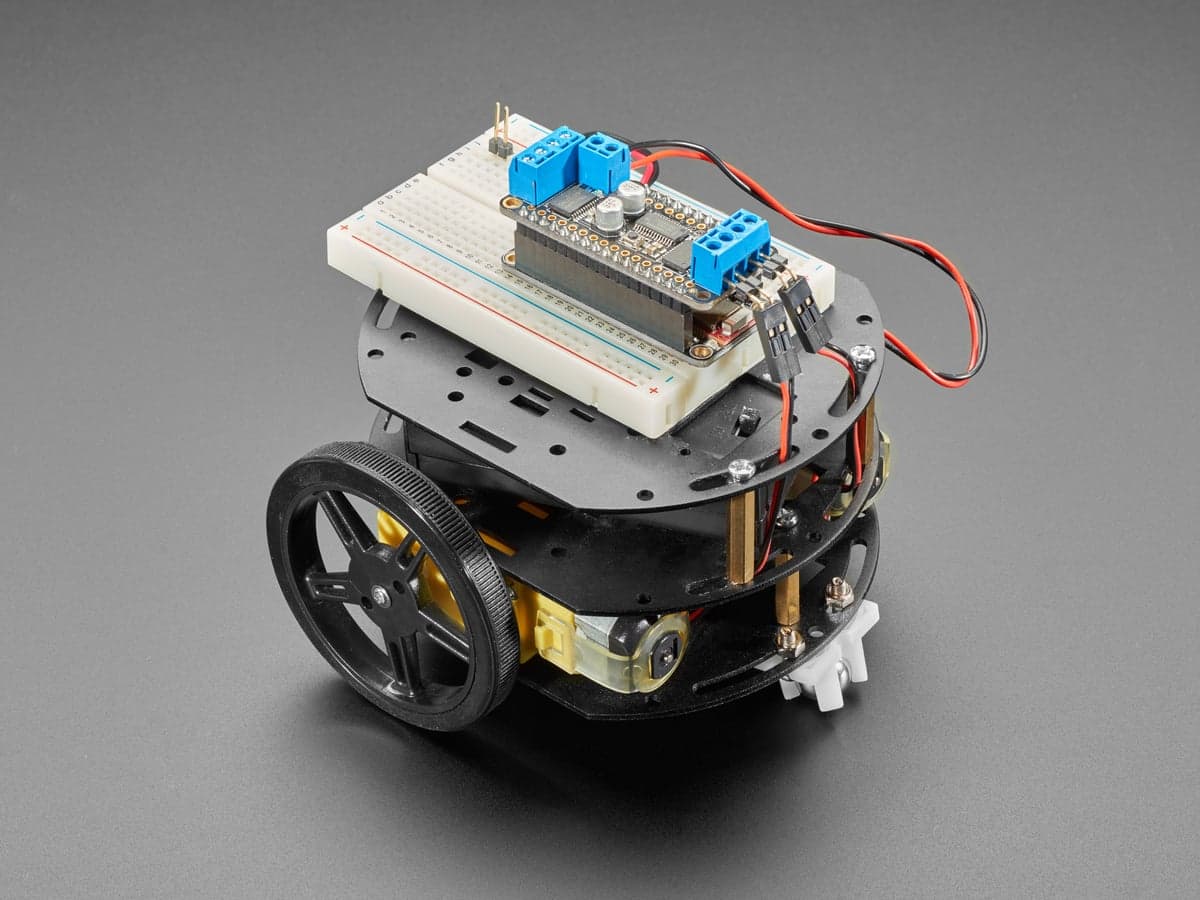 ChassisMini 3-layer round robot chassis kit (2WD)
 Range sensorUltrasonic distance sensor HC-SR04
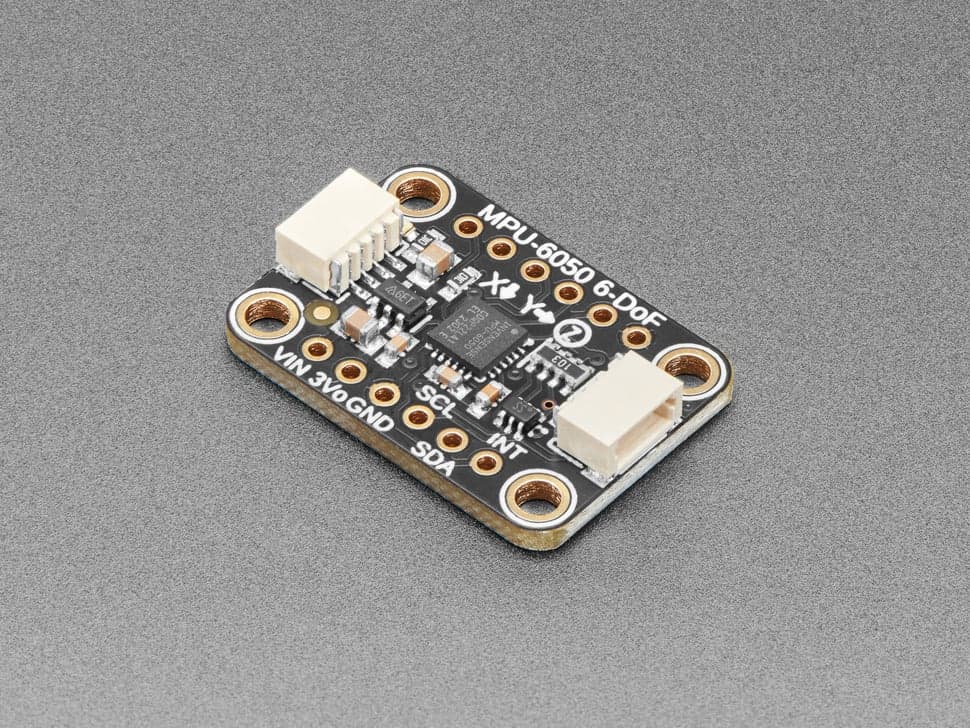 IMUMPU-6050 6-DoF accel + gyro breakout
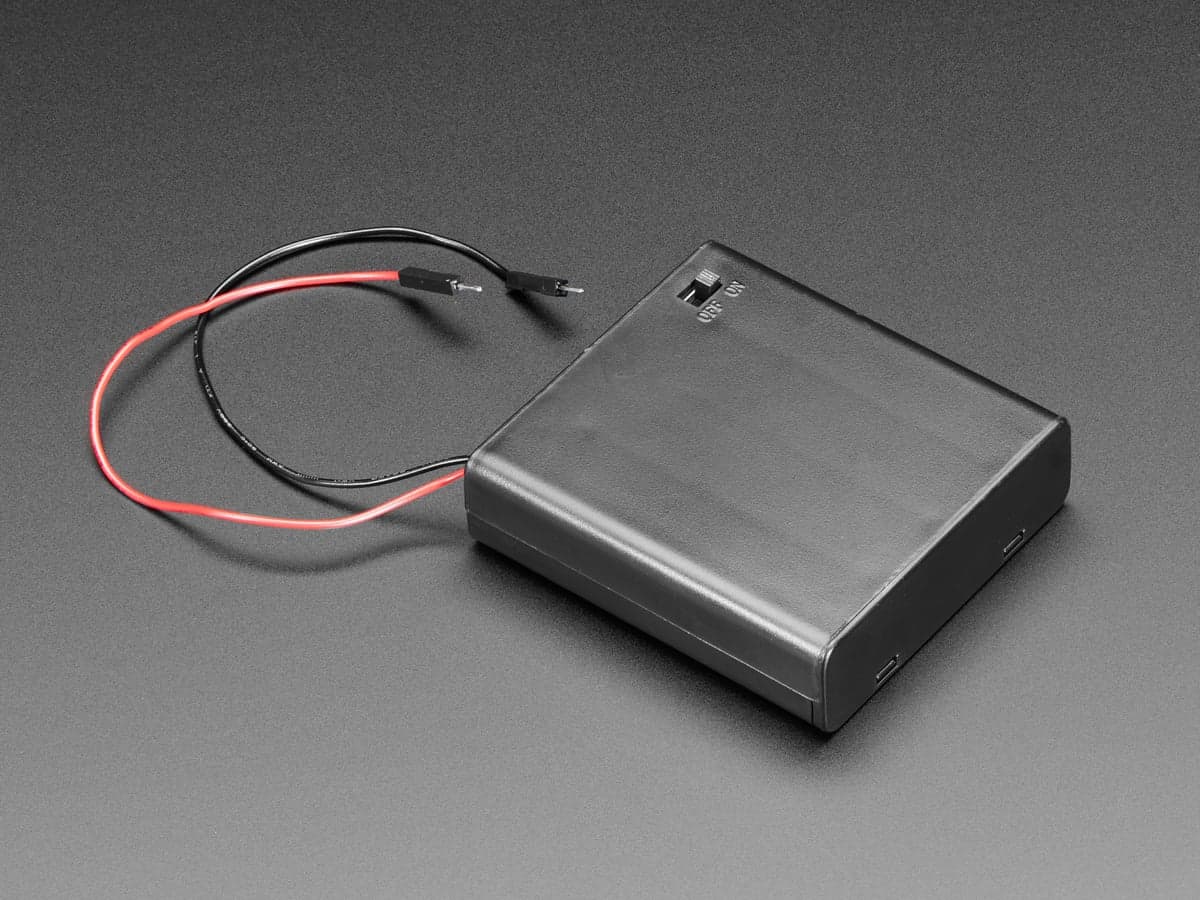 Battery pack4 x AA battery holder with on/off switch
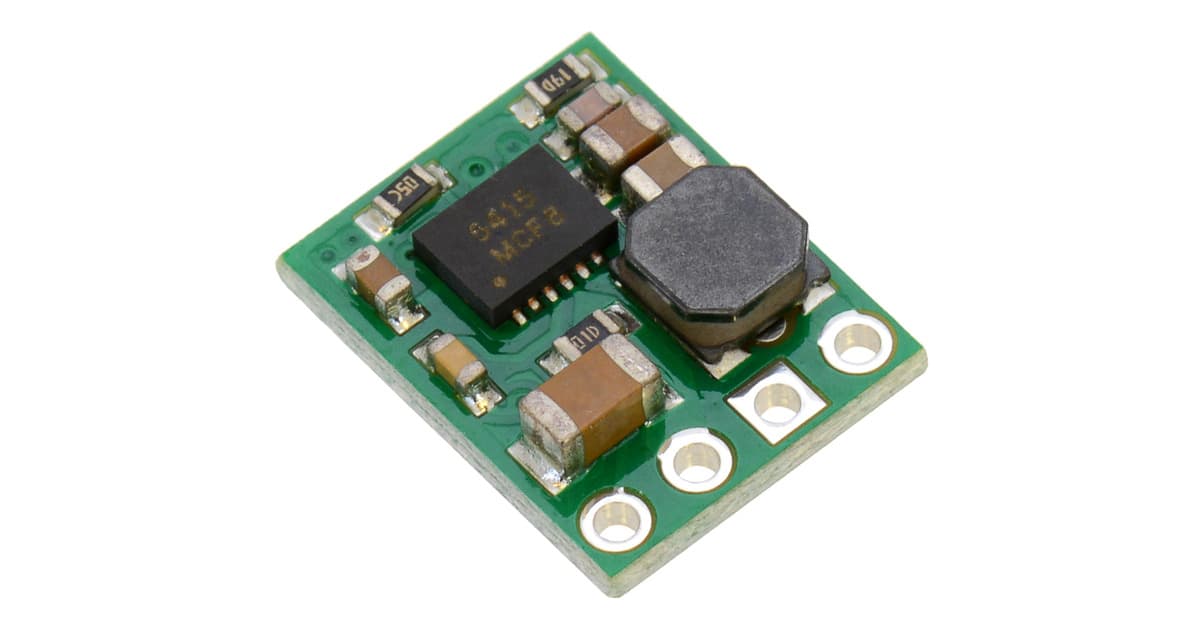 5V rail (optional)5V 500mA step-down regulator D24V5F5
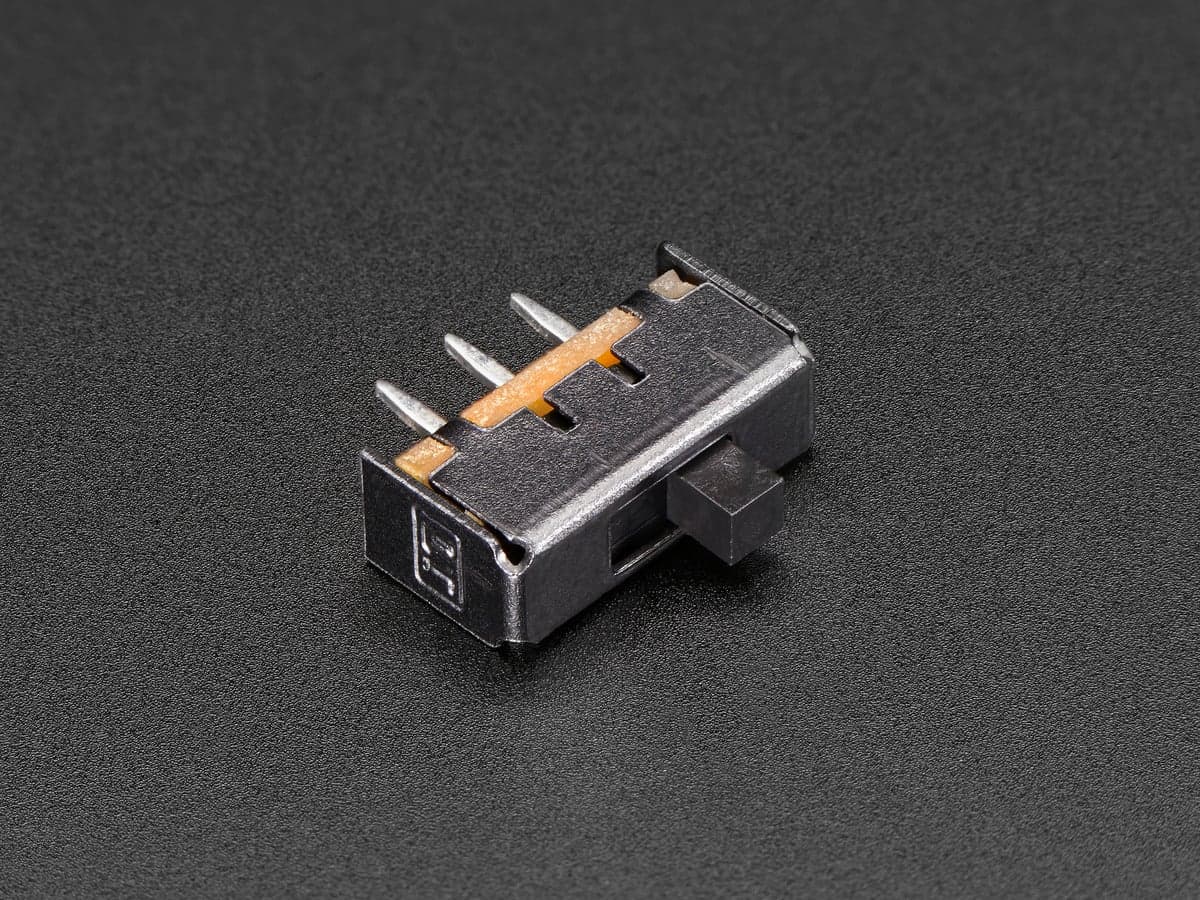 Power switchBreadboard-friendly SPDT slide switch
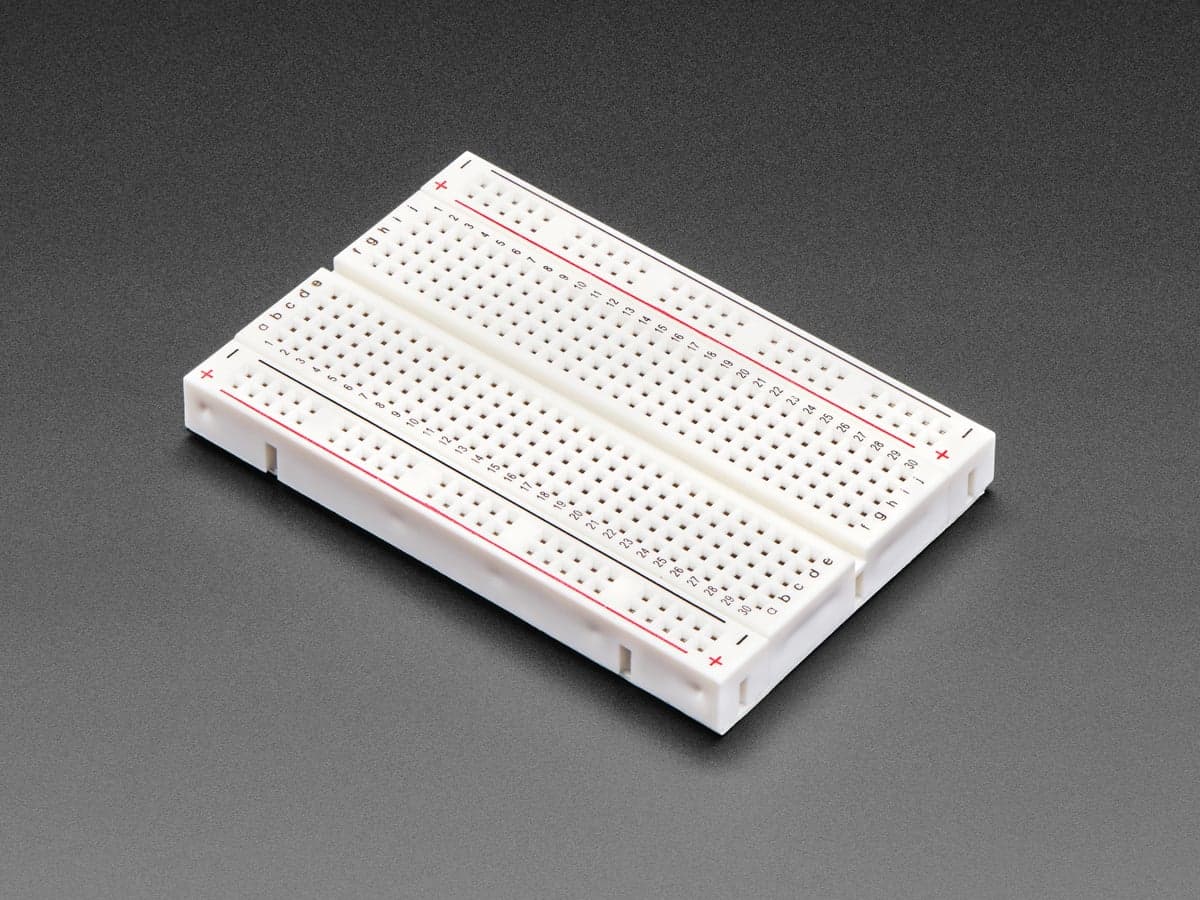 BreadboardHalf-size breadboard
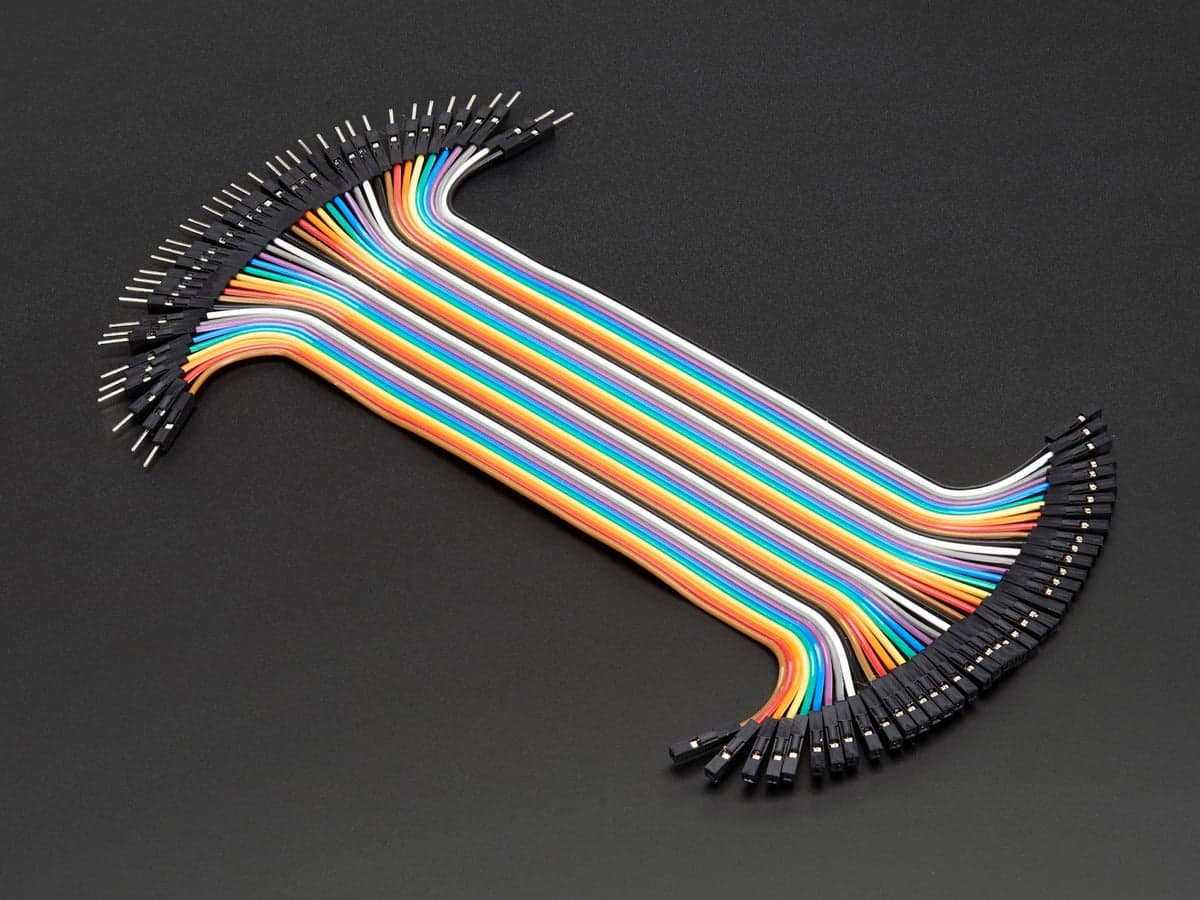
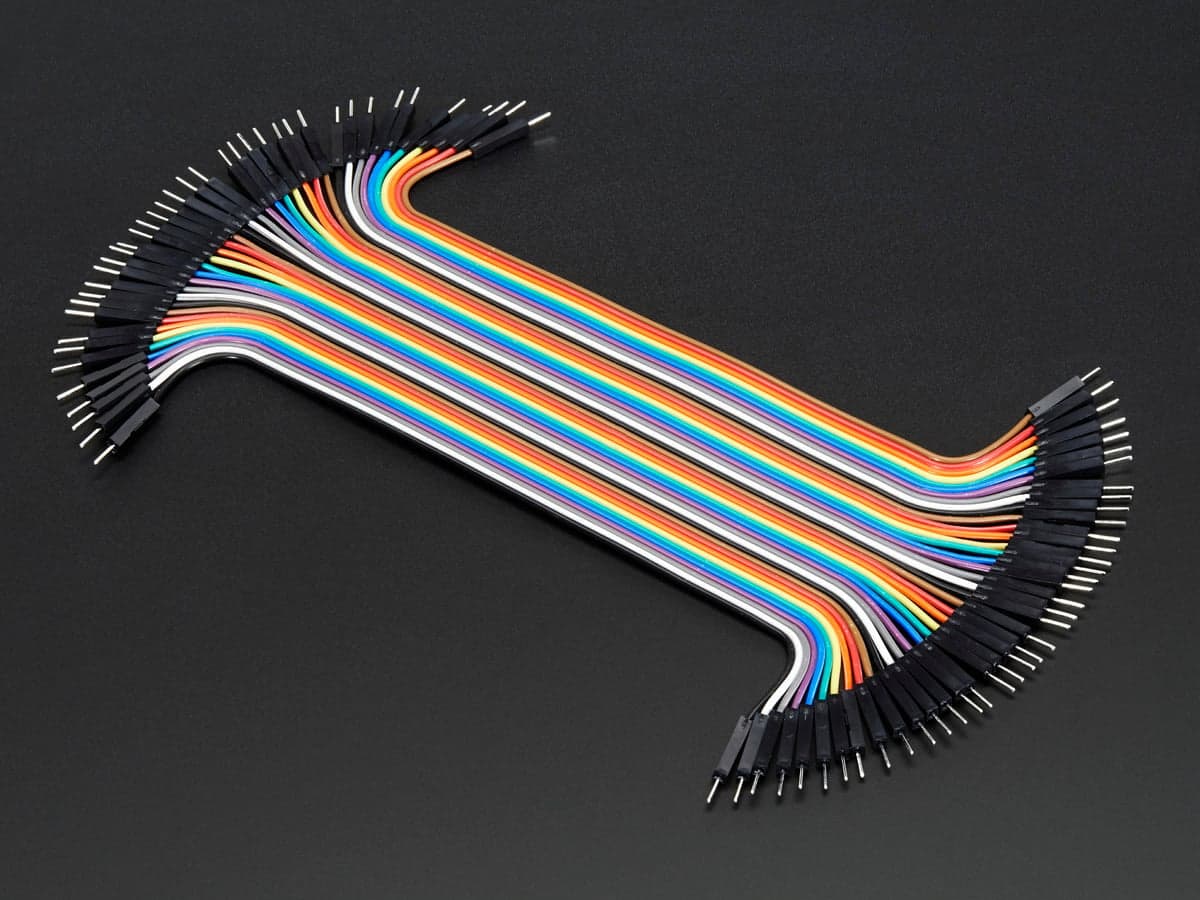 Jumper wiresPremium male/male jumper wires 40 x 150mm
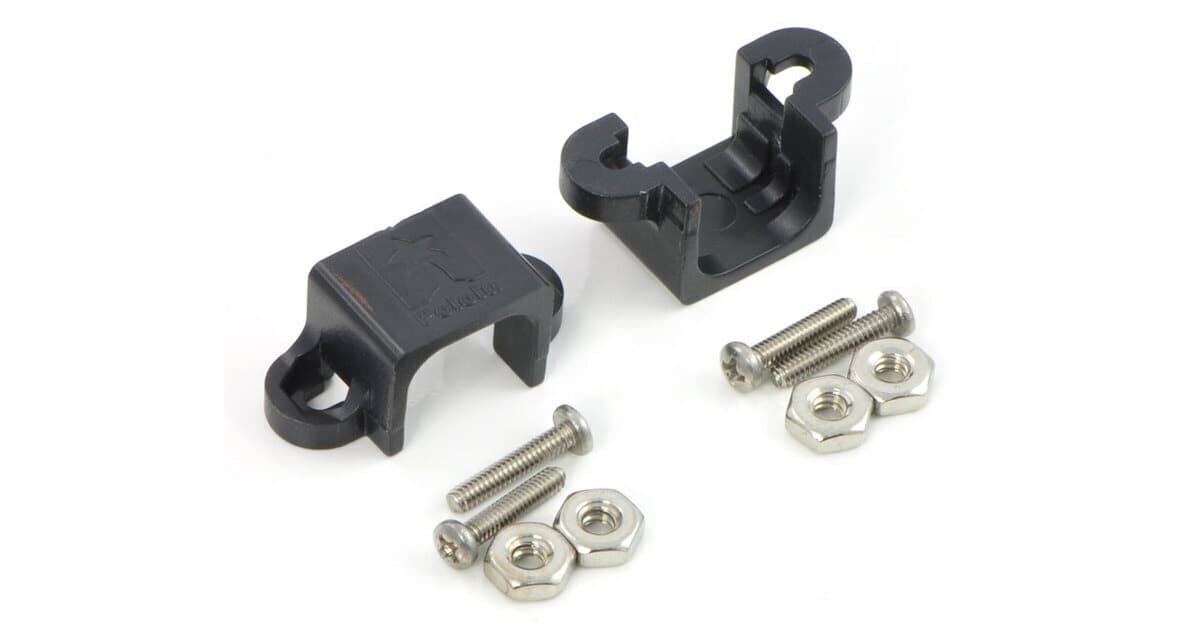
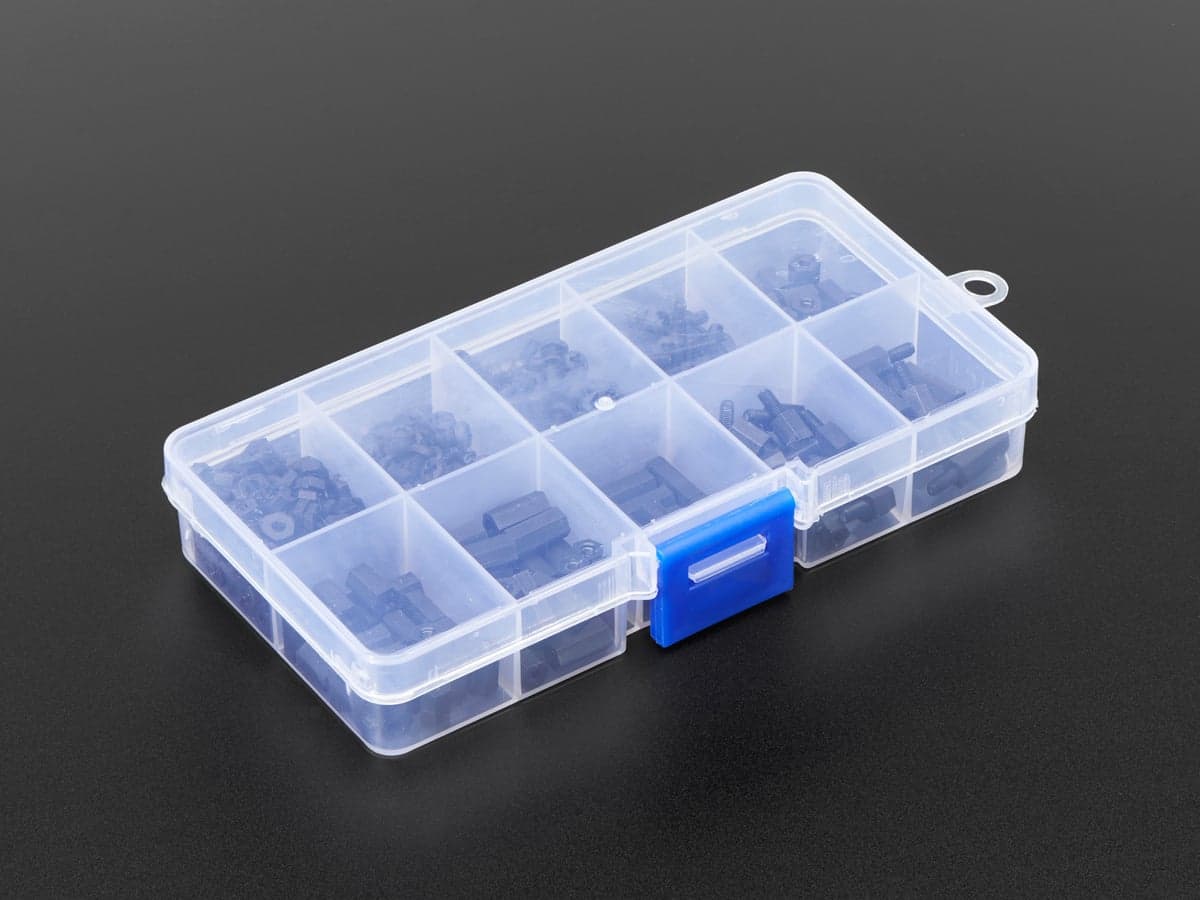 Standoffs and screwsBlack nylon M2.5 screw / standoff kit
Funciones y candidatos
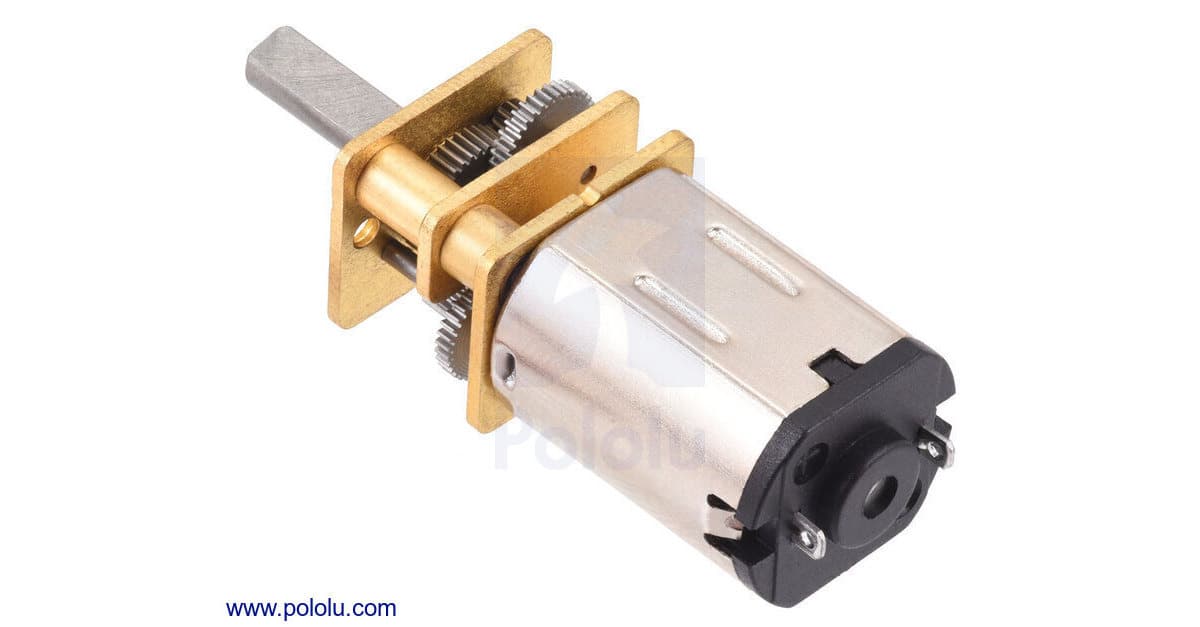
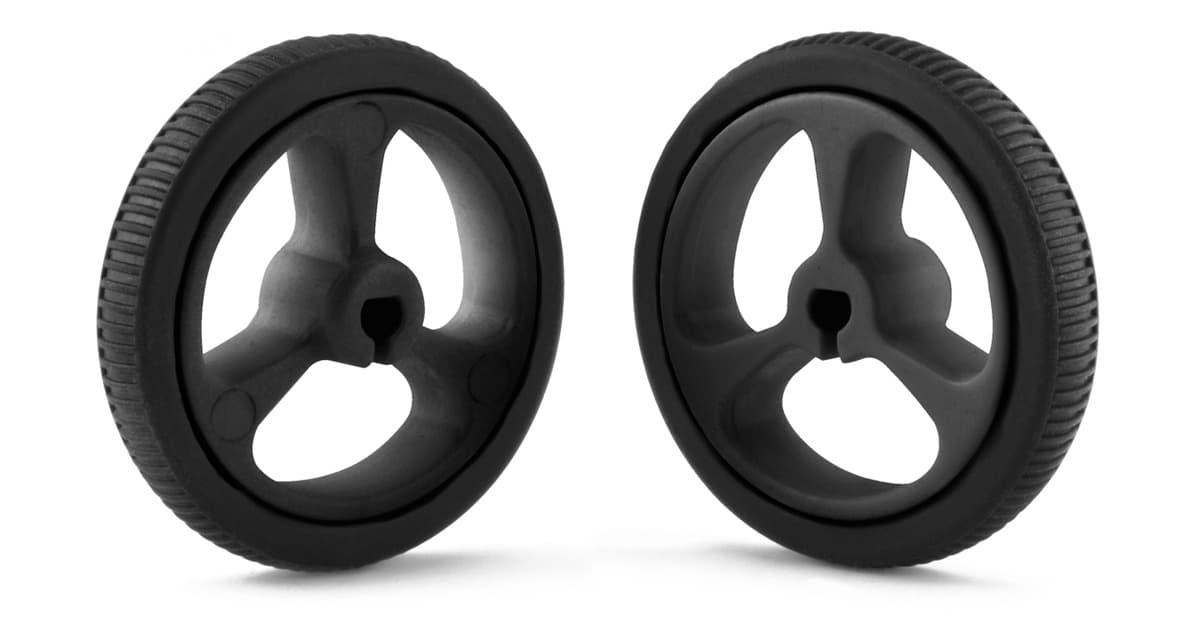
Restricciones que un agente debe cumplir
- supply-windowLa alimentación del motor debe quedar dentro del rango corroborado del controlador (2.7-10.8 V). Un pack de 4xAA da 4.8 V en NiMH o 6 V en alcalinas - ambos caben dentro.
- controller-supplyEse mismo pack debe quedar dentro de la ventana VSYS del controlador (1.8-5.5 V corroborados). NiMH a 4.8 V encaja; las alcalinas a 6 V la superan - use NiMH o añada el regulador de 5 V.
- stall-within-peakLa corriente de bloqueo del motor no debe superar el pico por canal del controlador (2 A corroborados). El bloqueo del N20 de 1.6 A y el del TT quedan por debajo.
- shaft-matchLas ruedas deben coincidir con el eje del motor: las ruedas de 32x7 mm encajan en el eje en D de 3 mm del N20; la rueda TT naranja encaja en el eje doble D del motor TT. Cruzarlas no encaja.
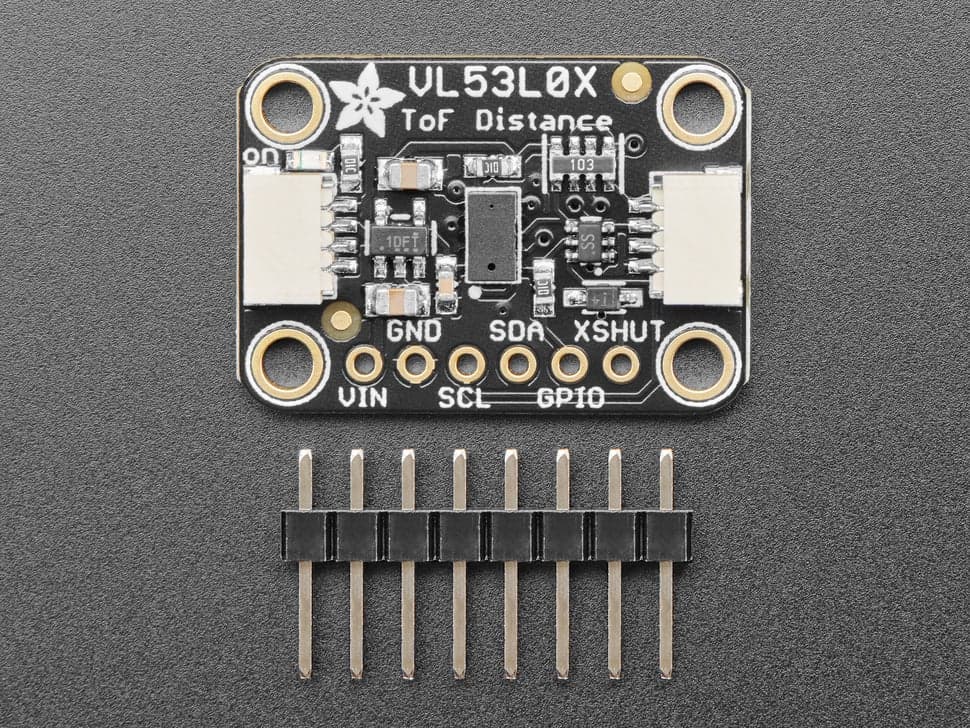
- sensor-voltageLa placa VL53L0X admite 3-5 V (corroborado) y es la elección segura con un controlador de 3.3 V. El HC-SR04 quiere 5 V - al límite con un pack NiMH de 4.8 V; prefiera el VL53L0X o añada el raíl de 5 V.
- interfaceEl controlador debe exponer PWM para el driver e I2C para el VL53L0X/MPU-6050 - la Pico 2 W expone ambos.