Catalogo dimostrativo / build
Robot esploratore a 2 ruote motrici
Un robot a due ruote con trazione differenziale che evita gli ostacoli: il classico primo progetto, specificato interamente da schede componente leggibili dalle macchine.
Leggibile dagli agenti: markdown · feed per macchine: feed.json
Assembly diagram
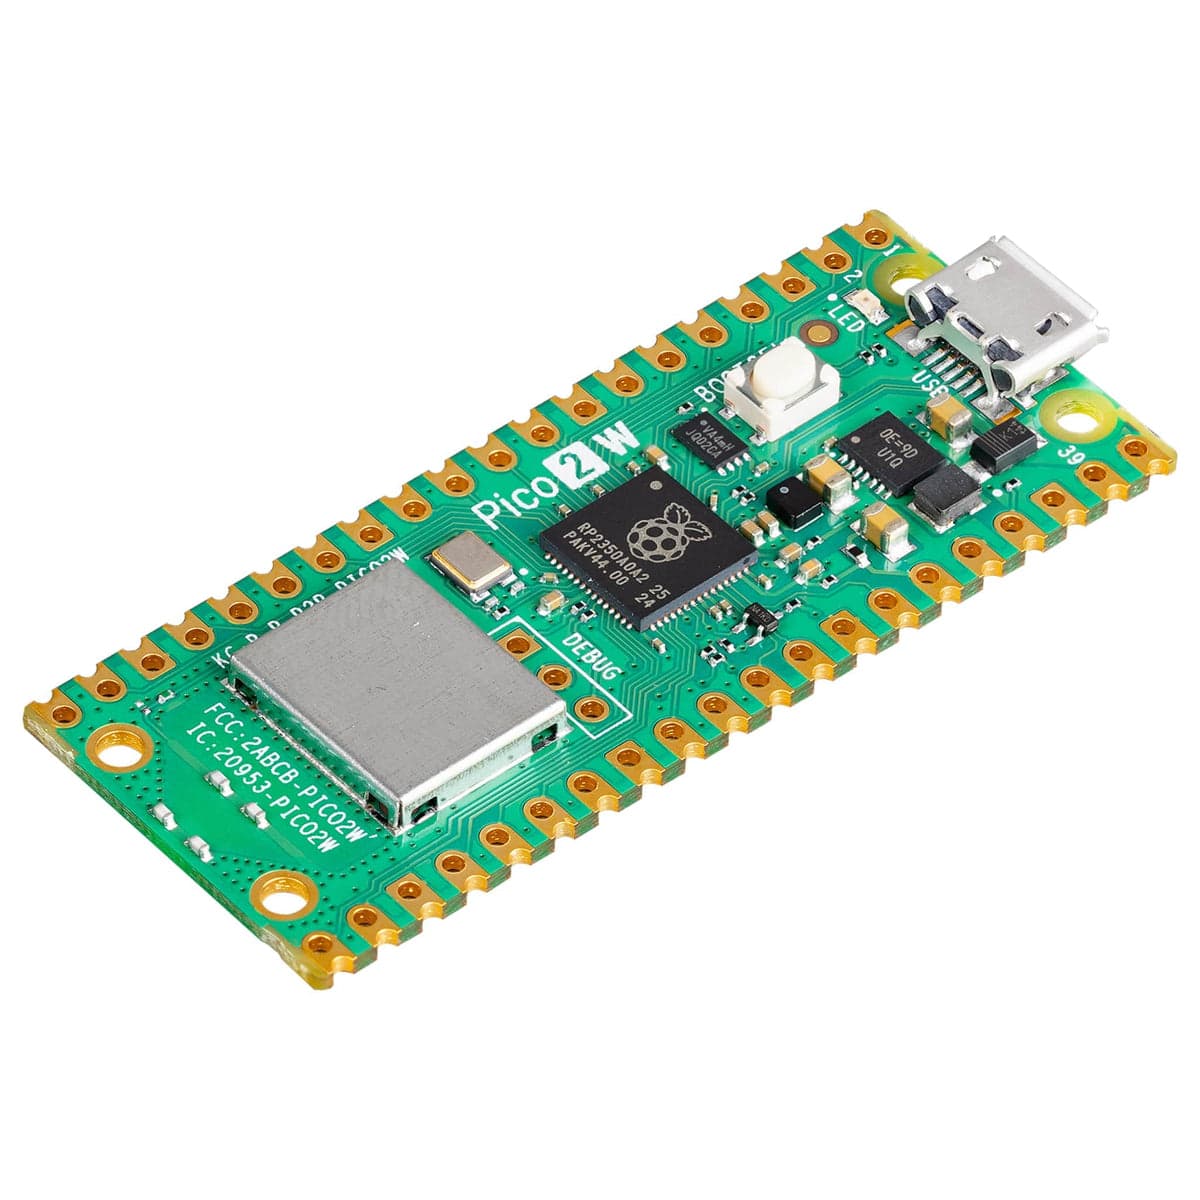 ControllerRaspberry Pi Pico 2 W
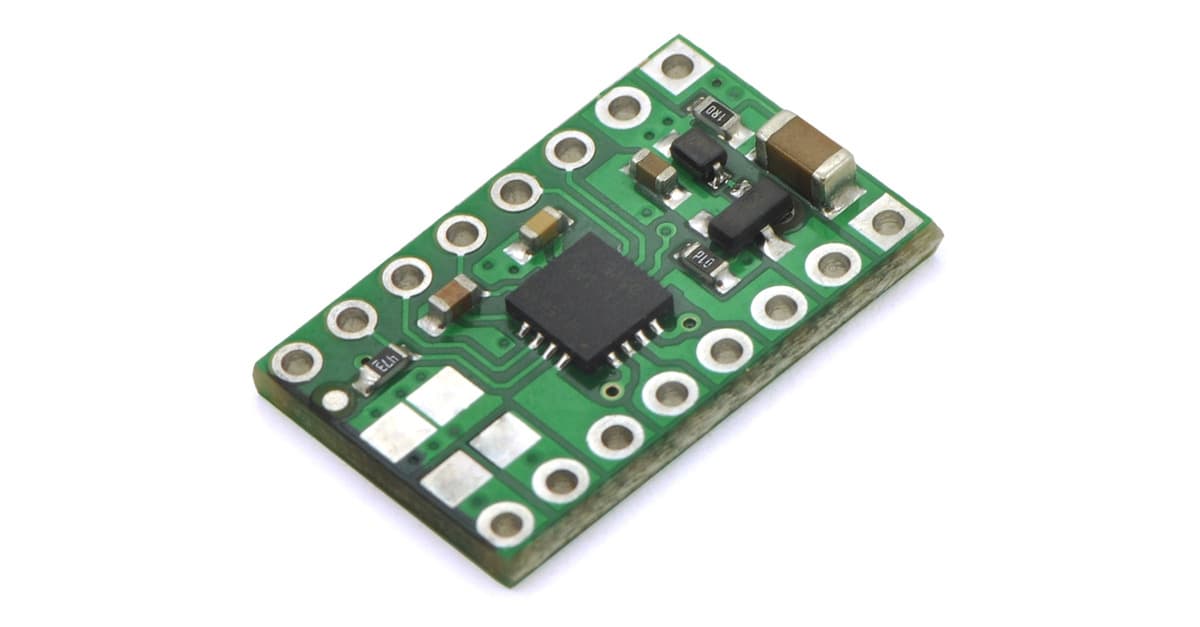 Motor driverDRV8833 dual motor driver carrier
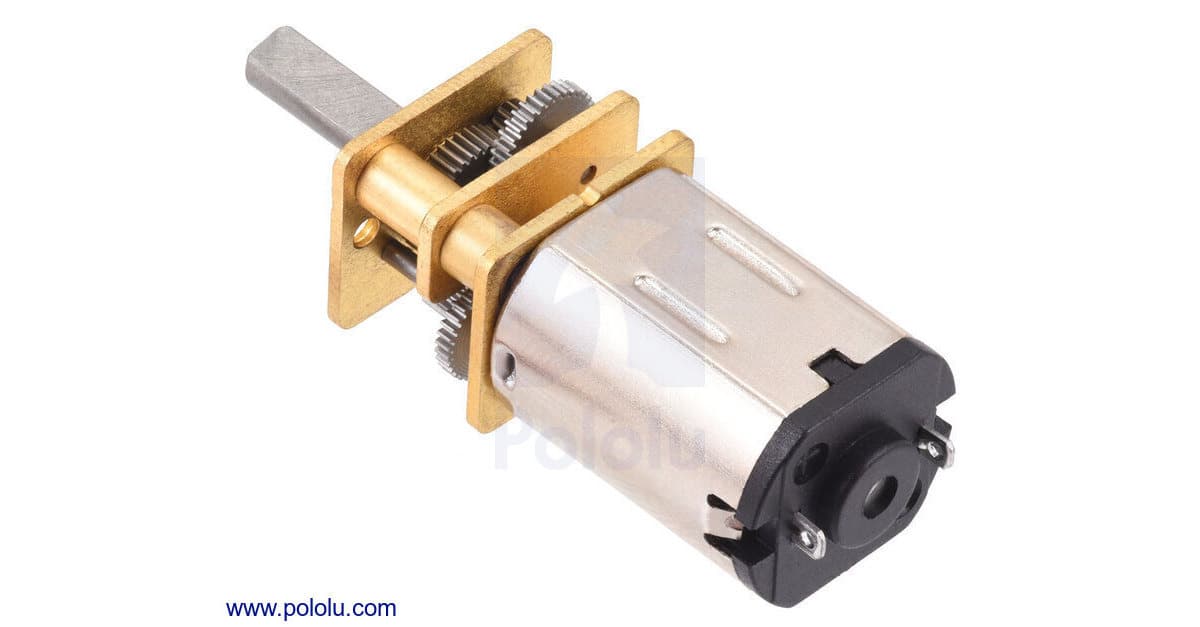
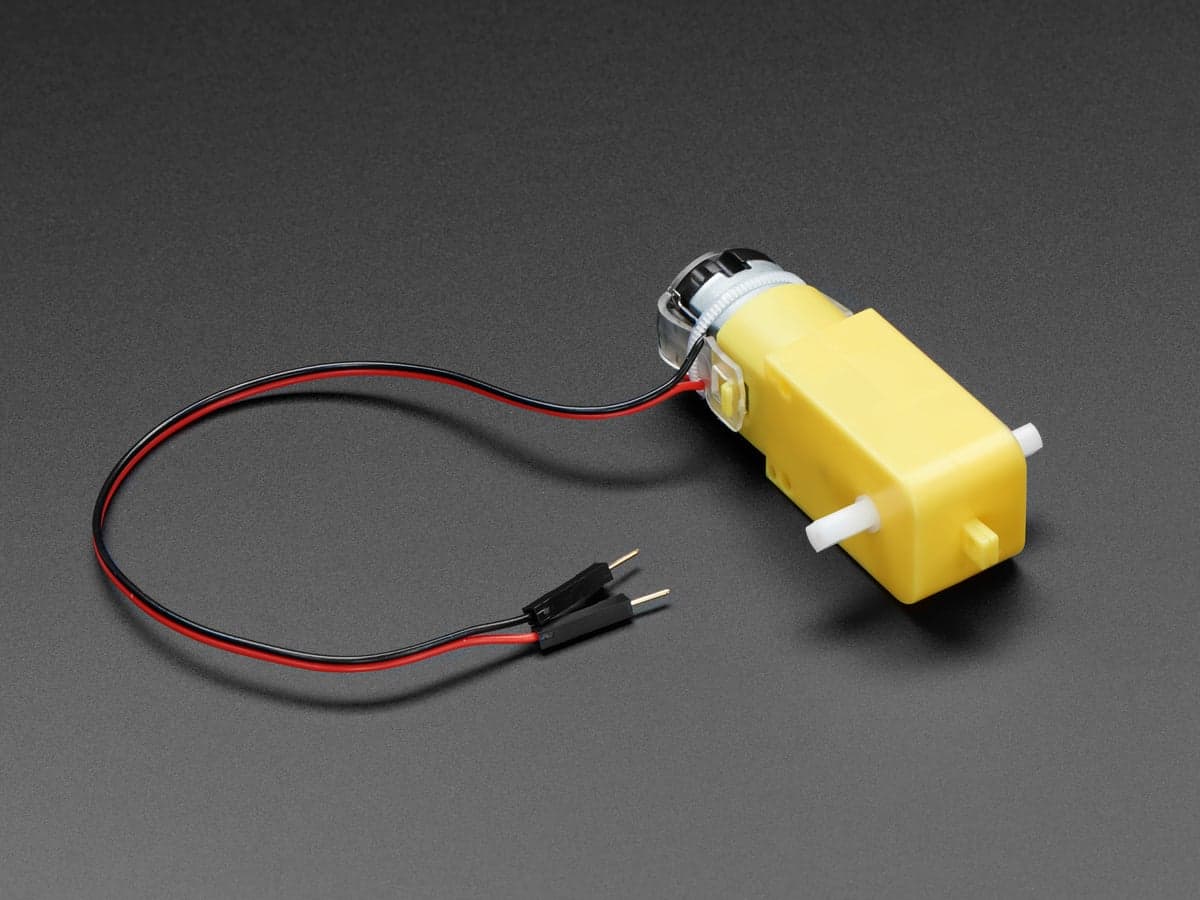 ×2Drive motorsTT DC gearbox motor 200RPM 3-6V
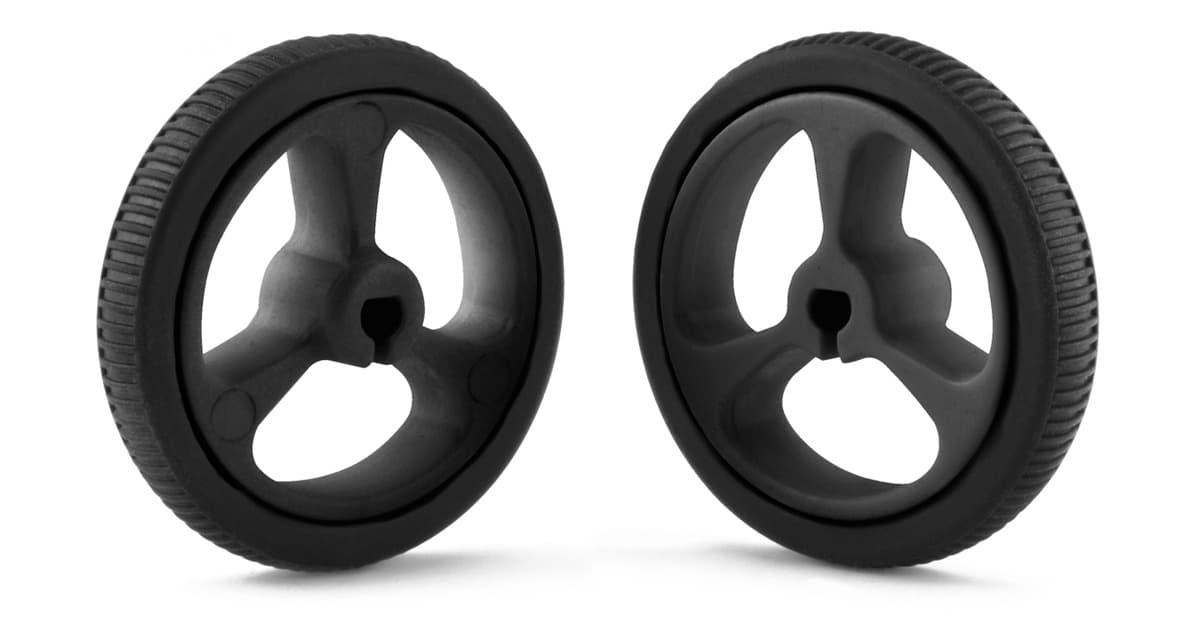
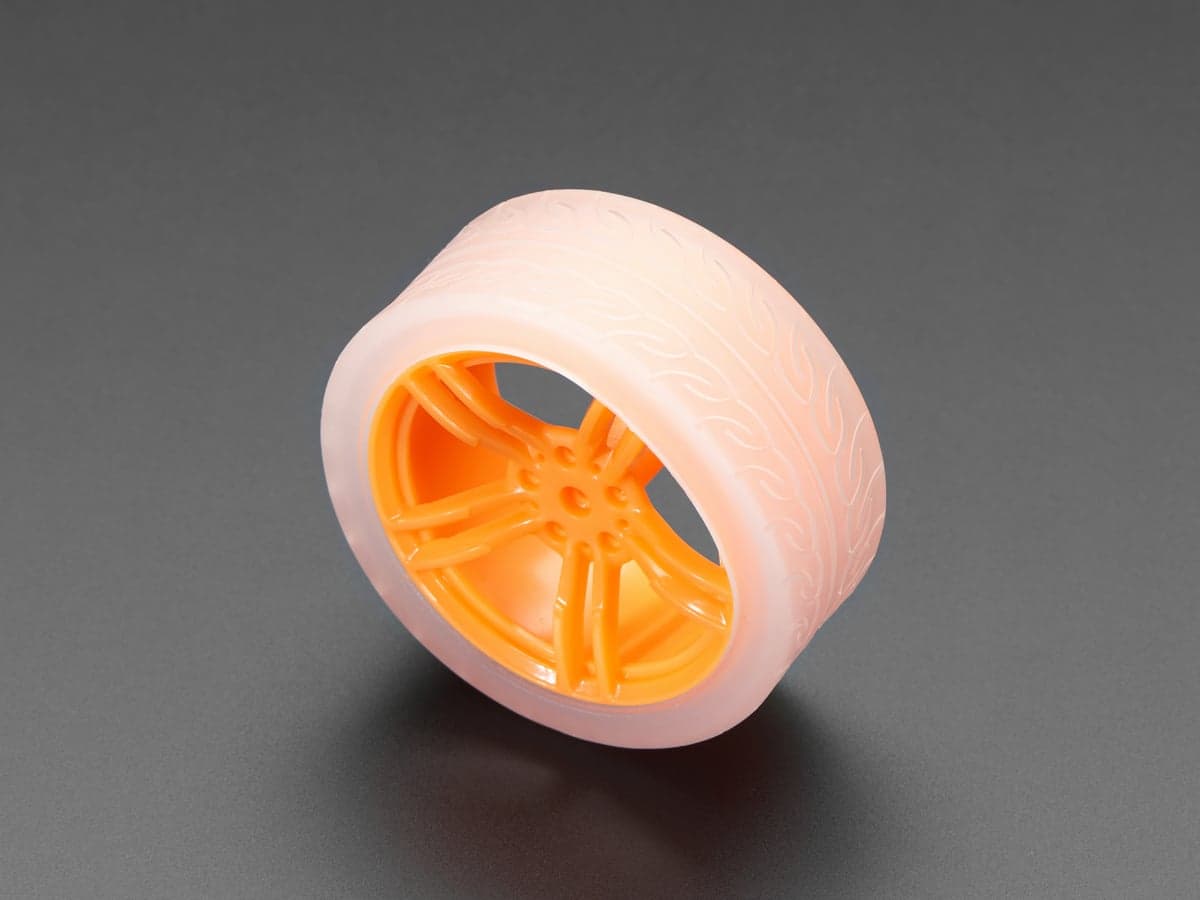 ×2WheelsOrange & clear TT motor wheel
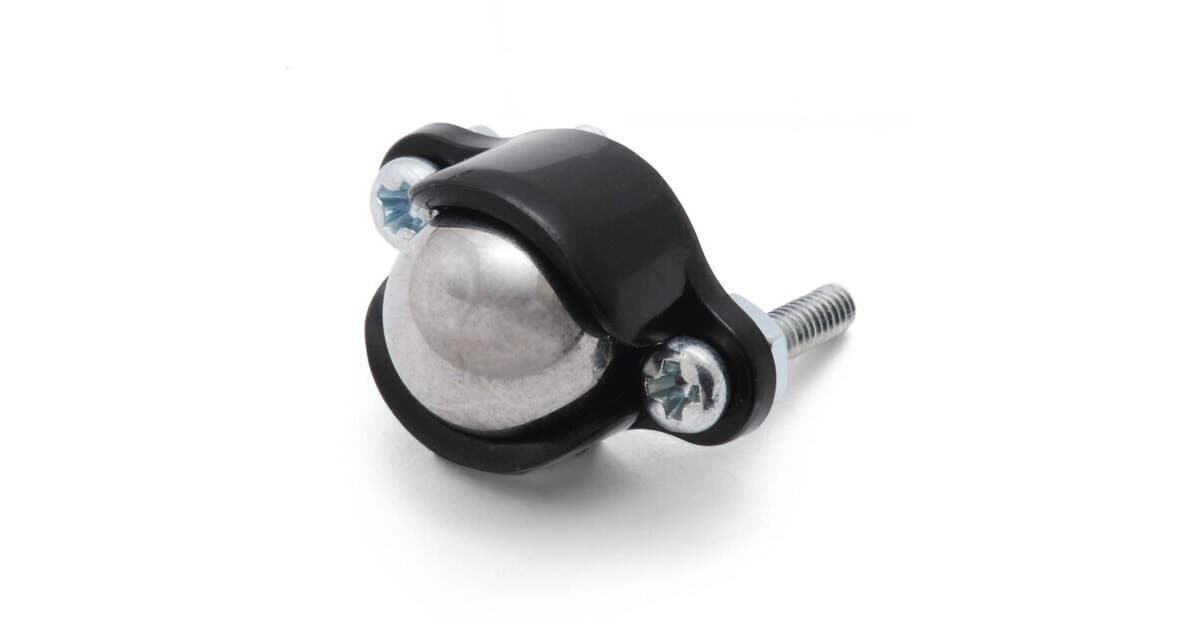 Third contact pointBall caster 3/8 inch metal ball
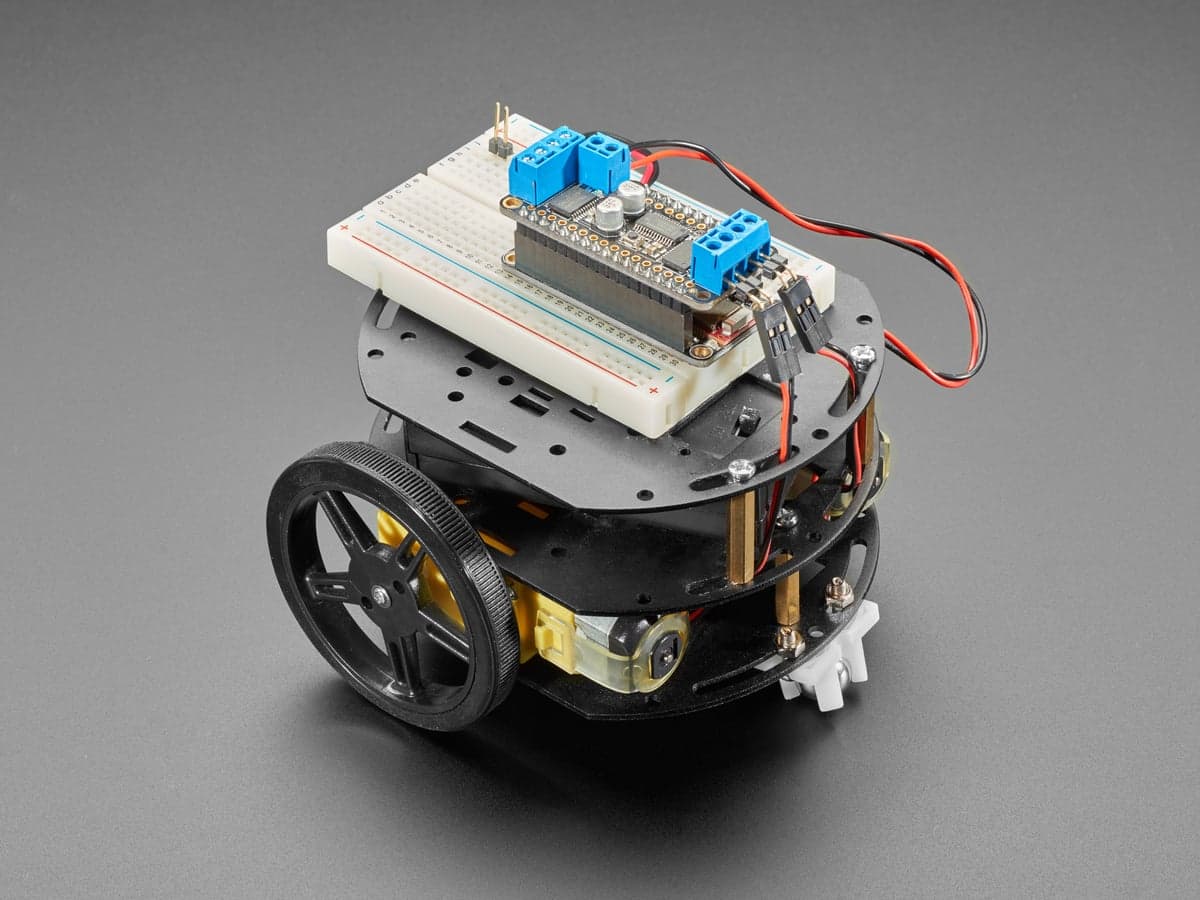 ChassisMini 3-layer round robot chassis kit (2WD)
 Range sensorUltrasonic distance sensor HC-SR04
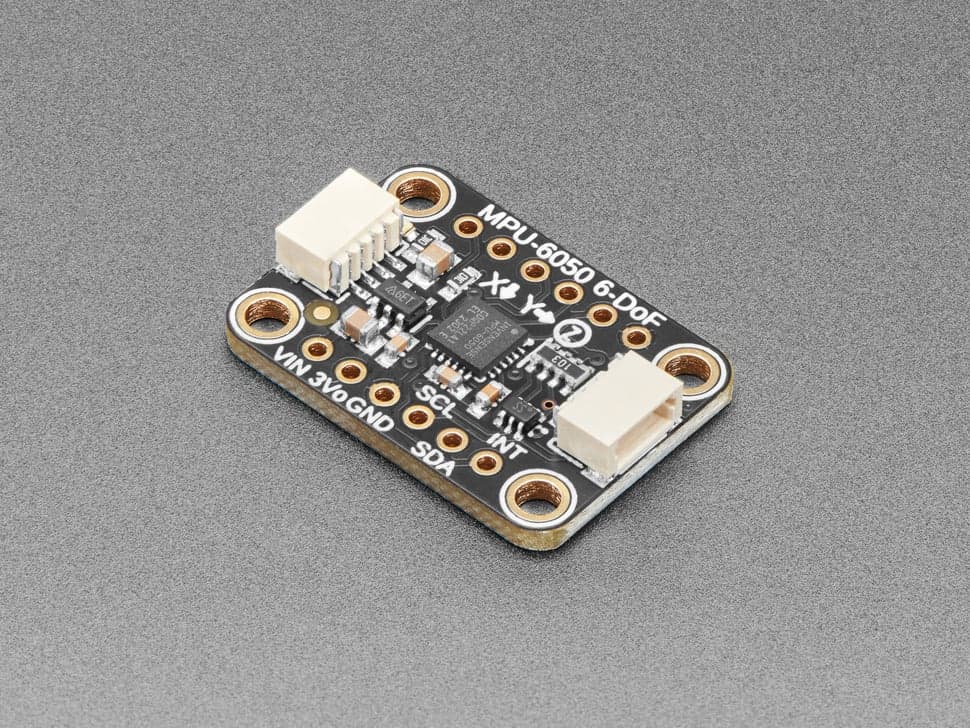 IMUMPU-6050 6-DoF accel + gyro breakout
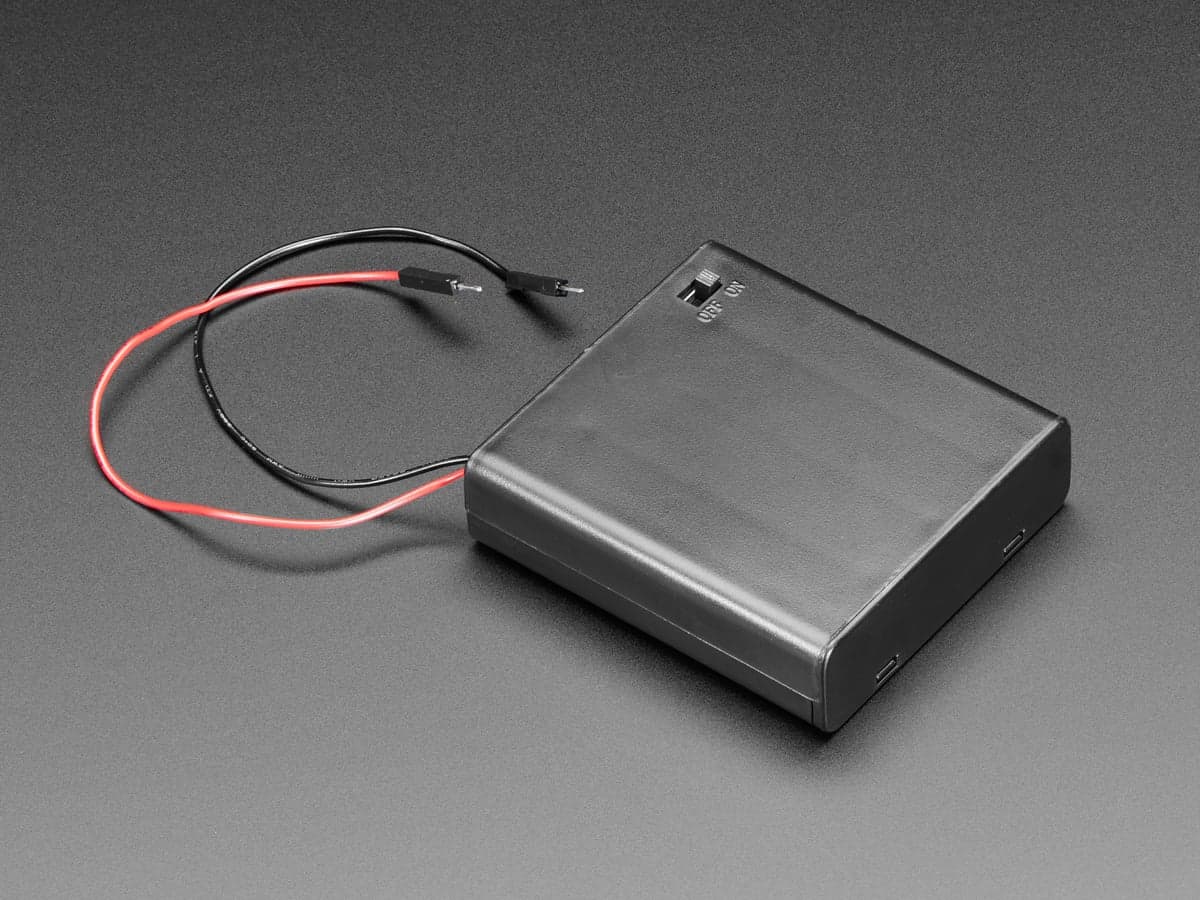 Battery pack4 x AA battery holder with on/off switch
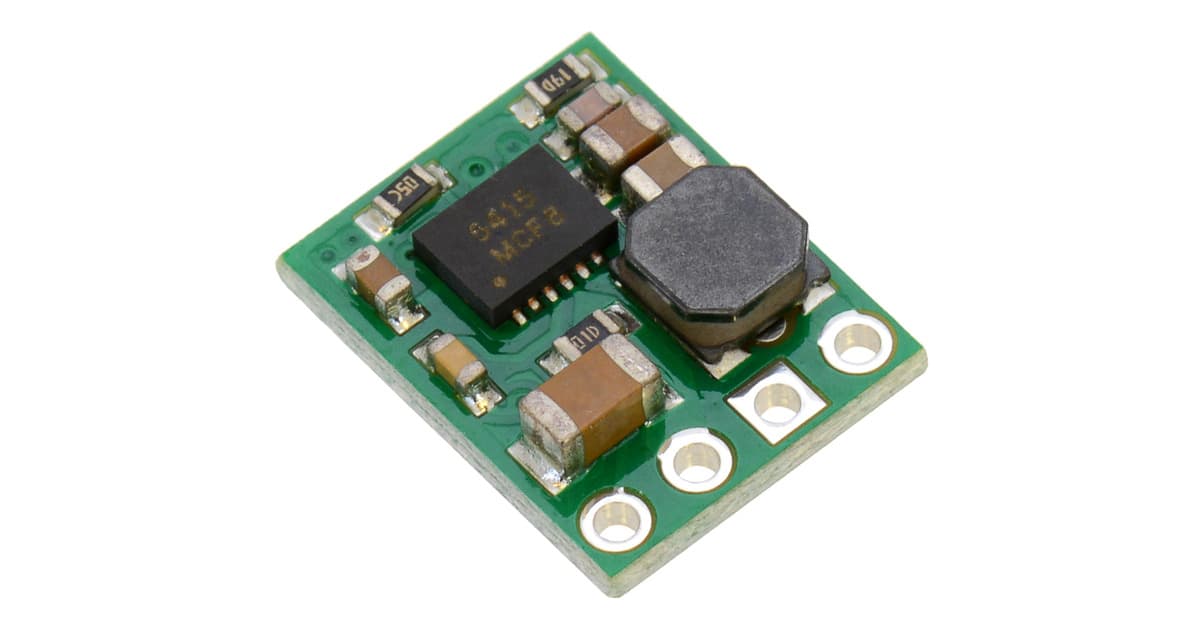 5V rail (optional)5V 500mA step-down regulator D24V5F5
 Power switchBreadboard-friendly SPDT slide switch
 BreadboardHalf-size breadboard
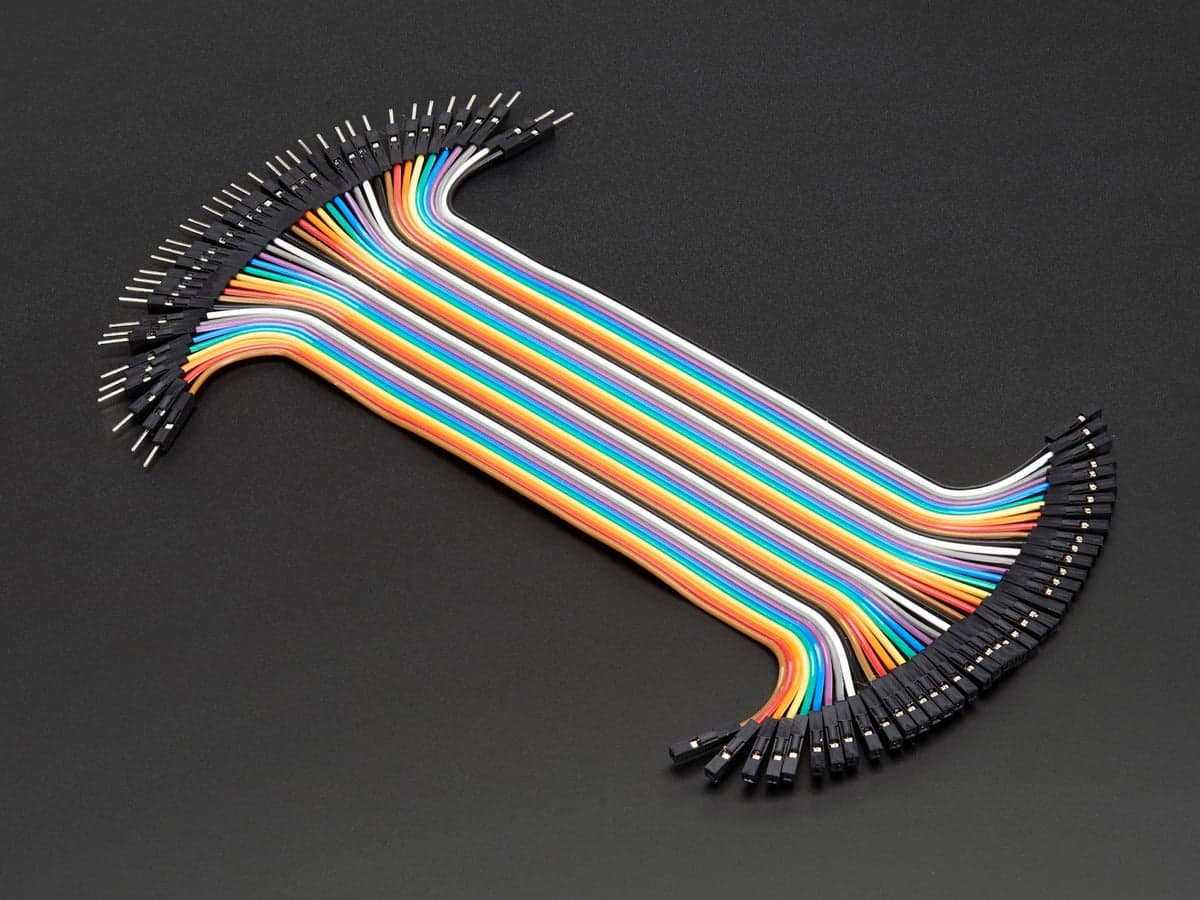
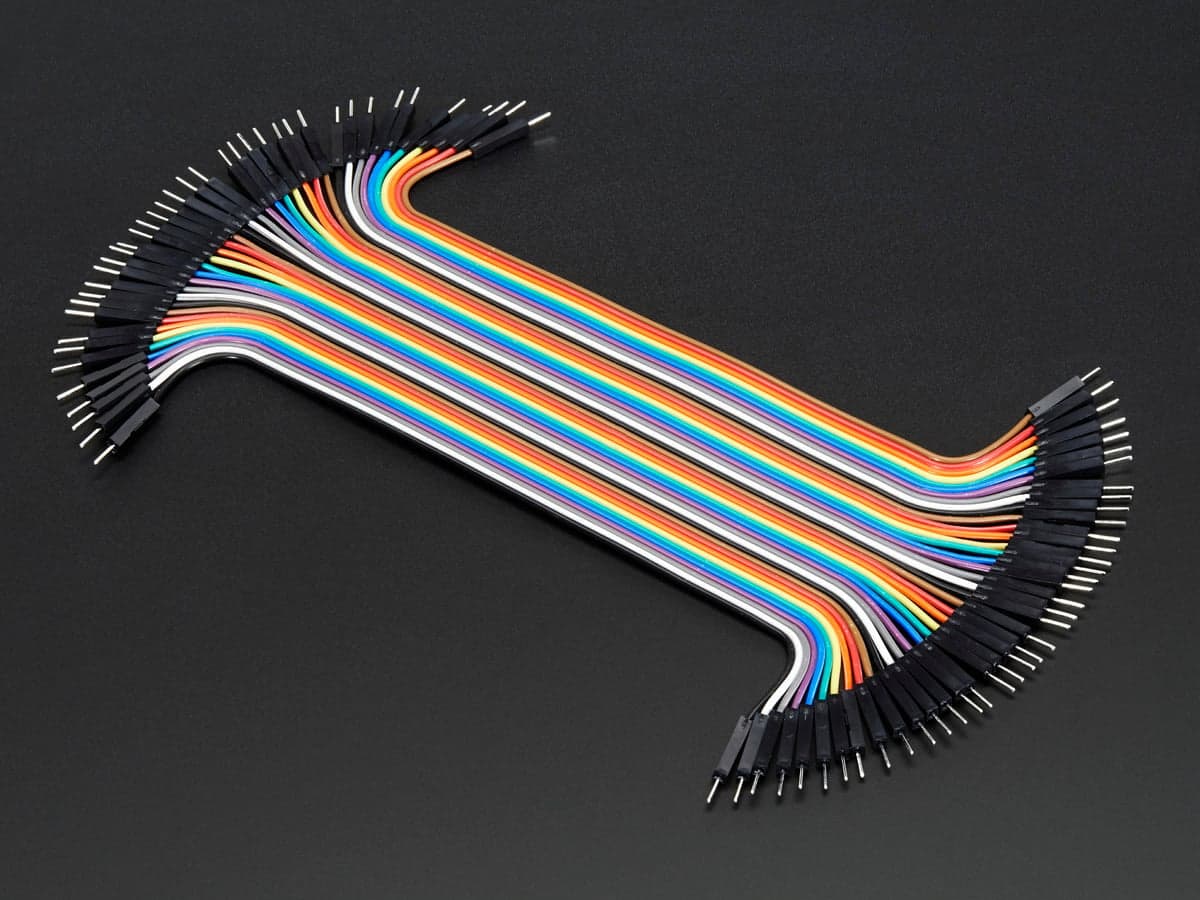 Jumper wiresPremium male/male jumper wires 40 x 150mm
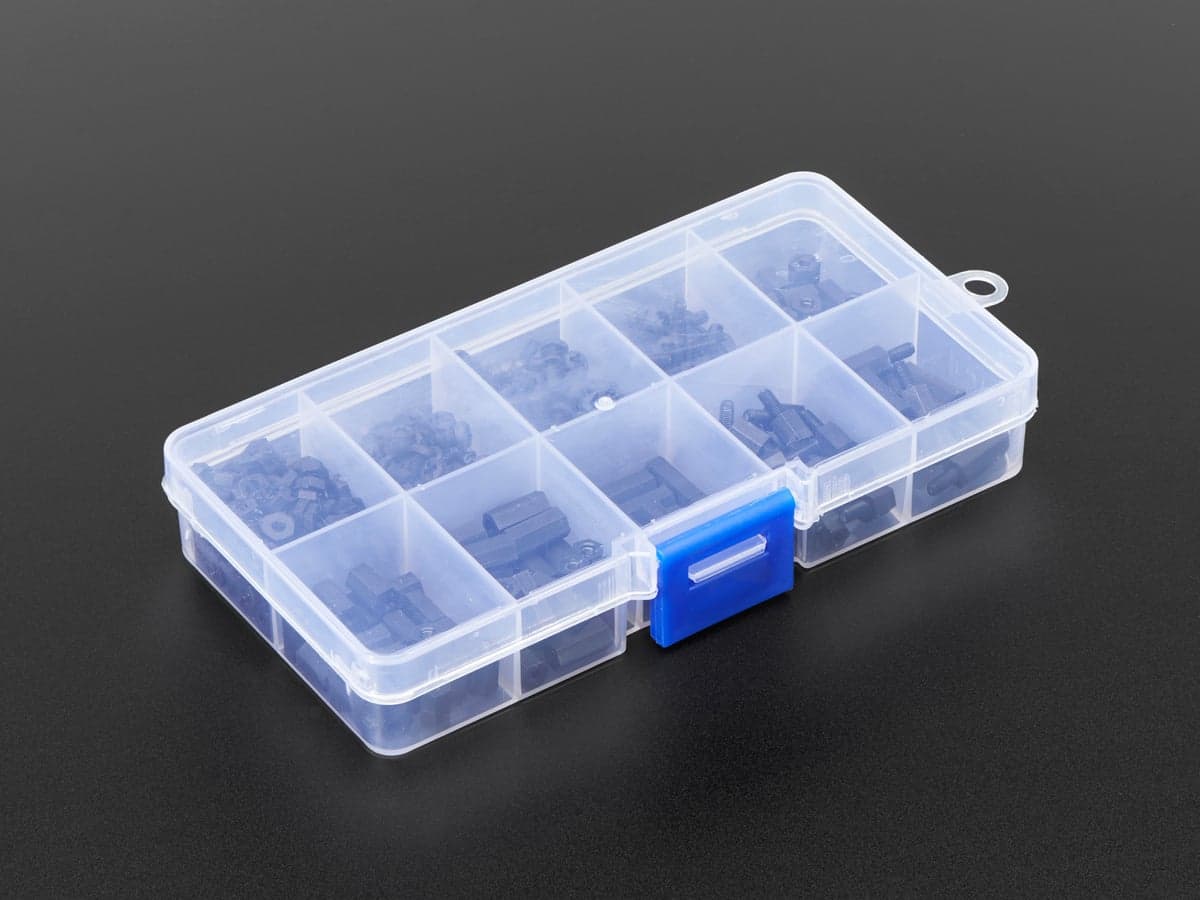 Standoffs and screwsBlack nylon M2.5 screw / standoff kit
Ruoli e candidati
Vincoli che un agente deve soddisfare
- supply-windowL’alimentazione del motore deve rientrare nell’intervallo corroborato del driver (2.7-10.8 V). Un pacco 4xAA fornisce 4.8 V con NiMH o 6 V con alcaline - entrambi rientrano.
- controller-supplyLo stesso pacco deve rientrare nella finestra VSYS del controller (1.8-5.5 V corroborati). Le NiMH a 4.8 V vanno bene; le alcaline a 6 V la superano - usare NiMH oppure aggiungere il regolatore da 5 V.
- stall-within-peakLa corrente di stallo del motore non deve superare il picco per canale del driver (2 A corroborati). Lo stallo dell’N20 a 1.6 A e quello del TT restano al di sotto.
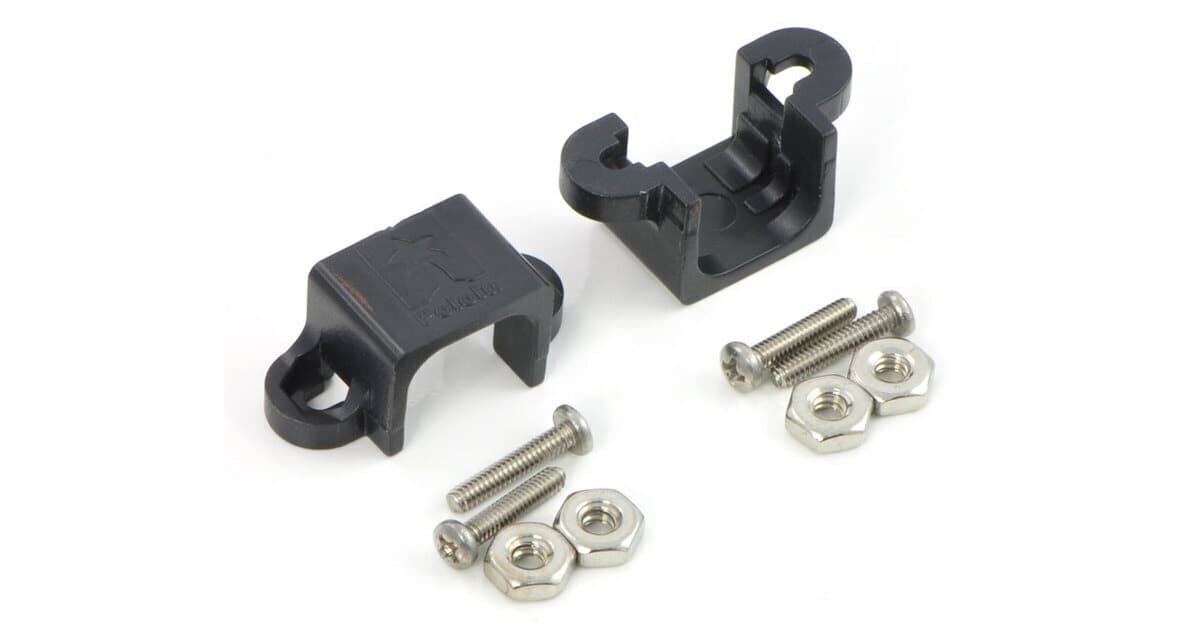
- shaft-matchLe ruote devono corrispondere all’albero del motore: le ruote da 32x7 mm si montano sull’albero a D da 3 mm dell’N20; la ruota TT arancione si monta sull’albero doppia D del motore TT. L’accoppiamento incrociato non entra.
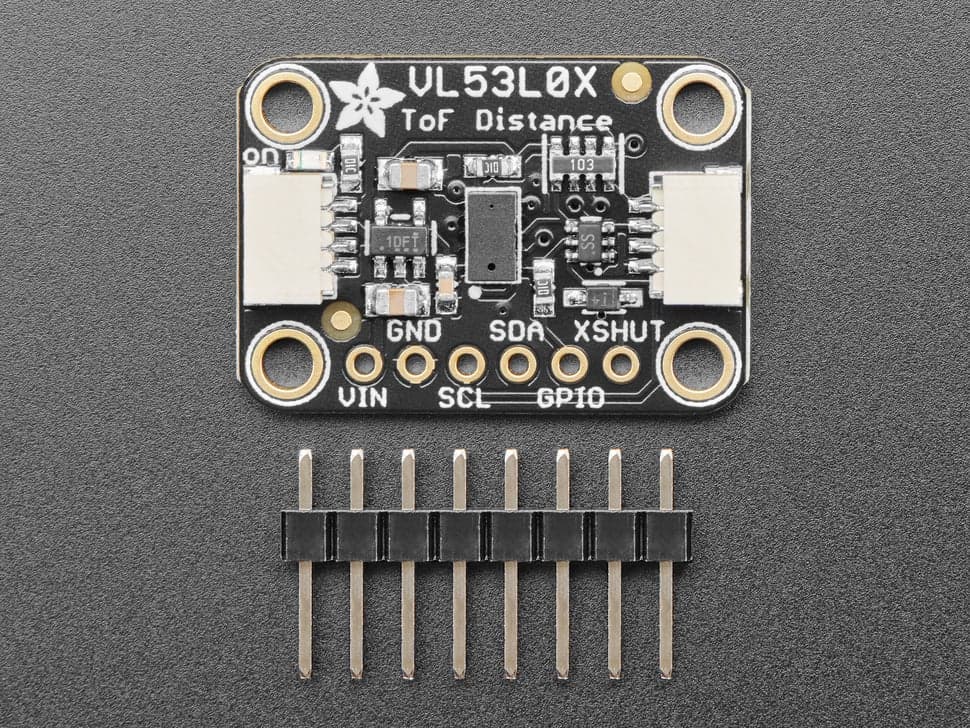
- sensor-voltageLa breakout VL53L0X accetta 3-5 V (corroborato) ed è la scelta sicura su un controller a 3.3 V. L’HC-SR04 vuole 5 V - al limite con un pacco NiMH da 4.8 V; preferire il VL53L0X o aggiungere la linea a 5 V.
- interfaceIl controller deve esporre PWM per il driver e I2C per VL53L0X/MPU-6050 - il Pico 2 W espone entrambi.