Catalogue de démonstration / build
Robot explorateur 2 roues motrices
Un robot à deux roues à entraînement différentiel qui évite les obstacles : le premier montage classique, spécifié entièrement à partir de fiches de pièces lisibles par une machine.
Lisible par un agent : markdown · flux machine : feed.json
Assembly diagram
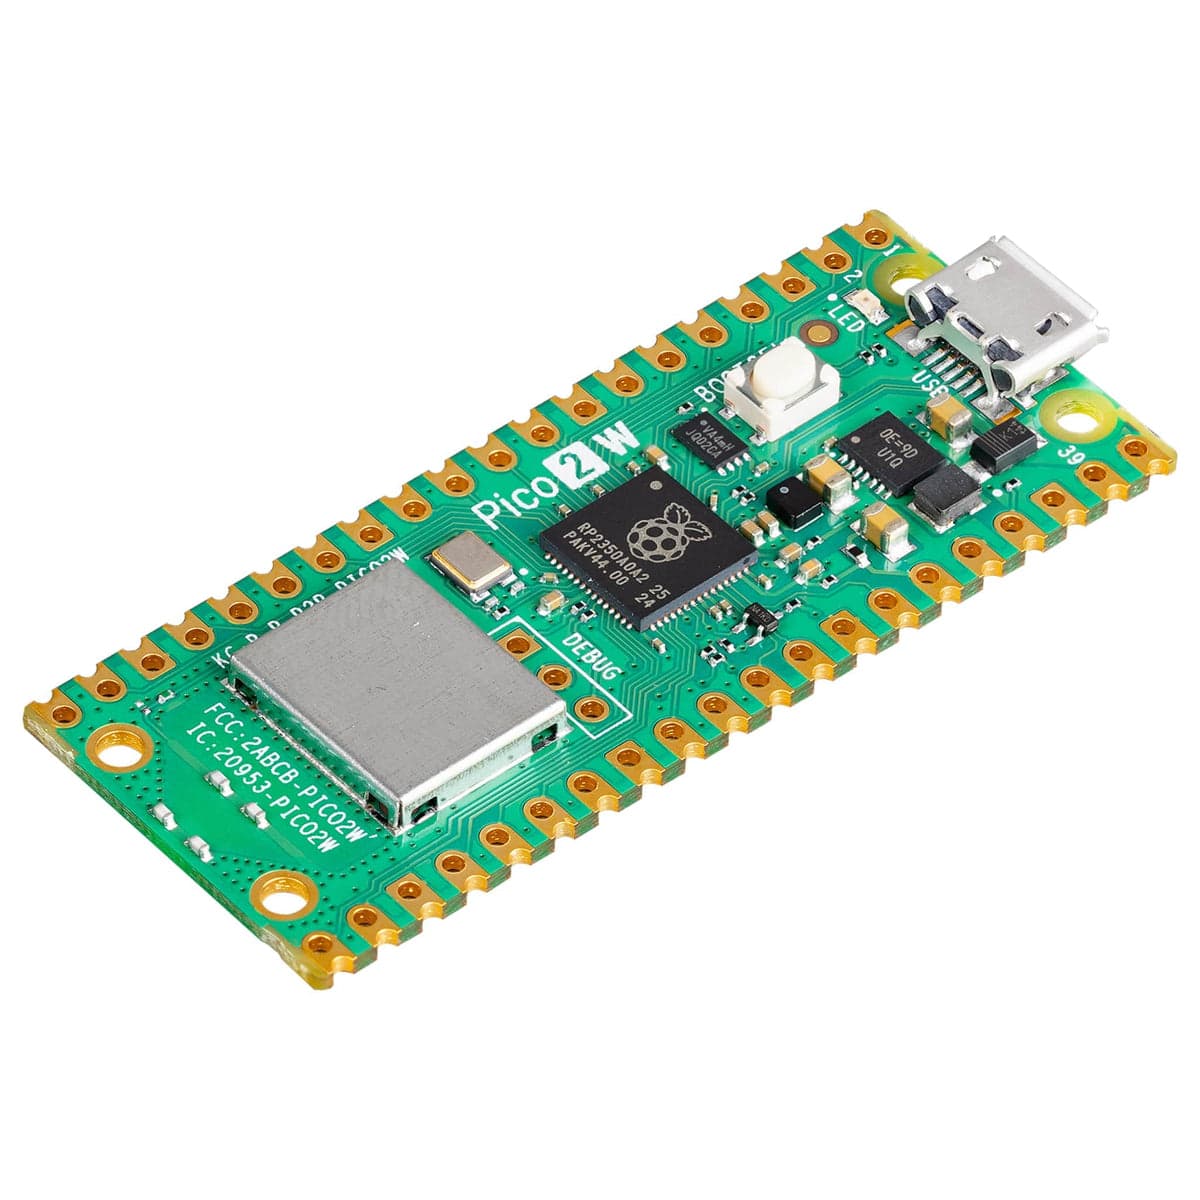 ControllerRaspberry Pi Pico 2 W
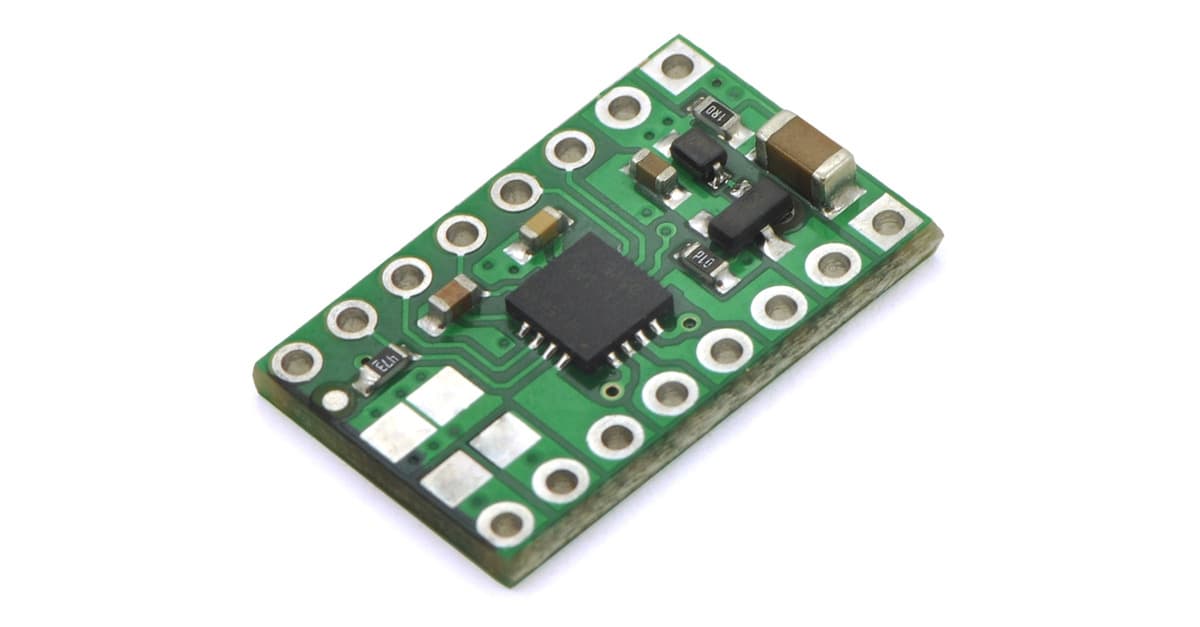 Motor driverDRV8833 dual motor driver carrier
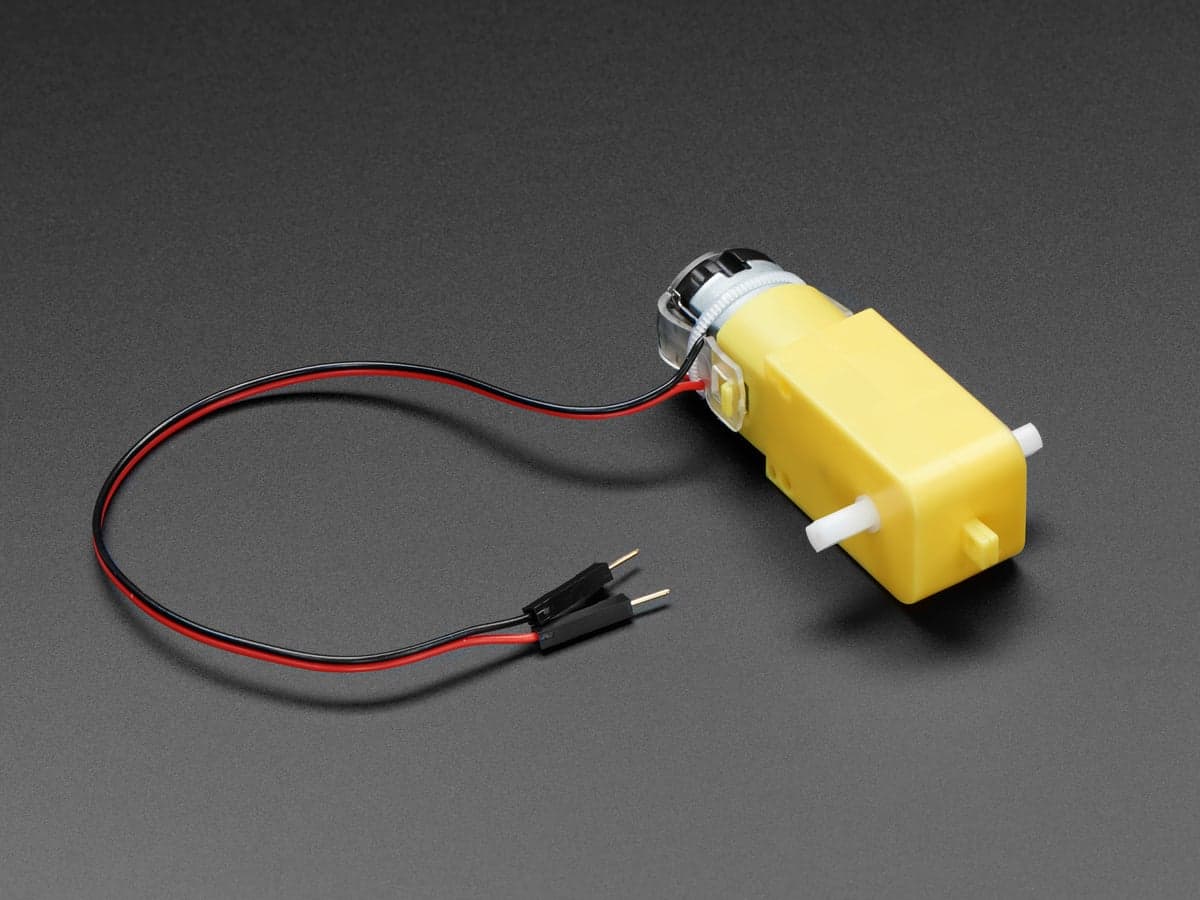 ×2Drive motorsTT DC gearbox motor 200RPM 3-6V
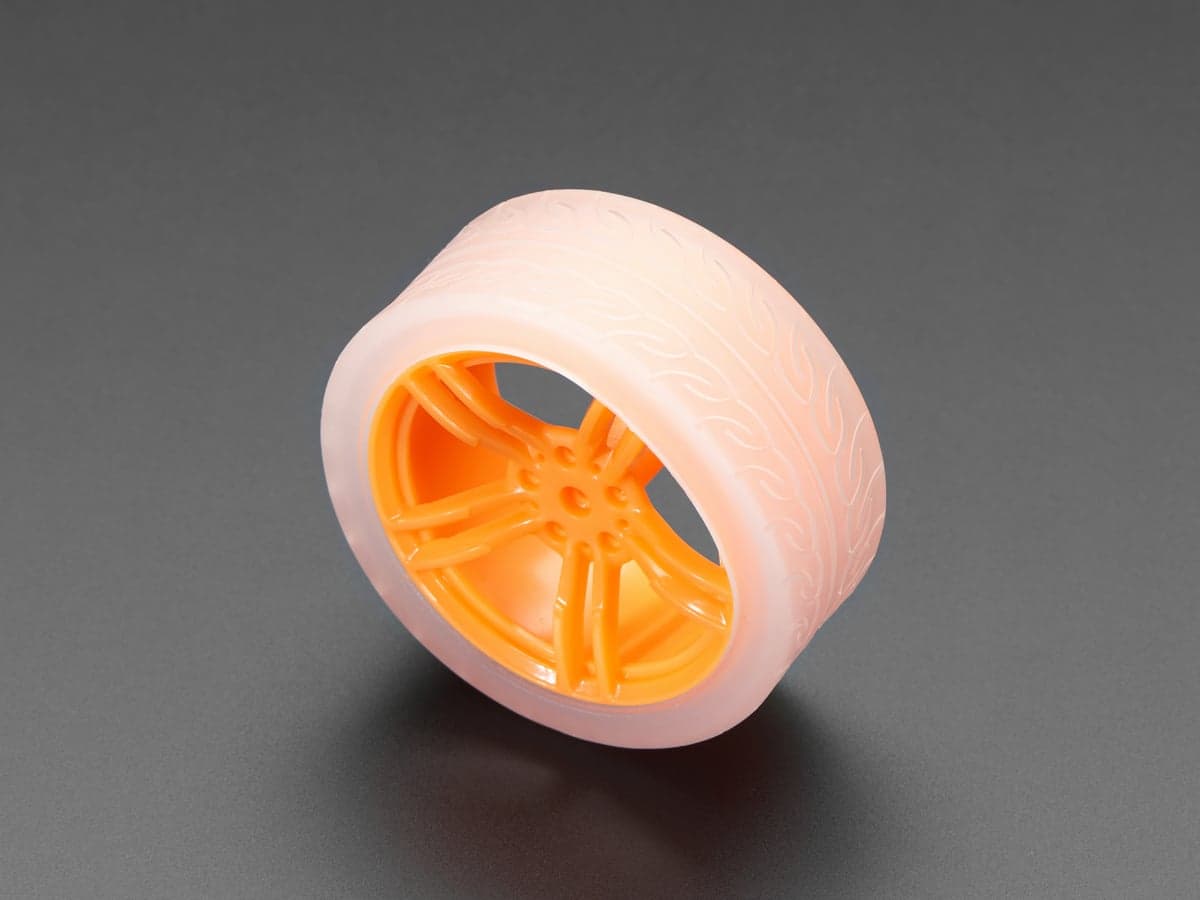 ×2WheelsOrange & clear TT motor wheel
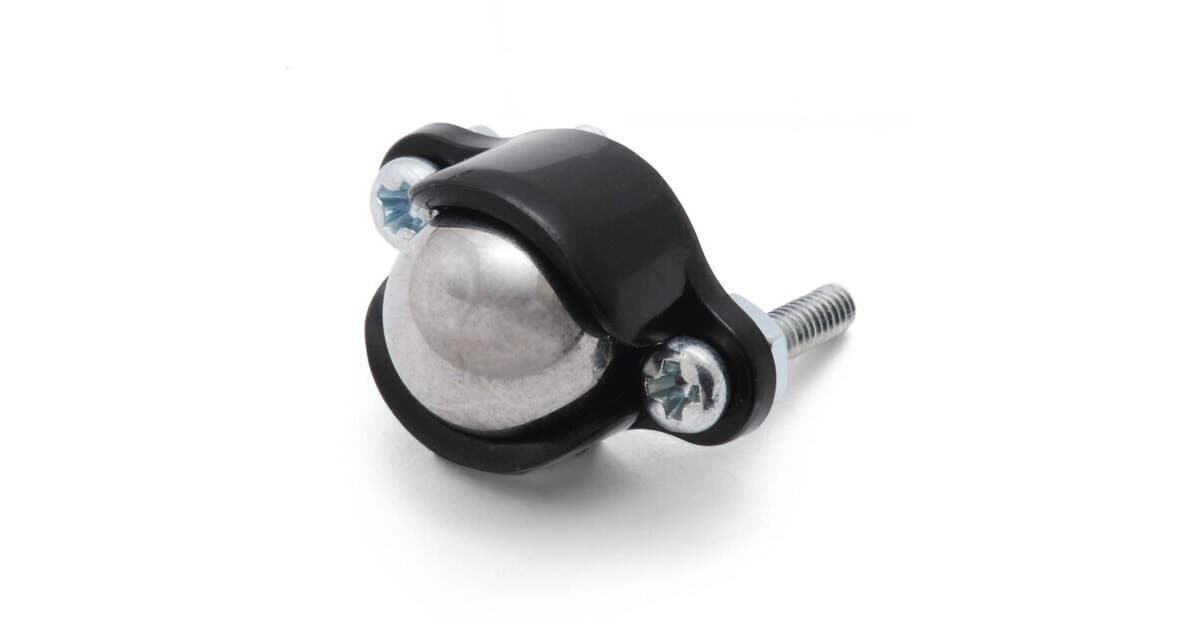 Third contact pointBall caster 3/8 inch metal ball
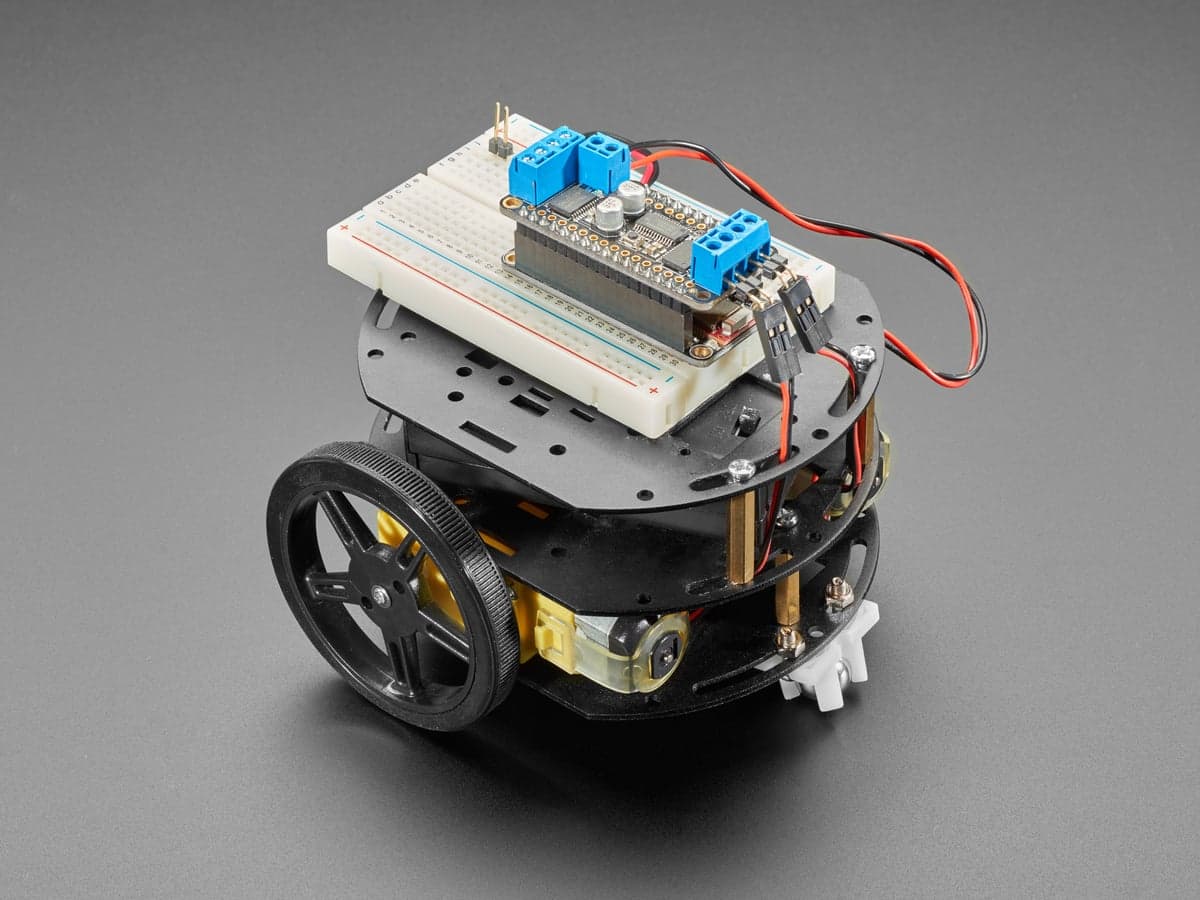 ChassisMini 3-layer round robot chassis kit (2WD)
 Range sensorUltrasonic distance sensor HC-SR04
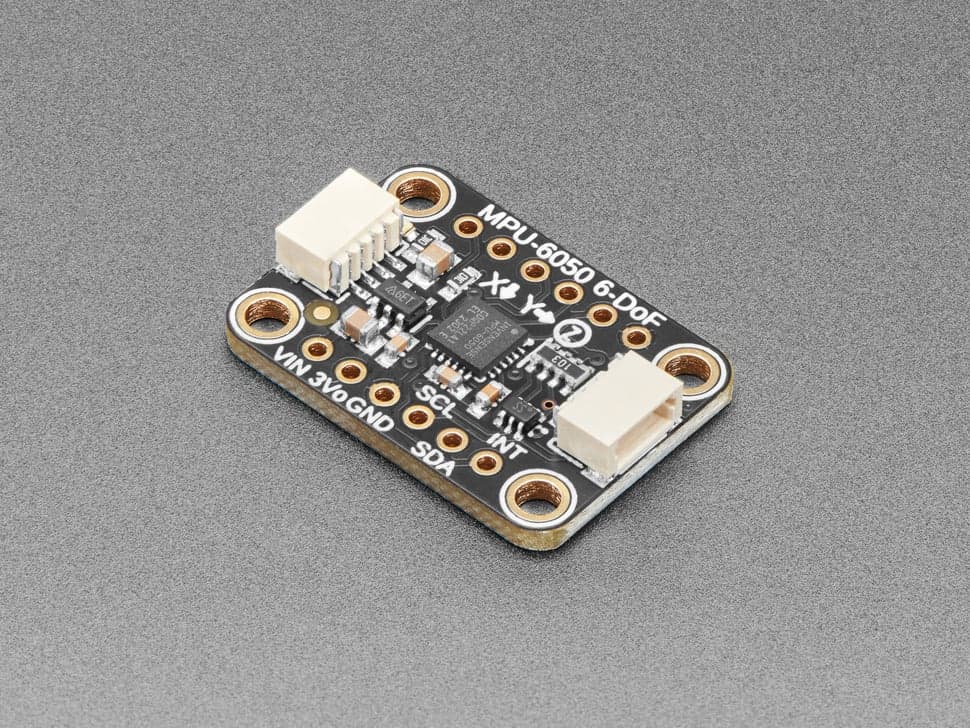 IMUMPU-6050 6-DoF accel + gyro breakout
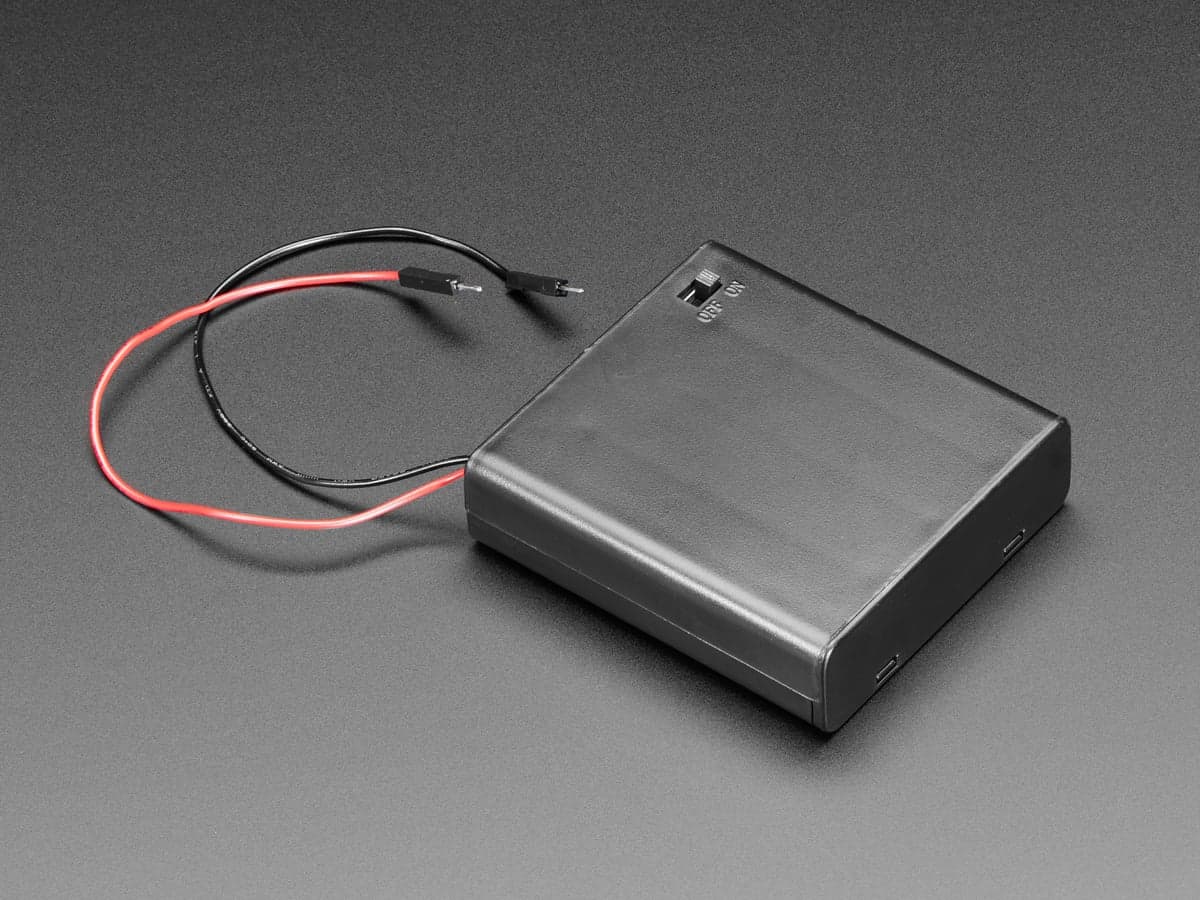 Battery pack4 x AA battery holder with on/off switch
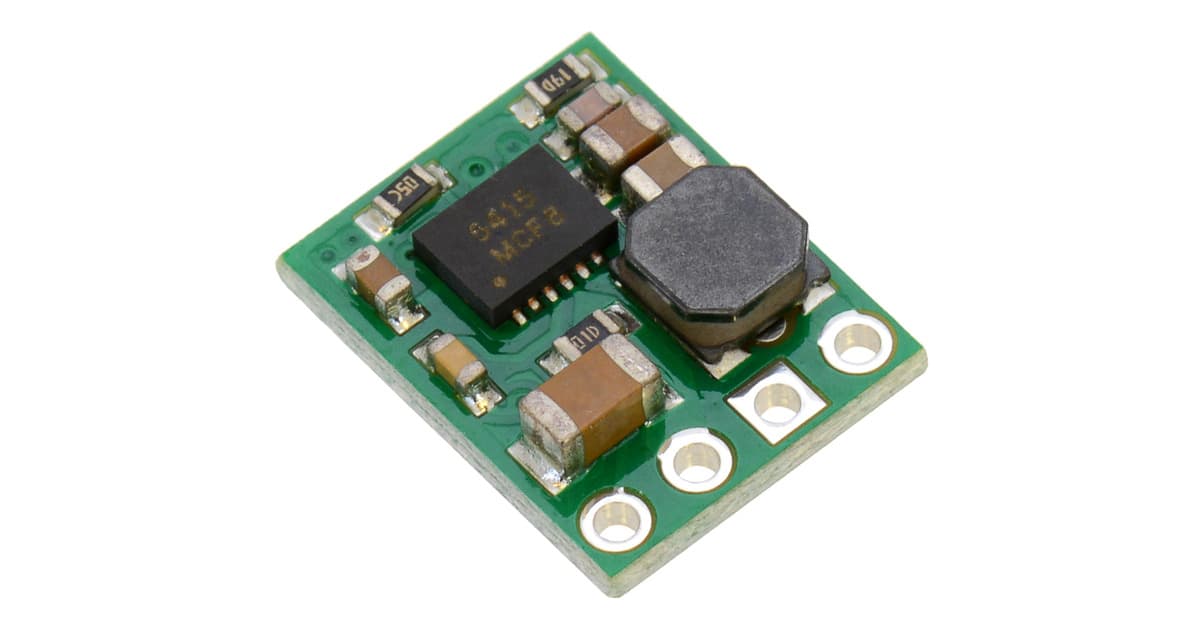 5V rail (optional)5V 500mA step-down regulator D24V5F5
 Power switchBreadboard-friendly SPDT slide switch
 BreadboardHalf-size breadboard
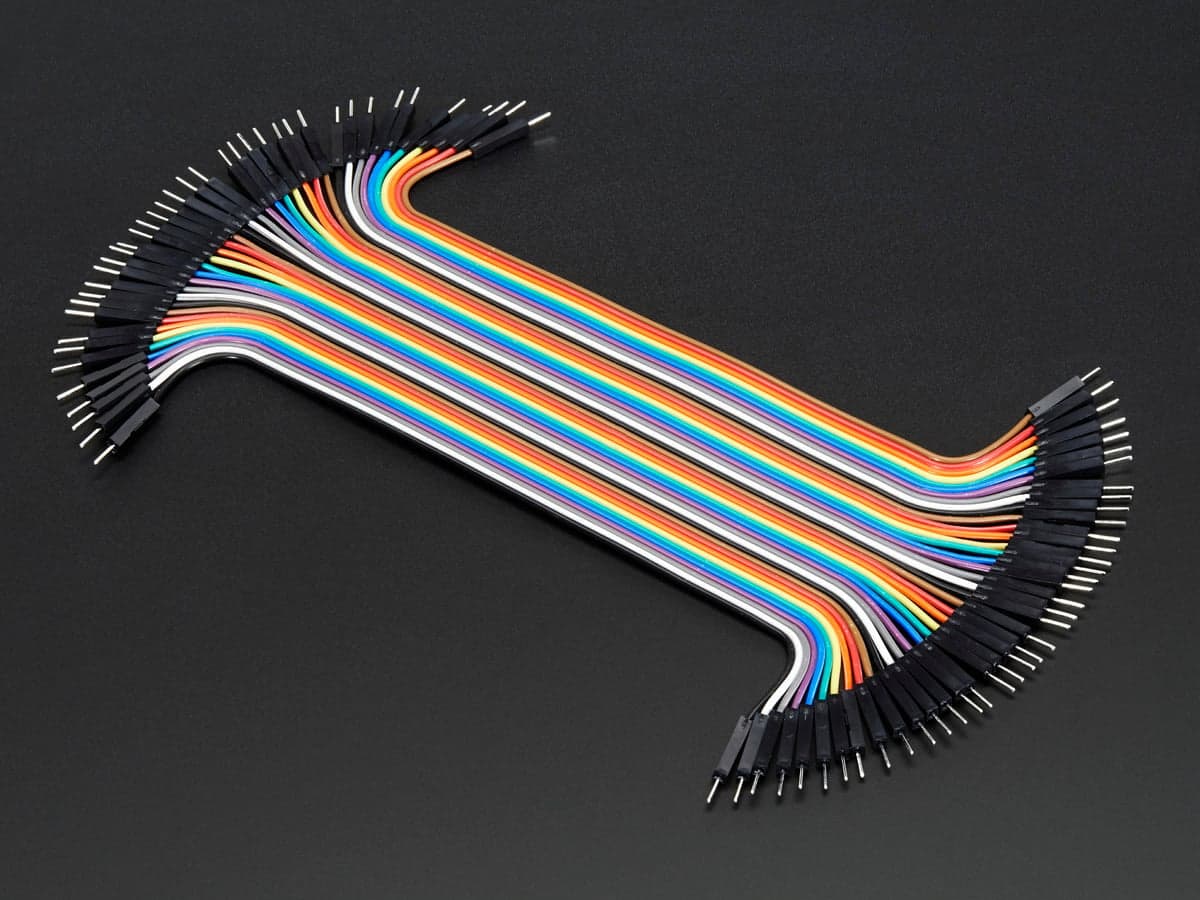 Jumper wiresPremium male/male jumper wires 40 x 150mm
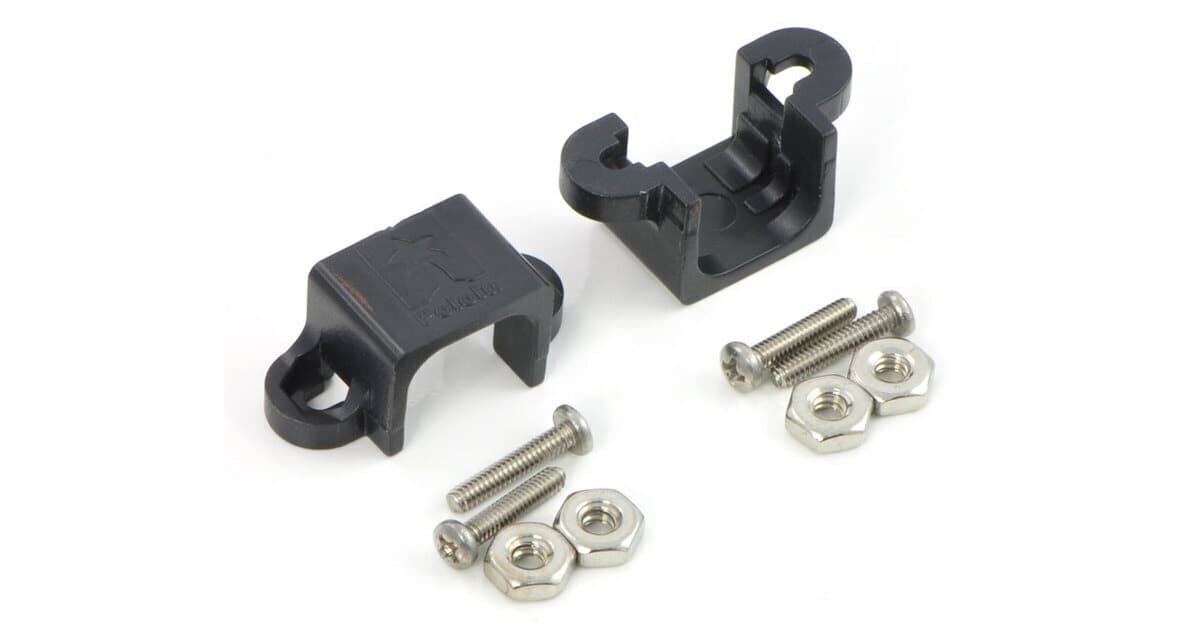
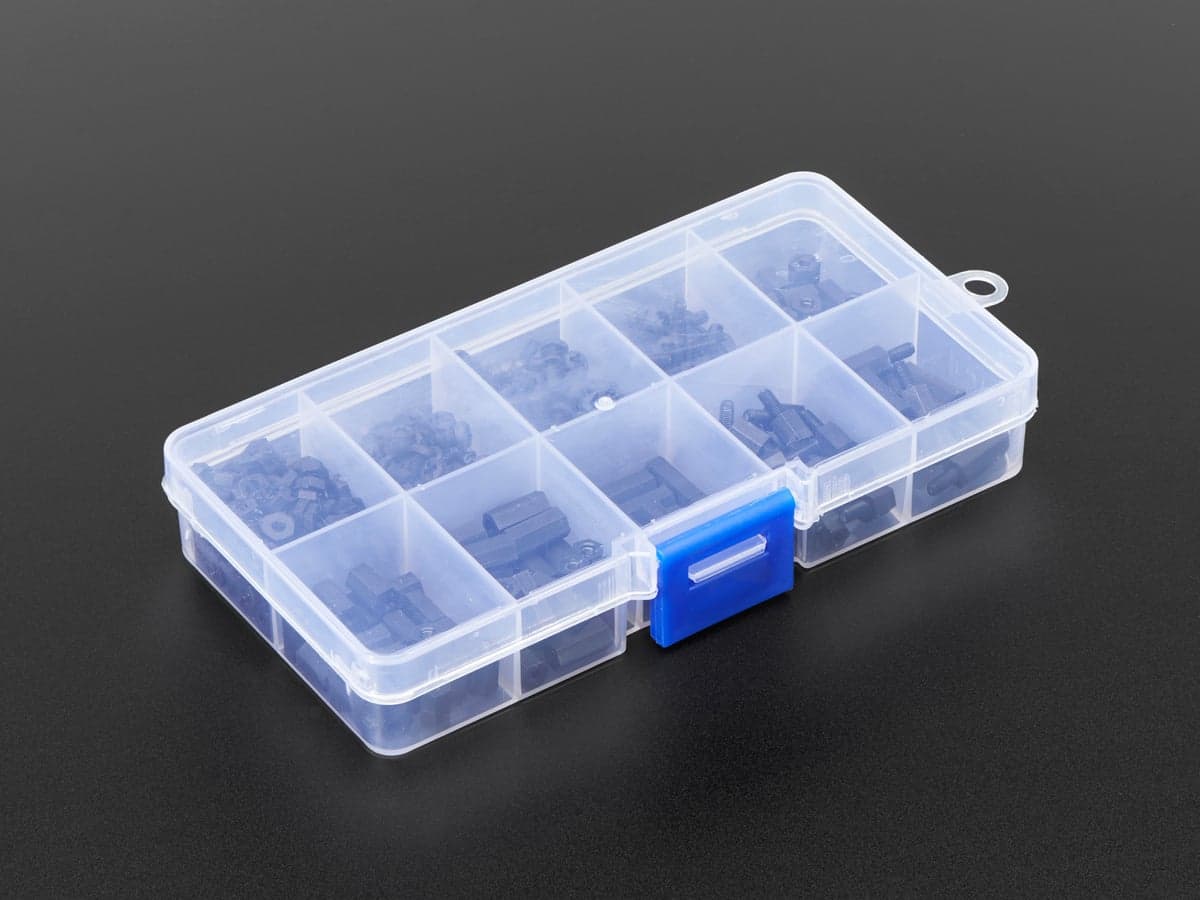 Standoffs and screwsBlack nylon M2.5 screw / standoff kit
Rôles et candidats
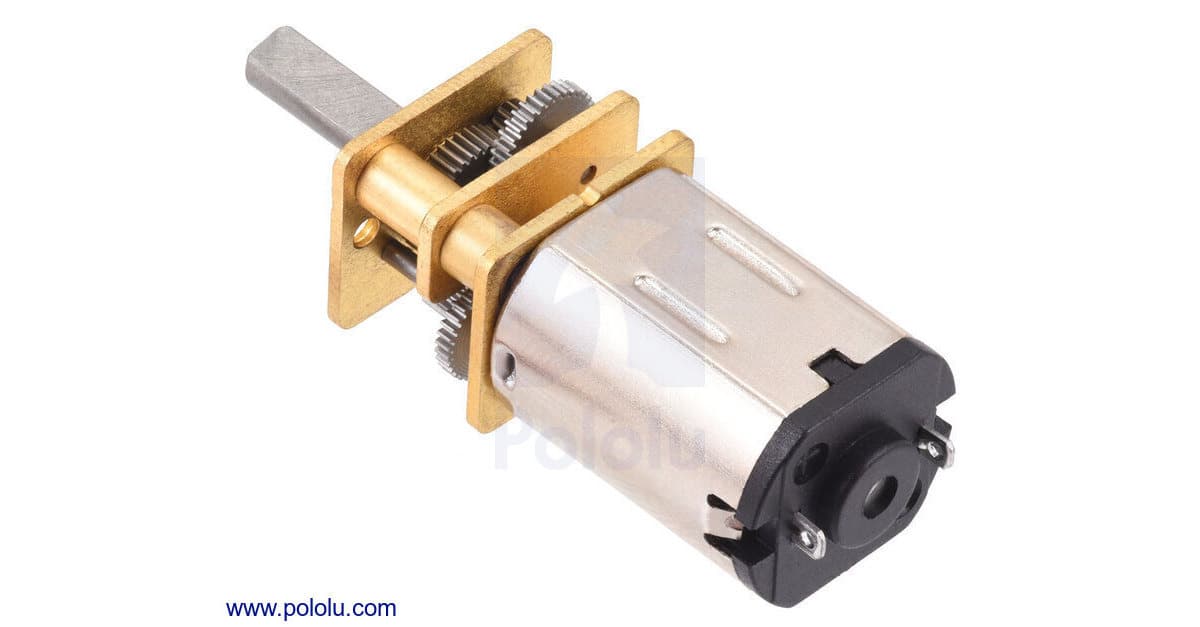
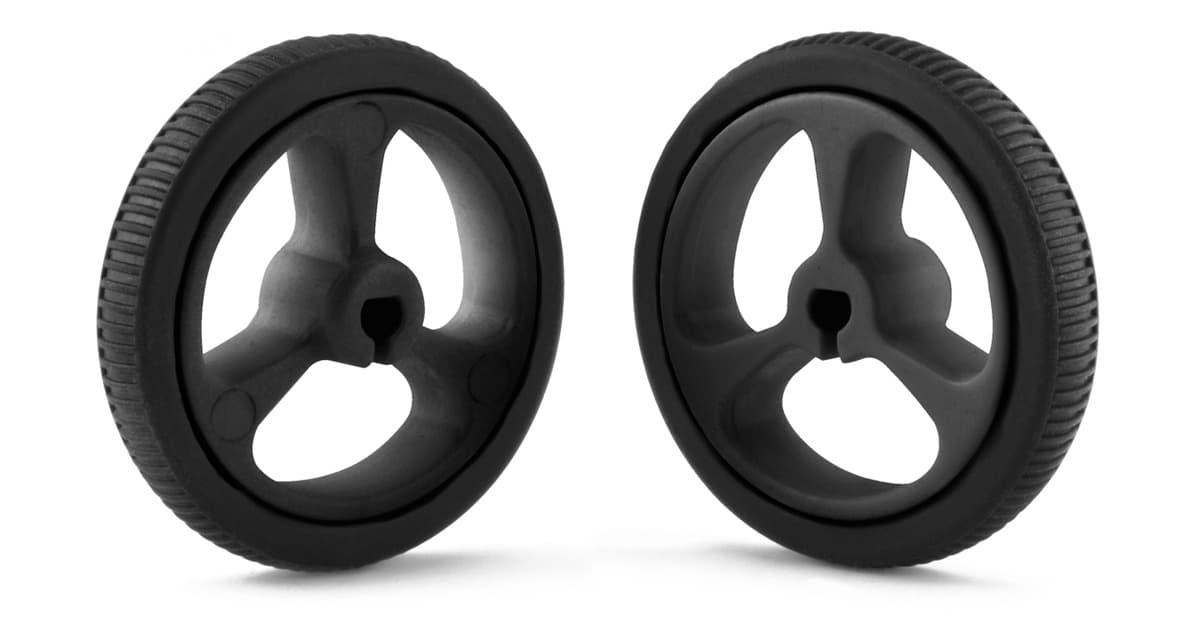
Contraintes qu’un agent doit satisfaire
- supply-windowL’alimentation moteur doit se situer dans la plage corroborée du driver (2.7-10.8 V). Un pack 4xAA fournit 4.8 V en NiMH ou 6 V en alcalin - les deux y sont.
- controller-supplyCe même pack doit se situer dans la fenêtre VSYS du contrôleur (1.8-5.5 V corroborés). Le NiMH à 4.8 V passe ; l’alcalin à 6 V la dépasse - prenez du NiMH, ou ajoutez le régulateur 5 V.
- stall-within-peakLe courant de calage du moteur ne doit pas dépasser le pic par canal du driver (2 A corroborés). Le calage du N20 à 1.6 A et celui du TT restent en dessous.
- shaft-matchLes roues doivent correspondre à l’arbre moteur : les roues 32x7 mm vont sur l’arbre en D de 3 mm du N20 ; la roue TT orange va sur l’arbre double-D du moteur TT. Le croisement ne convient pas.
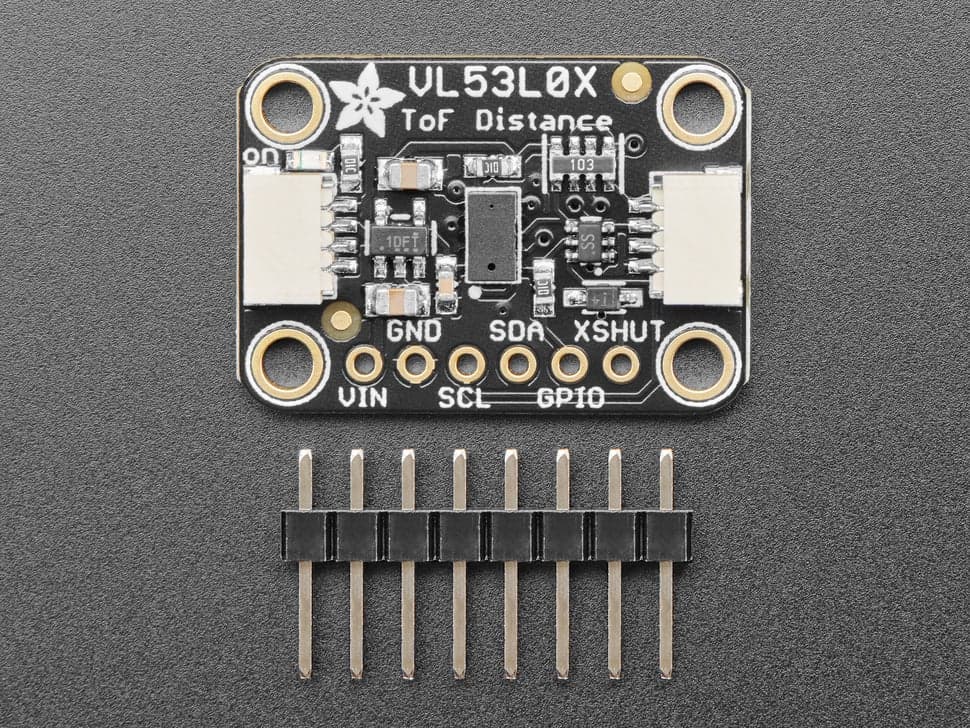
- sensor-voltageLa carte VL53L0X accepte 3-5 V (corroboré) et constitue le choix sûr sur un contrôleur en 3.3 V. Le HC-SR04 demande 5 V - limite sur un pack NiMH à 4.8 V ; préférez le VL53L0X ou ajoutez le rail 5 V.
- interfaceLe contrôleur doit exposer du PWM pour le driver et de l’I2C pour le VL53L0X/MPU-6050 - le Pico 2 W expose les deux.