デモカタログ / build
2WD 探索ロボット
障害物を避ける二輪差動駆動のロボット。定番の最初の一台を、機械可読な部品レコードだけで仕様化しました。
エージェント向け: マークダウン · 機械向けフィード: feed.json
Assembly diagram
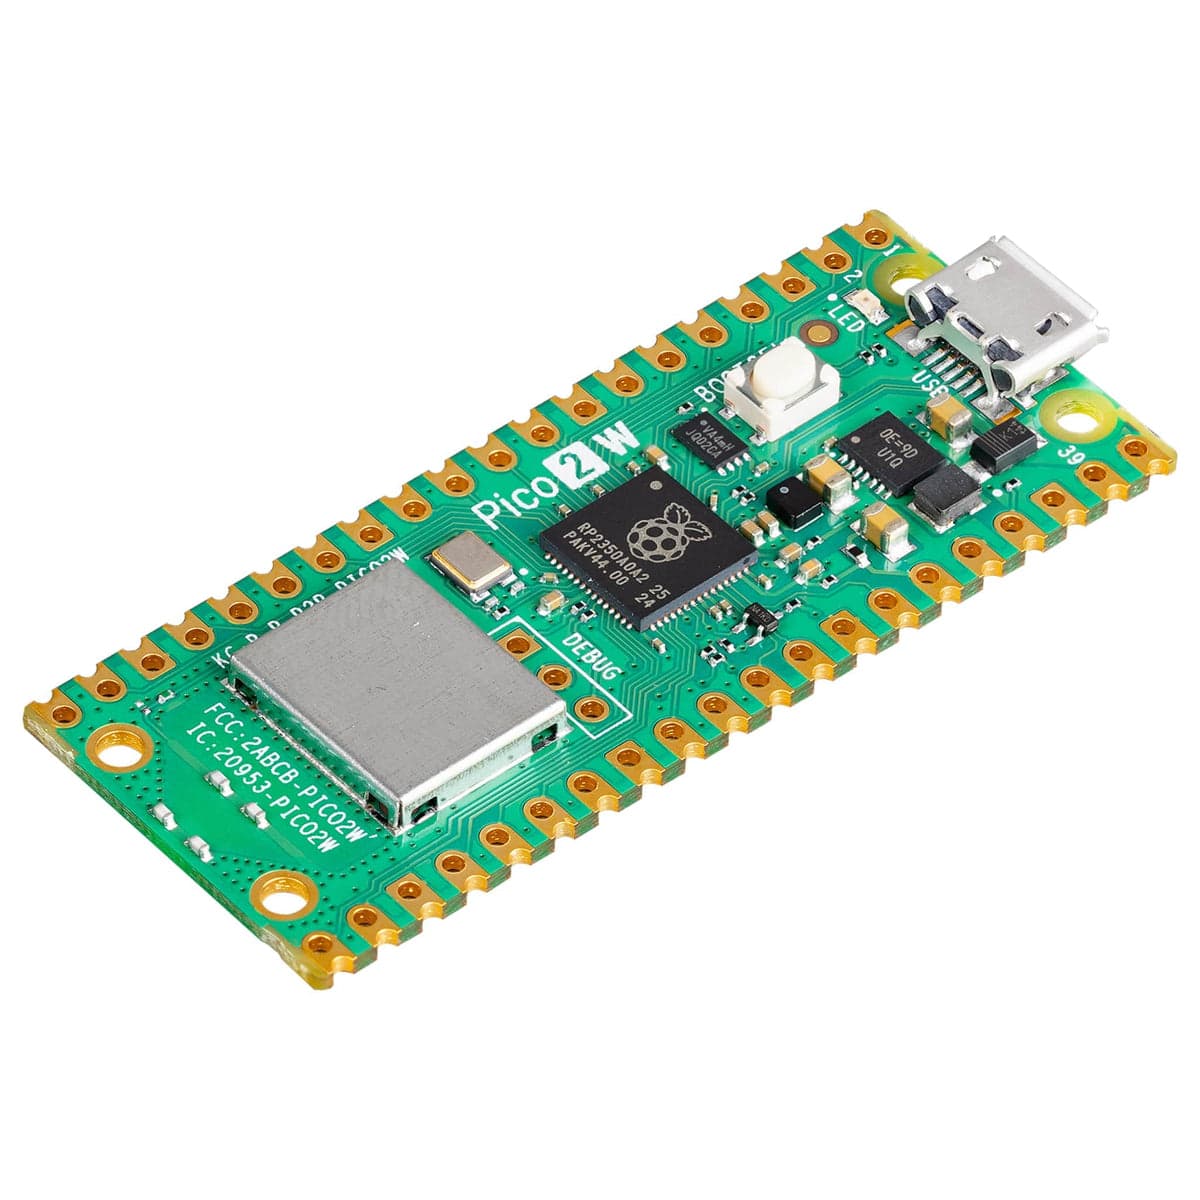 ControllerRaspberry Pi Pico 2 W
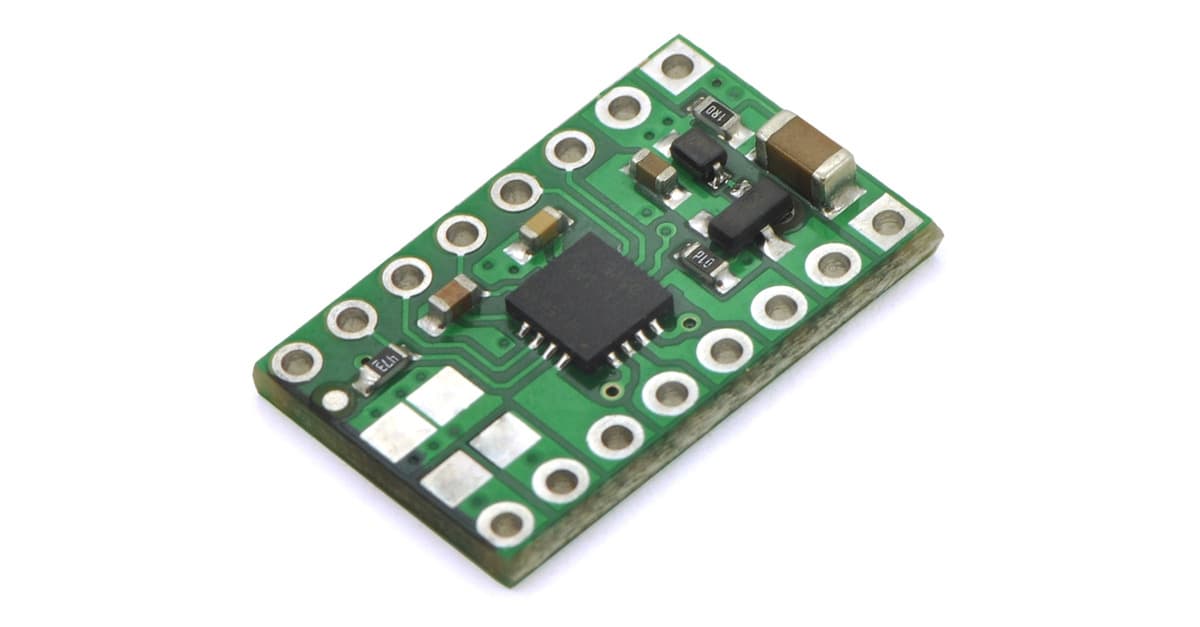 Motor driverDRV8833 dual motor driver carrier
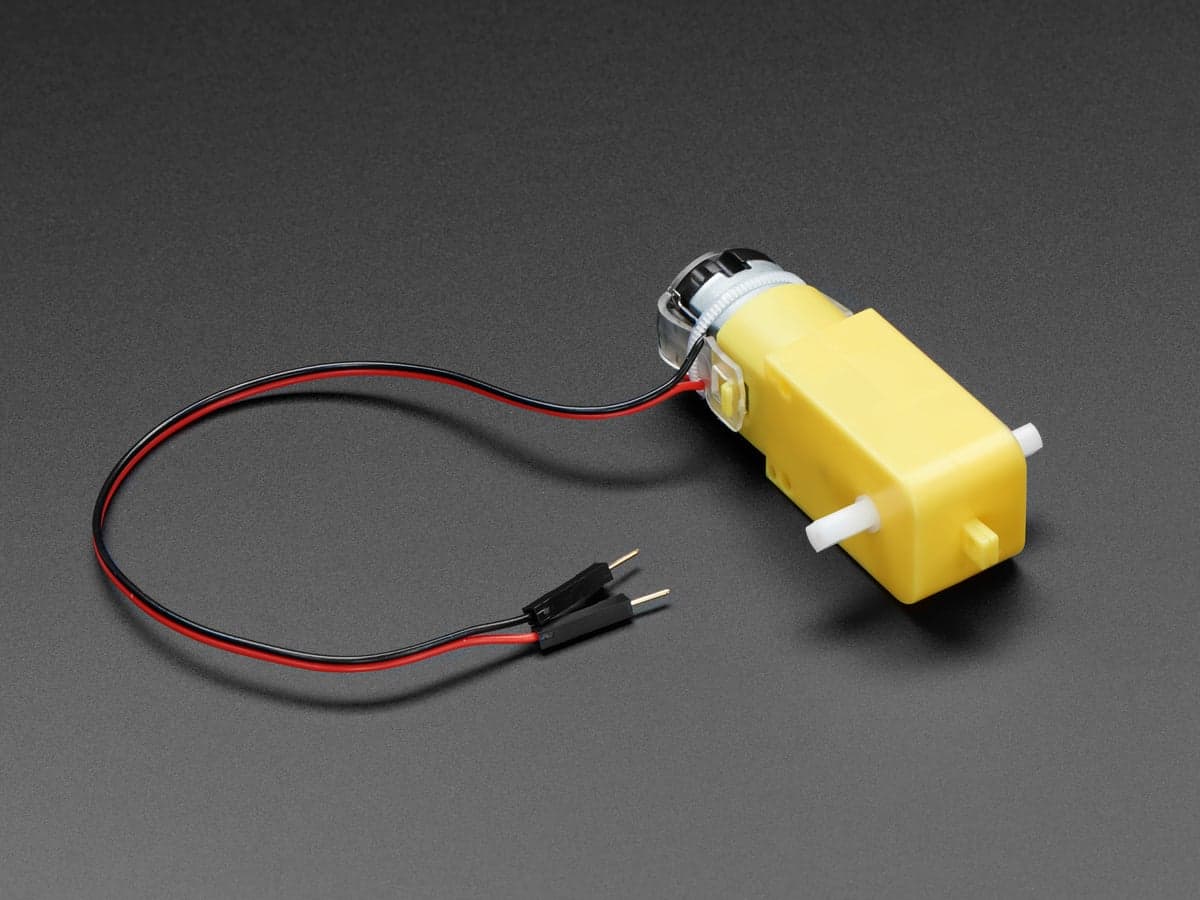 ×2Drive motorsTT DC gearbox motor 200RPM 3-6V
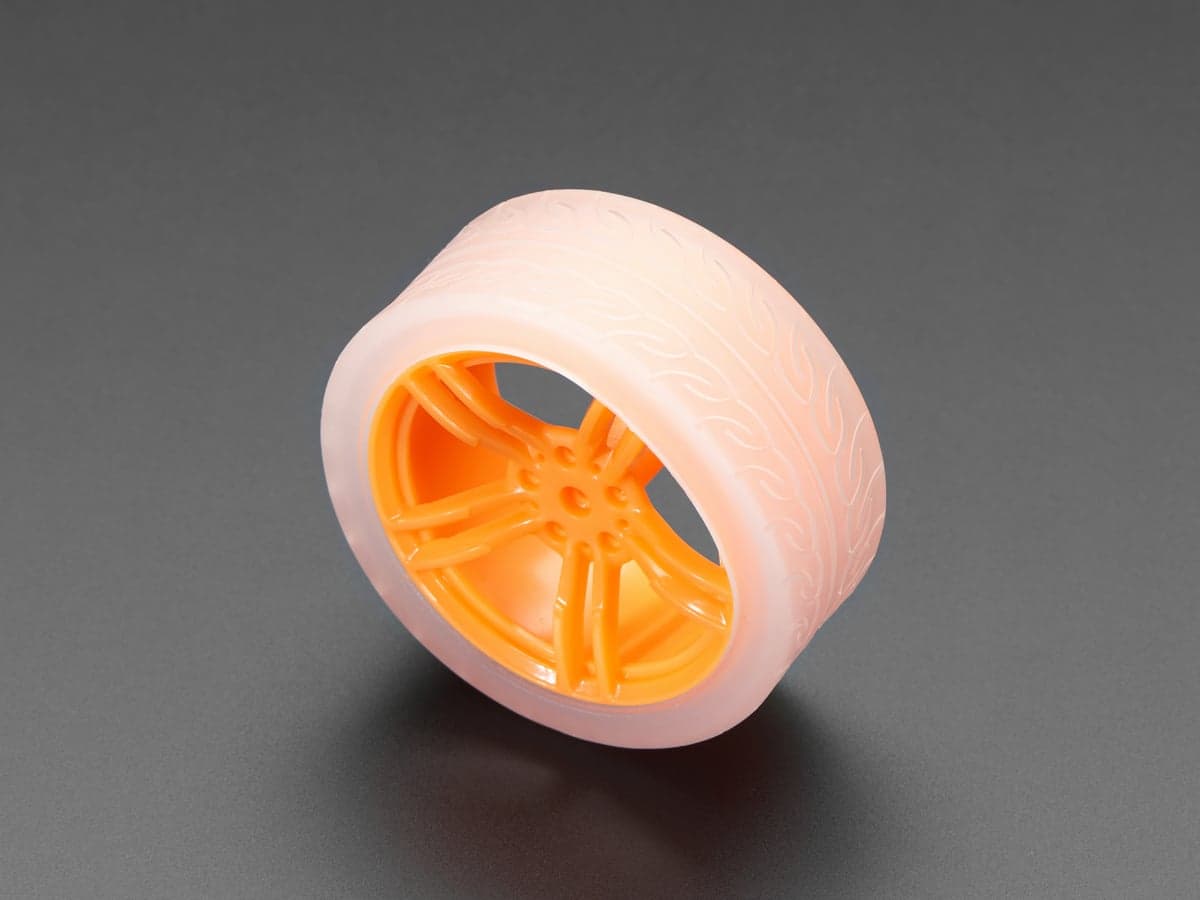 ×2WheelsOrange & clear TT motor wheel
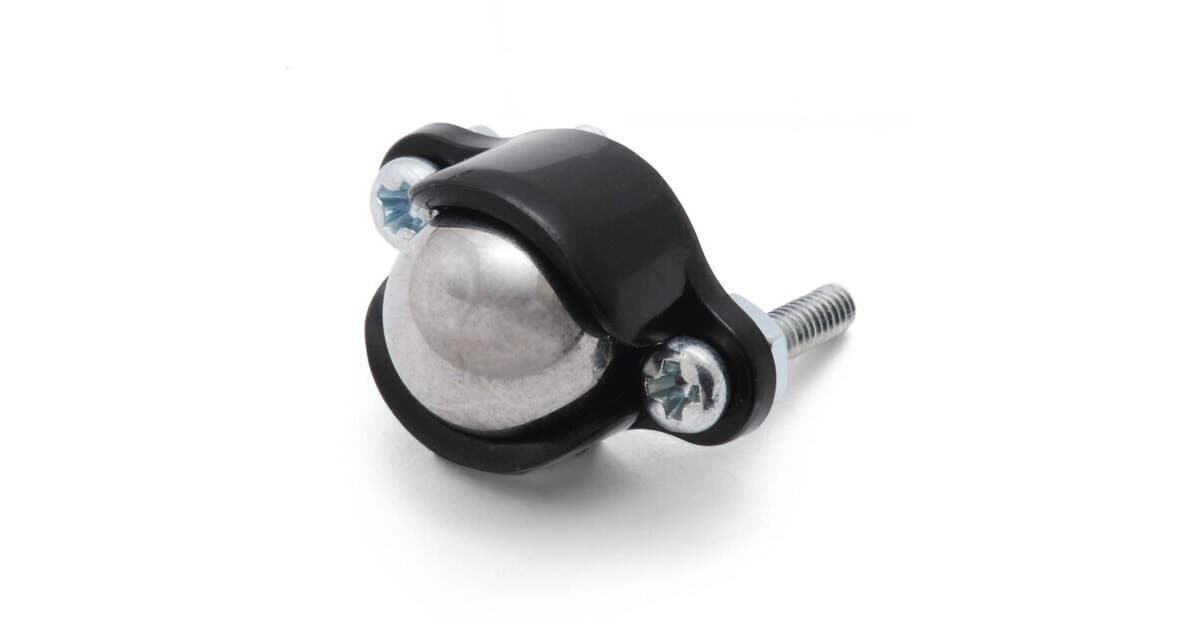 Third contact pointBall caster 3/8 inch metal ball
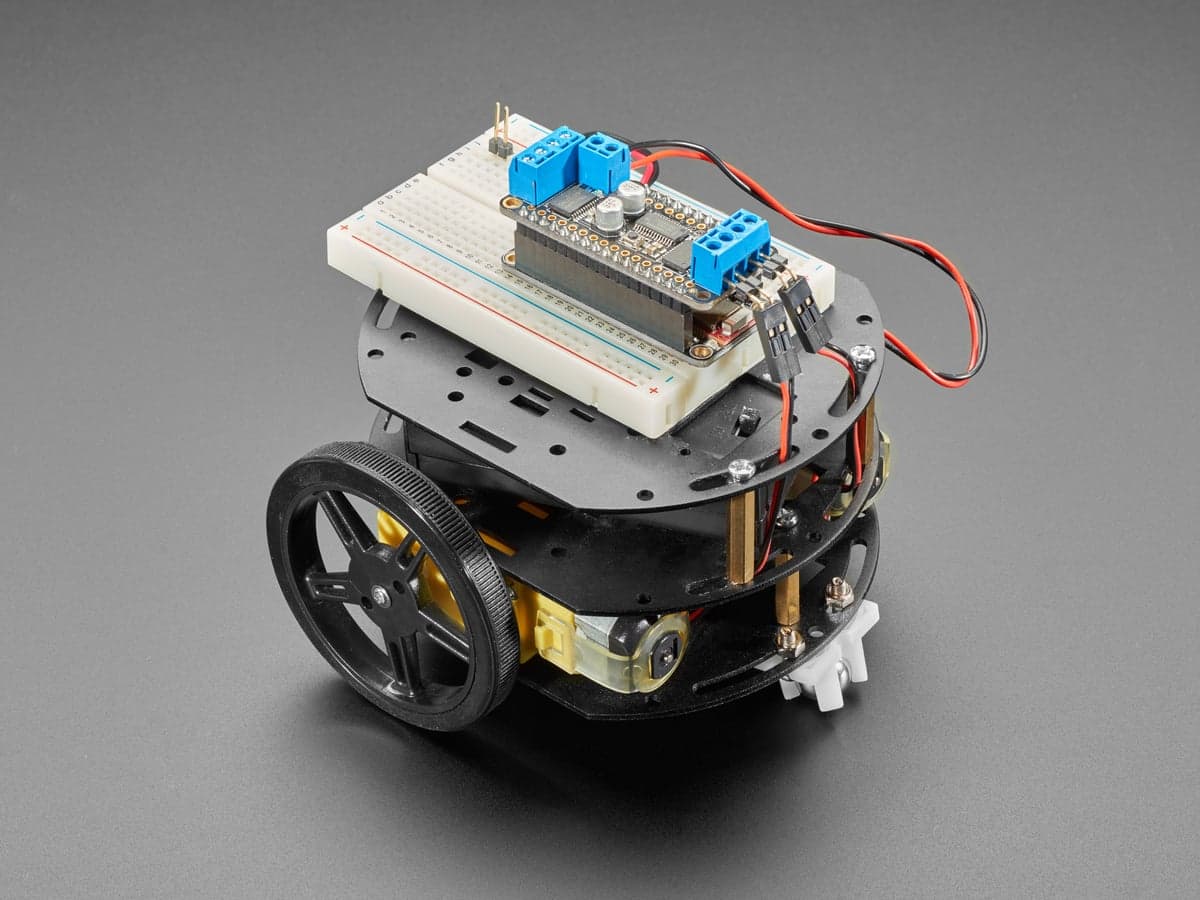 ChassisMini 3-layer round robot chassis kit (2WD)
 Range sensorUltrasonic distance sensor HC-SR04
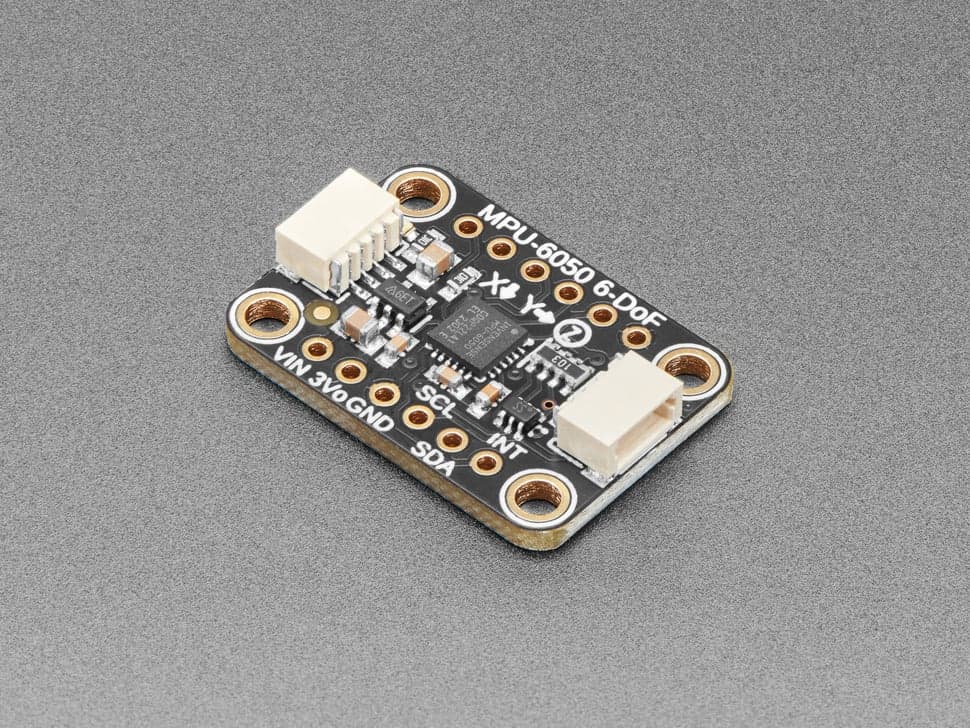 IMUMPU-6050 6-DoF accel + gyro breakout
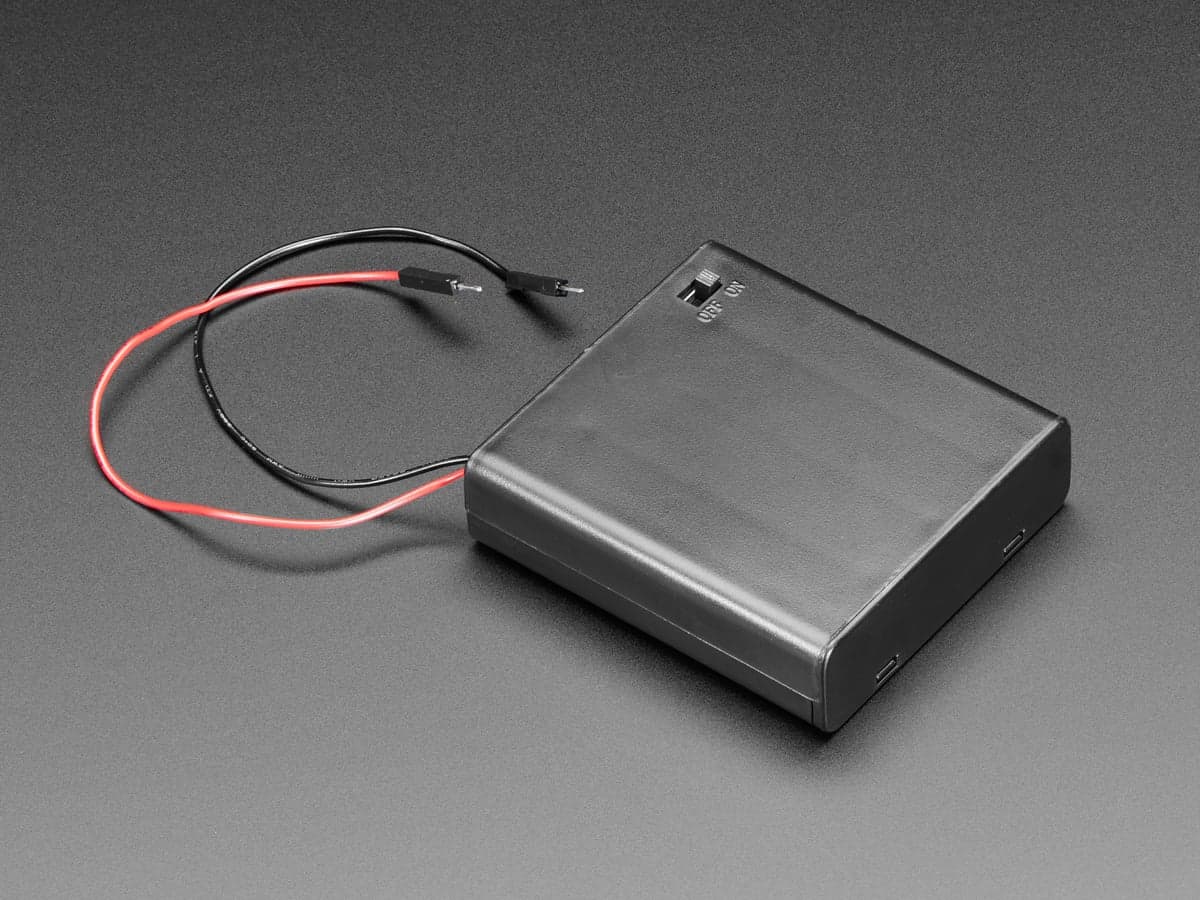 Battery pack4 x AA battery holder with on/off switch
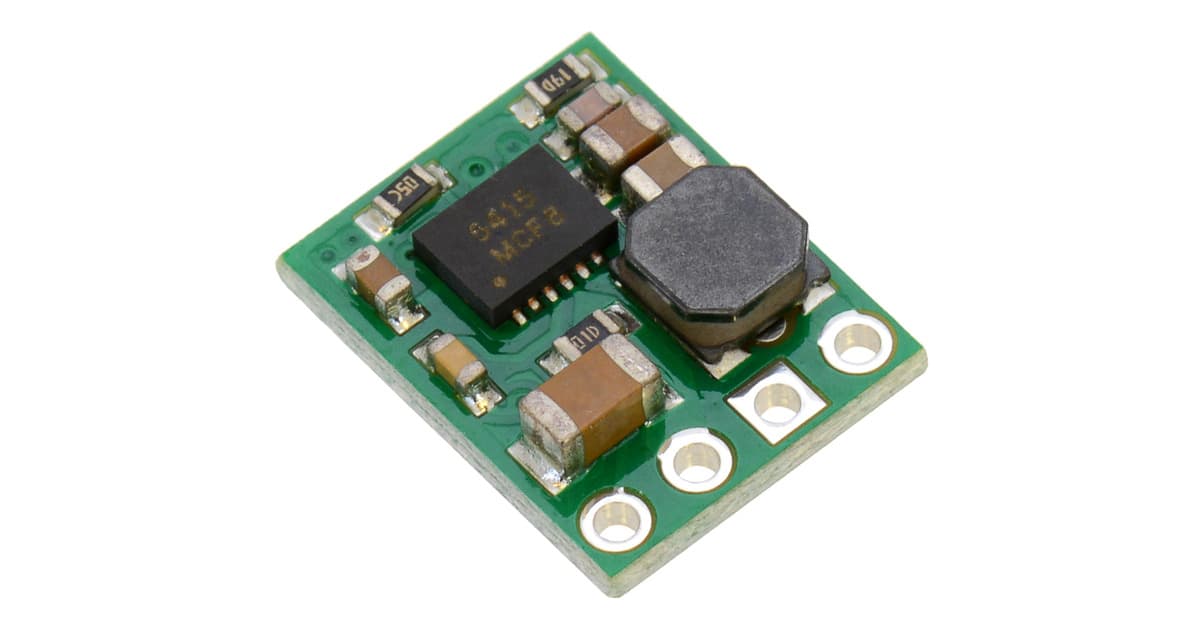 5V rail (optional)5V 500mA step-down regulator D24V5F5
 Power switchBreadboard-friendly SPDT slide switch
 BreadboardHalf-size breadboard
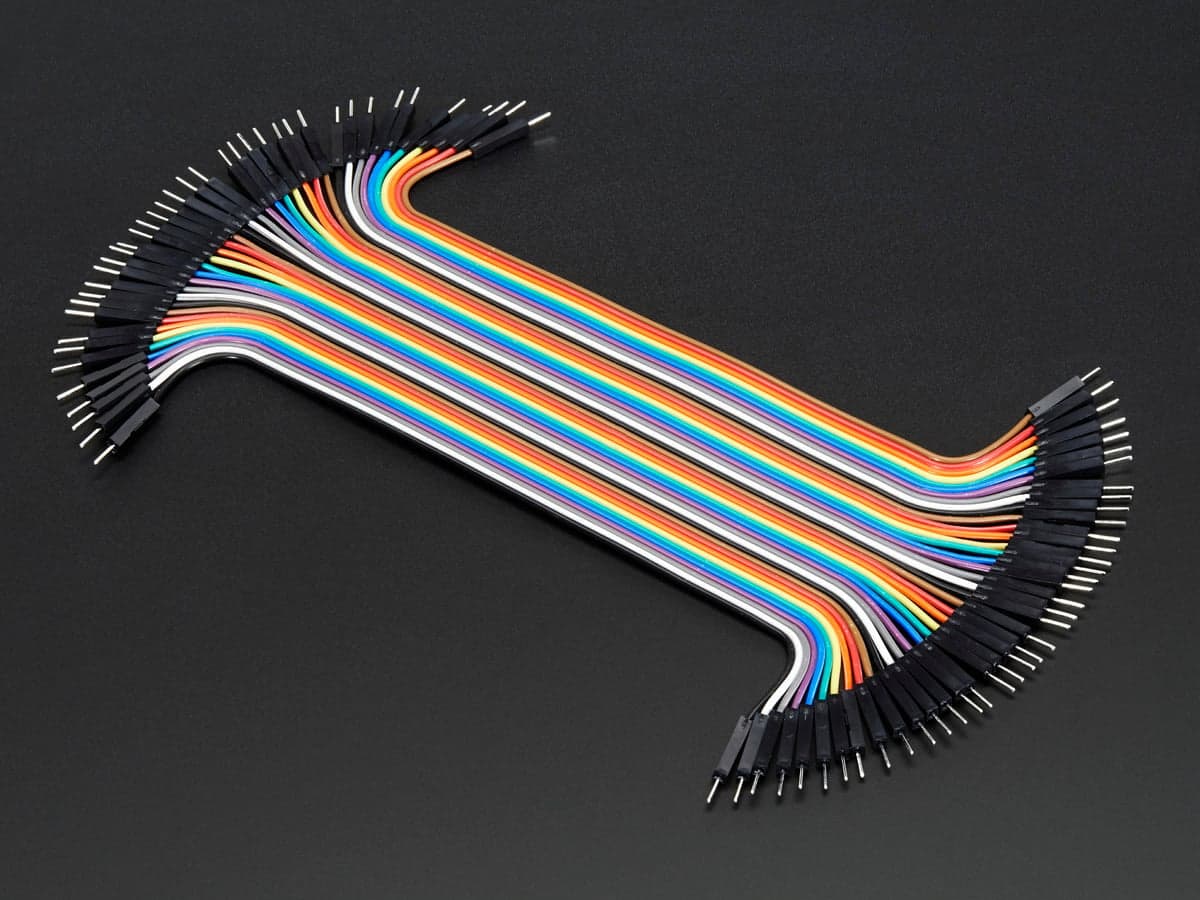 Jumper wiresPremium male/male jumper wires 40 x 150mm
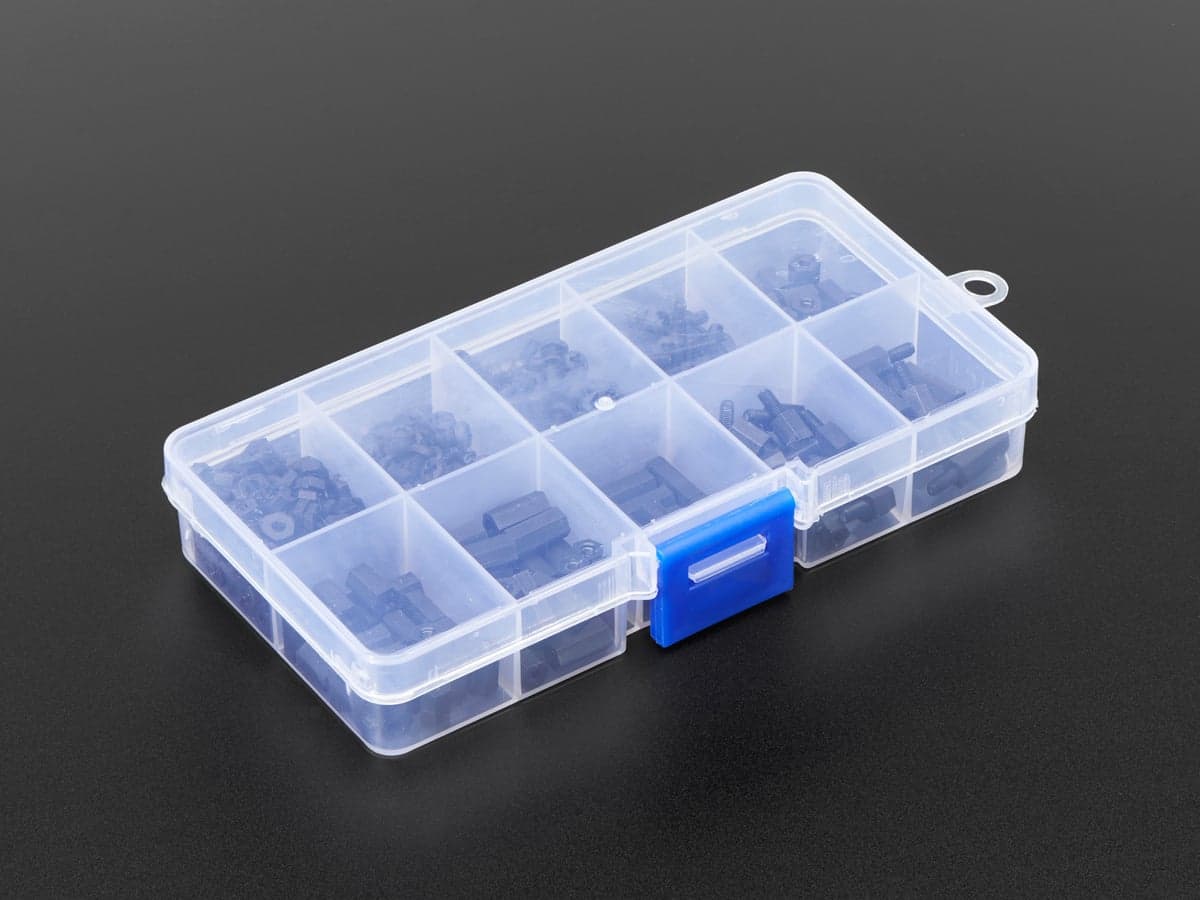 Standoffs and screwsBlack nylon M2.5 screw / standoff kit
役割と候補
| 役割 | 数量 | 候補 |
|---|---|---|
| コントローラー | 1 | Raspberry Pi Pico 2 W£6.70 |
| モータードライバー | 1 | DRV8833 dual motor driver carrier$10.95 |
| 駆動モーター | 2 | 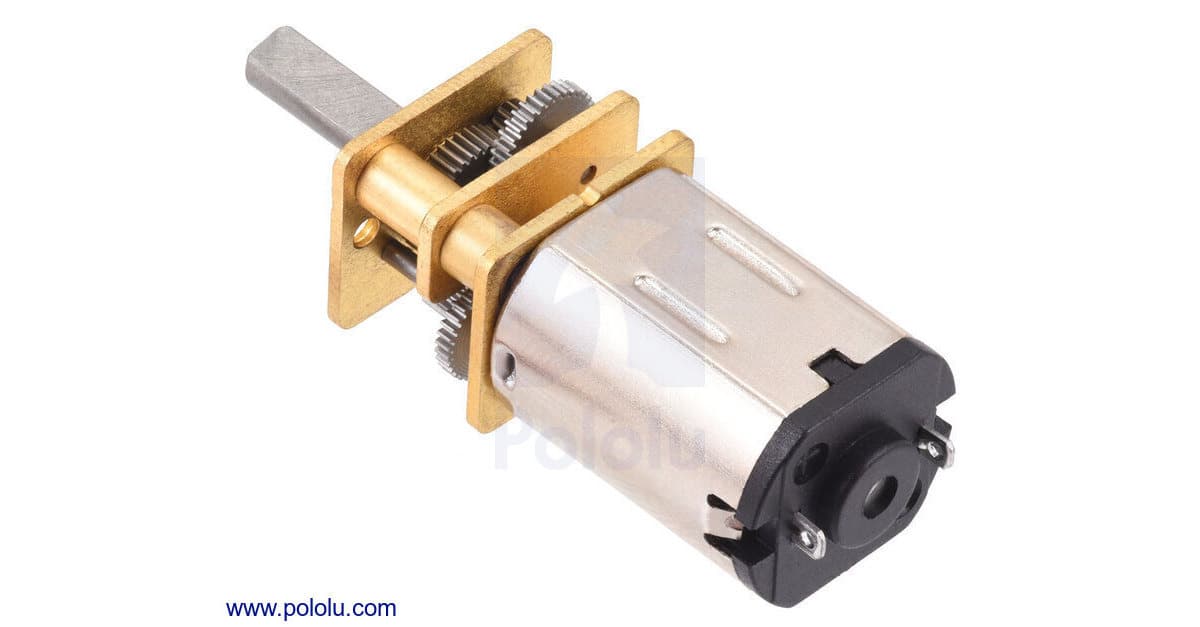 150:1 micro metal gearmotor MP 6V$23.95TT DC gearbox motor 200RPM 3-6V$2.95 |
| ホイール | 1 | 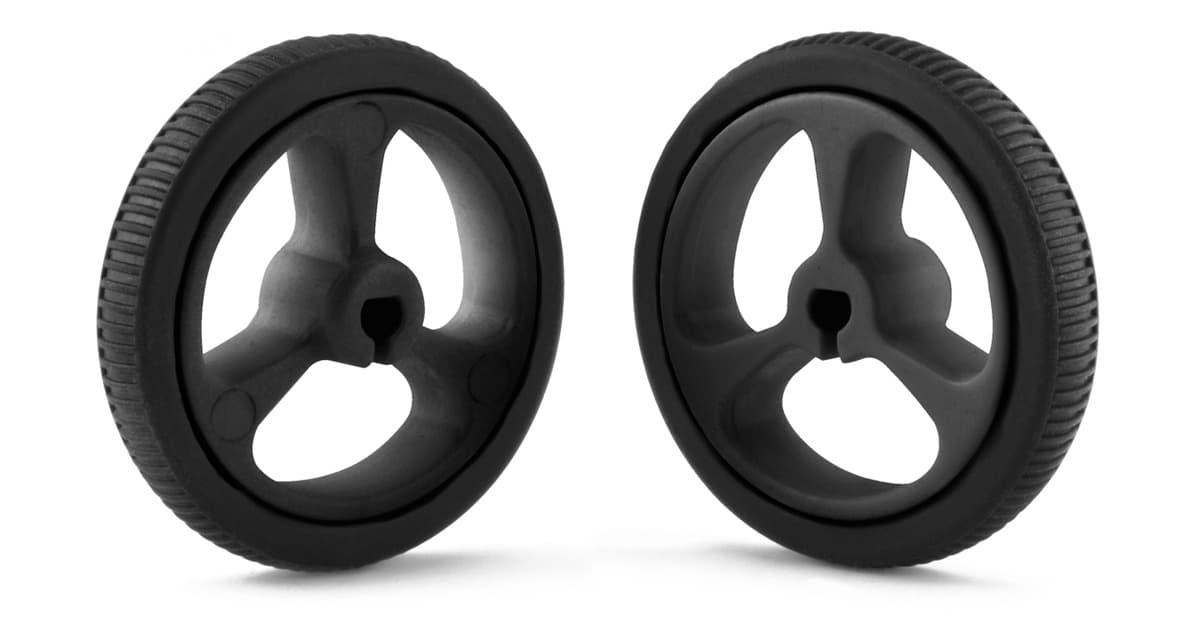 Wheel 32x7mm pair (for 3mm D shaft)$4.45Orange & clear TT motor wheel$1.50 2個必要 — ホイールによってペア売りまたは単品売り。選んだモーターのシャフトに合う必要があります |
| 第三の接地点 | 1 | Ball caster 3/8 inch metal ball$2.95 |
| シャーシ | 1 | Mini 3-layer round robot chassis kit (2WD)$24.95 |
| モーターマウント任意 | 1 | 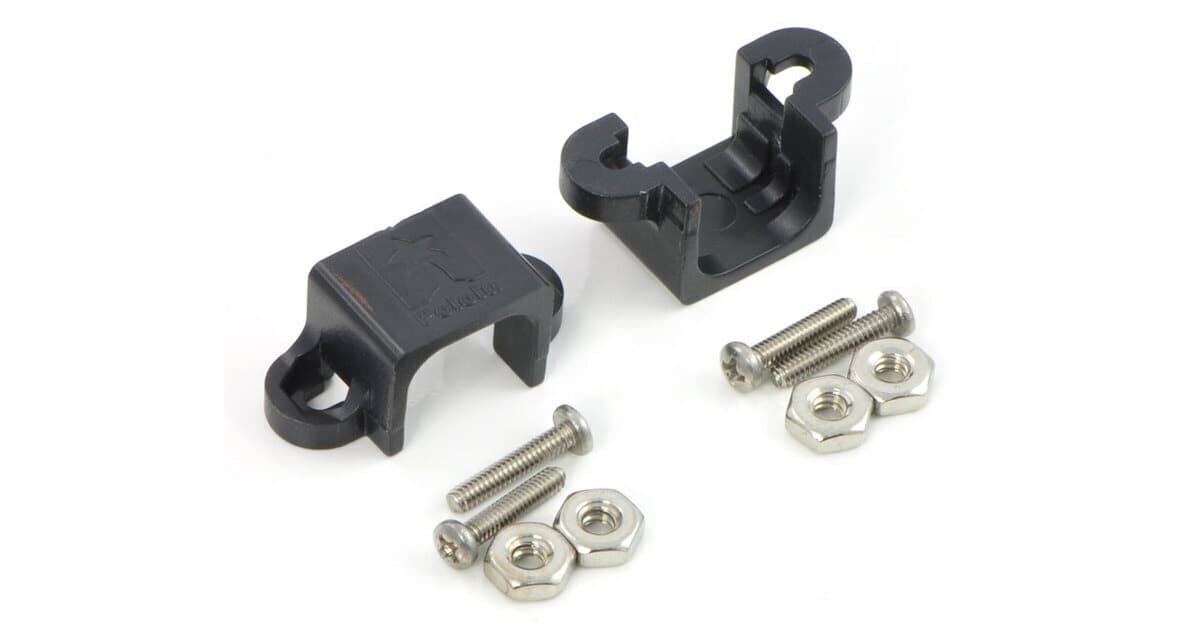 Micro metal gearmotor bracket extended pair$2.95 N20 を選んだ場合のみ必要 — シャーシキットは TT モーターを直接取り付けられます |
| 測距センサー | 1 | 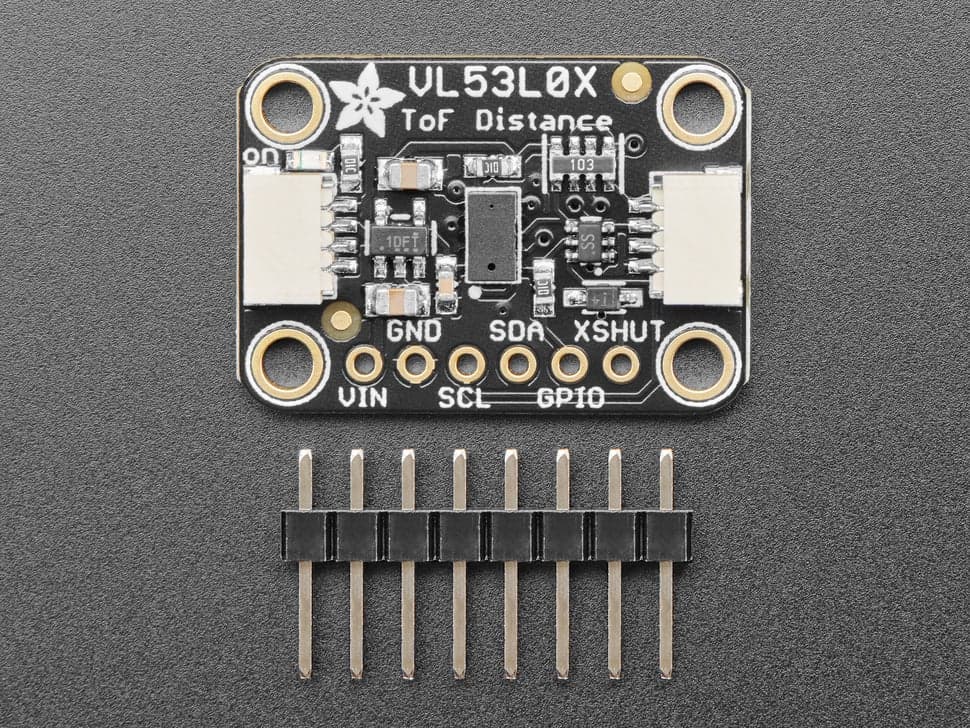 VL53L0X time-of-flight distance sensor breakout$14.95Ultrasonic distance sensor HC-SR04$5.25 |
| IMU任意 | 1 | MPU-6050 6-DoF accel + gyro breakout$12.95 |
| 電池パック | 1 | 4 x AA battery holder with on/off switch$2.95 |
| ポンプ用電源任意 | 1 | 5V 500mA step-down regulator D24V5F5$8.95 |
| 電源スイッチ任意 | 1 | Breadboard-friendly SPDT slide switch$0.95 |
| ブレッドボード | 1 | Half-size breadboard$4.95 |
| I2C 配線 | 1 | Premium male/male jumper wires 40 x 150mm$3.95 Premium female/male jumper wires 40 x 150mm$3.95 |
| スペーサーとネジ任意 | 1 | Black nylon M2.5 screw / standoff kit$16.95 |
エージェントが満たすべき制約
- supply-windowモーター電源はドライバーの裏付け済み範囲に収める必要があります(2.7-10.8 V)。4xAA パックは NiMH で 4.8 V、アルカリで 6 V — どちらも範囲内です。
- controller-supply同じパックがコントローラーの VSYS 範囲にも収まる必要があります(1.8-5.5 V を裏付け済み)。NiMH の 4.8 V は収まりますが、アルカリの 6 V は超えます — NiMH を使うか、5 V レギュレーターを足してください。
- stall-within-peakモーターの拘束電流はドライバーのチャンネルあたりピーク値を超えてはなりません(2 A を裏付け済み)。N20 の拘束電流 1.6 A と TT の拘束電流はいずれも下回ります。
- shaft-matchホイールはモーターのシャフトに合わせる必要があります。32x7 mm のホイールは N20 の 3 mm D 型シャフトに、オレンジの TT ホイールは TT モーターの両面 D 型シャフトに適合します。組み合わせを入れ替えると適合しません。
- sensor-voltageVL53L0X ボードは 3-5 V を受け付け(裏付け済み)、3.3 V のコントローラーでは安全な選択です。HC-SR04 は 5 V を要求します — 4.8 V の NiMH パックでは余裕がありません。VL53L0X を選ぶか、5 V ラインを追加してください。
- interfaceコントローラーはドライバー用の PWM と VL53L0X/MPU-6050 用の I2C を備える必要があります - Pico 2 W は両方を備えています。