Catálogo de demonstração / build
Robô explorador de 2 rodas motrizes
Um robô de duas rodas com tração diferencial que evita obstáculos: a primeira construção clássica, especificada inteiramente a partir de registos de peças legíveis por máquinas.
Legível por agentes: markdown · feed para máquinas: feed.json
Assembly diagram
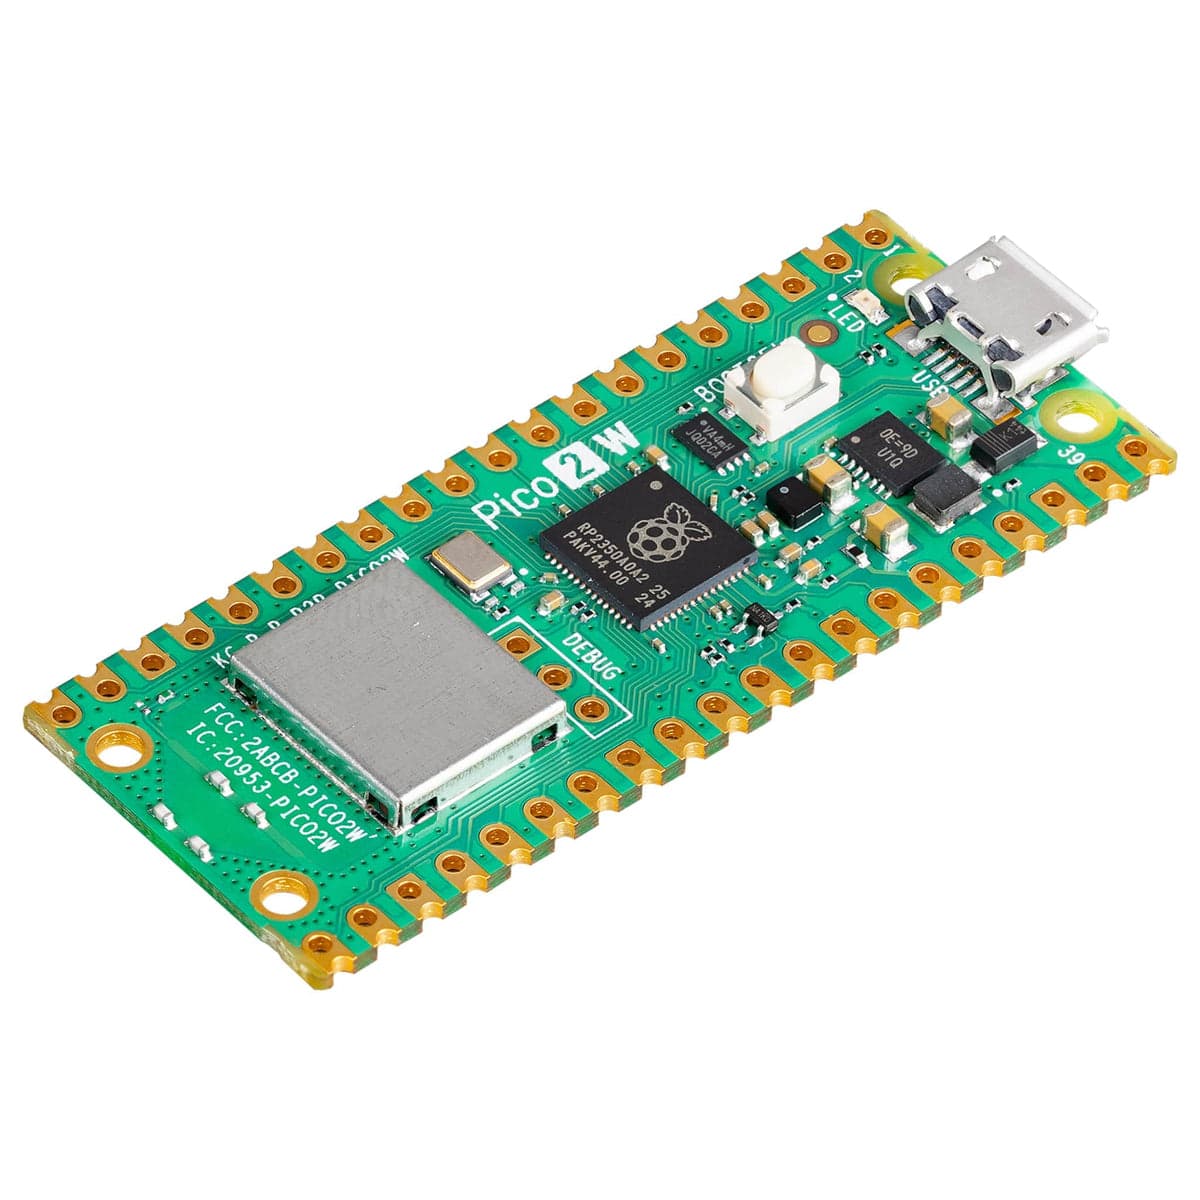 ControllerRaspberry Pi Pico 2 W
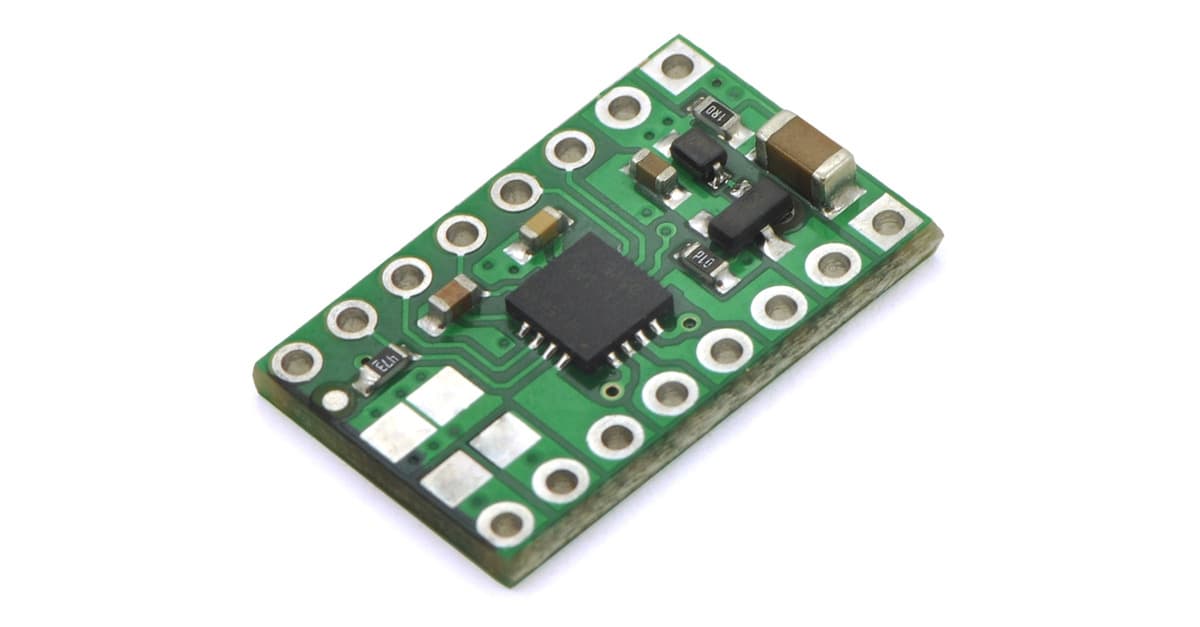 Motor driverDRV8833 dual motor driver carrier
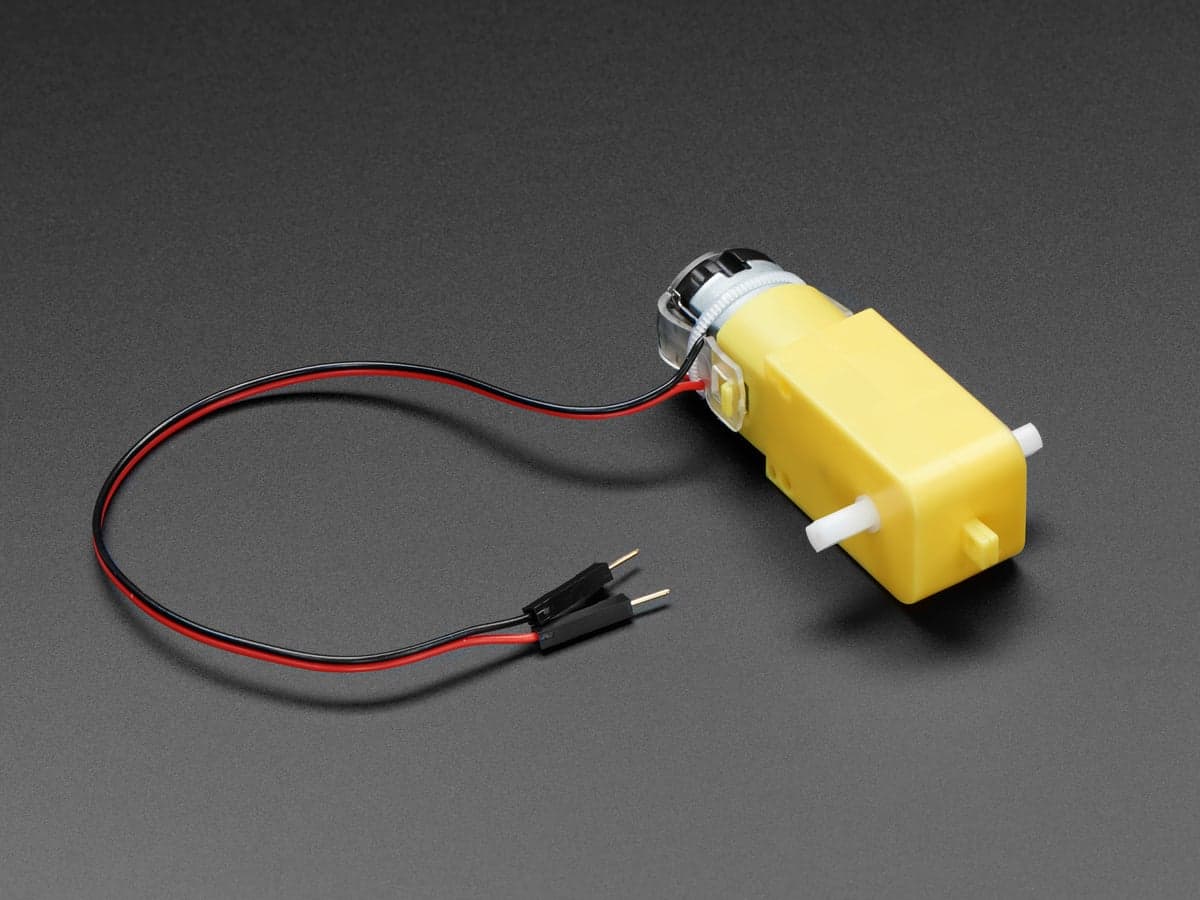 ×2Drive motorsTT DC gearbox motor 200RPM 3-6V
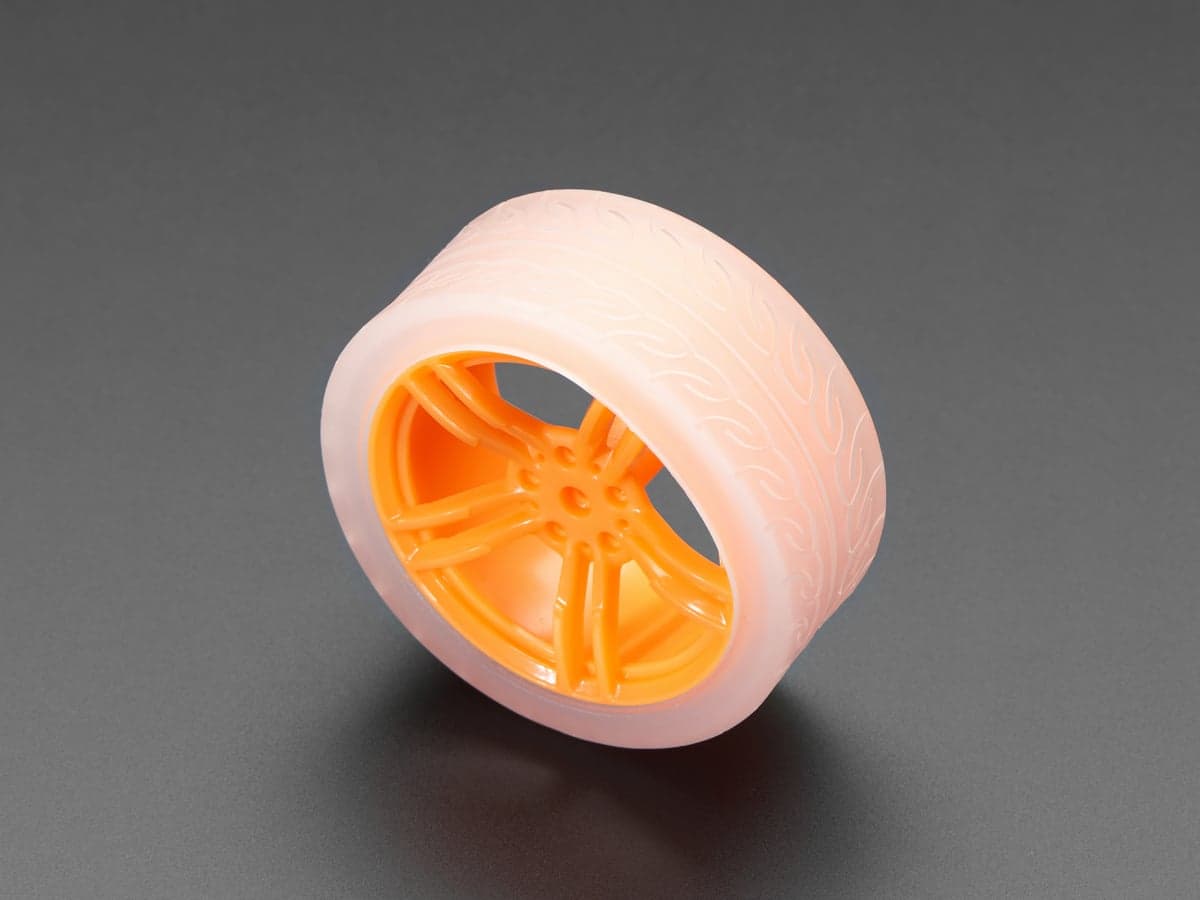 ×2WheelsOrange & clear TT motor wheel
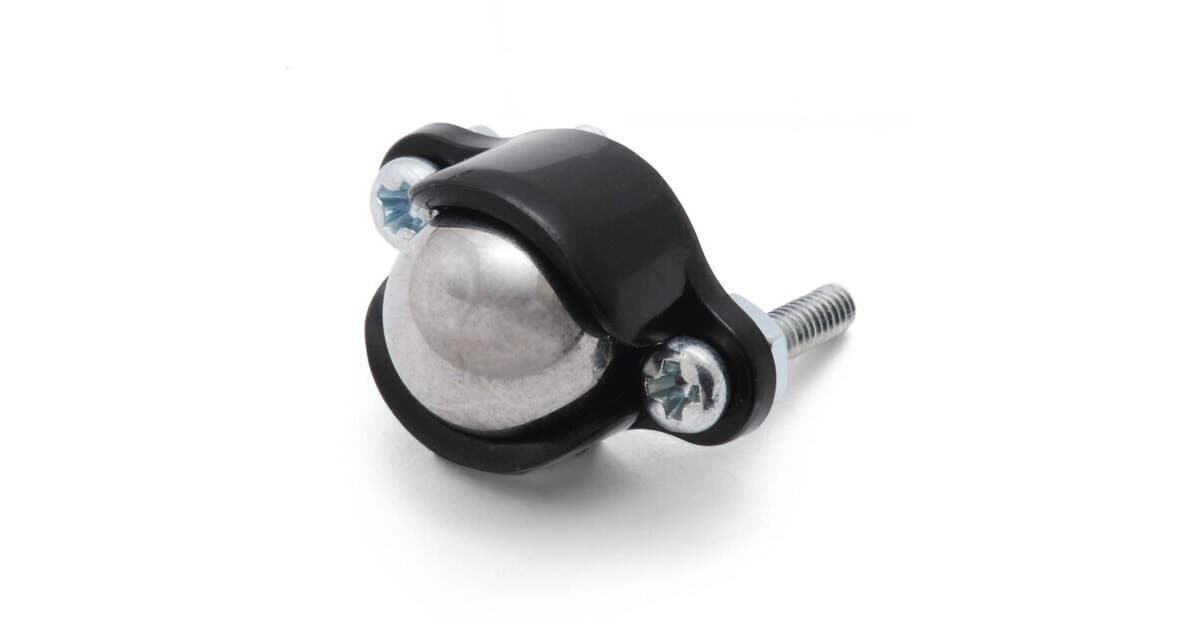 Third contact pointBall caster 3/8 inch metal ball
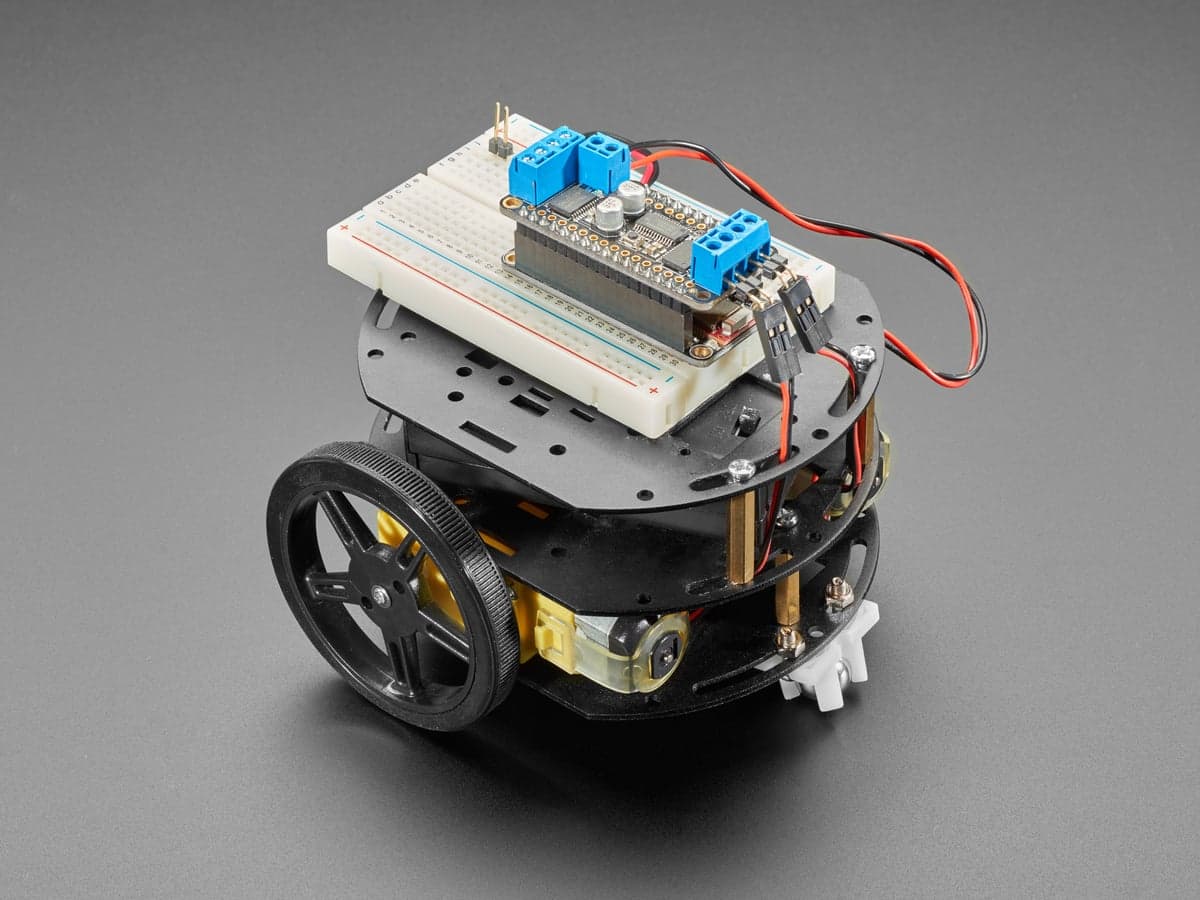 ChassisMini 3-layer round robot chassis kit (2WD)
 Range sensorUltrasonic distance sensor HC-SR04
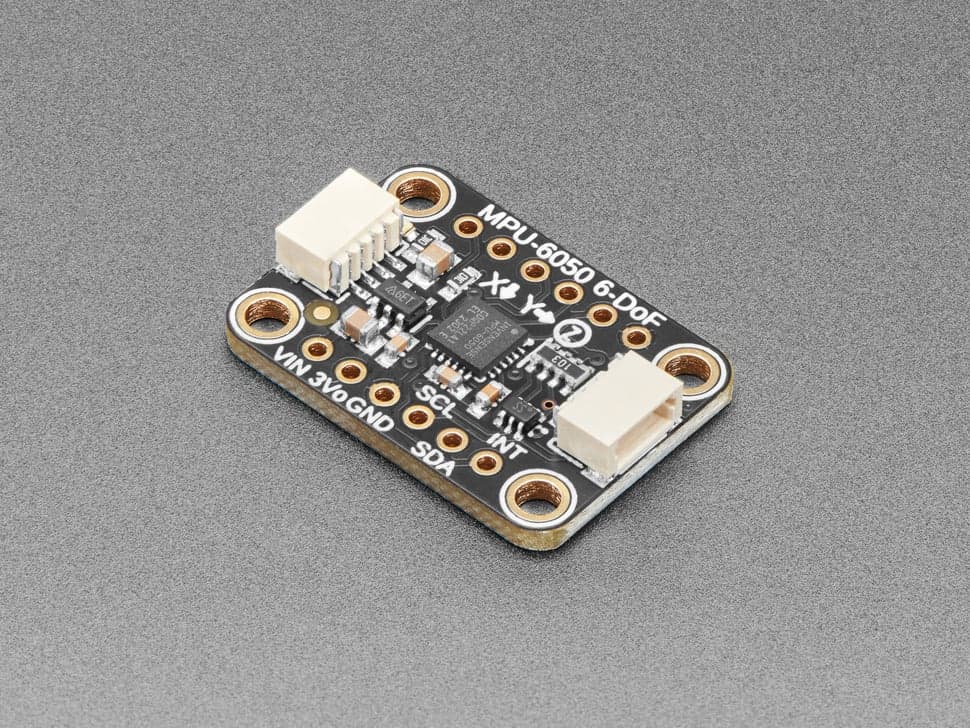 IMUMPU-6050 6-DoF accel + gyro breakout
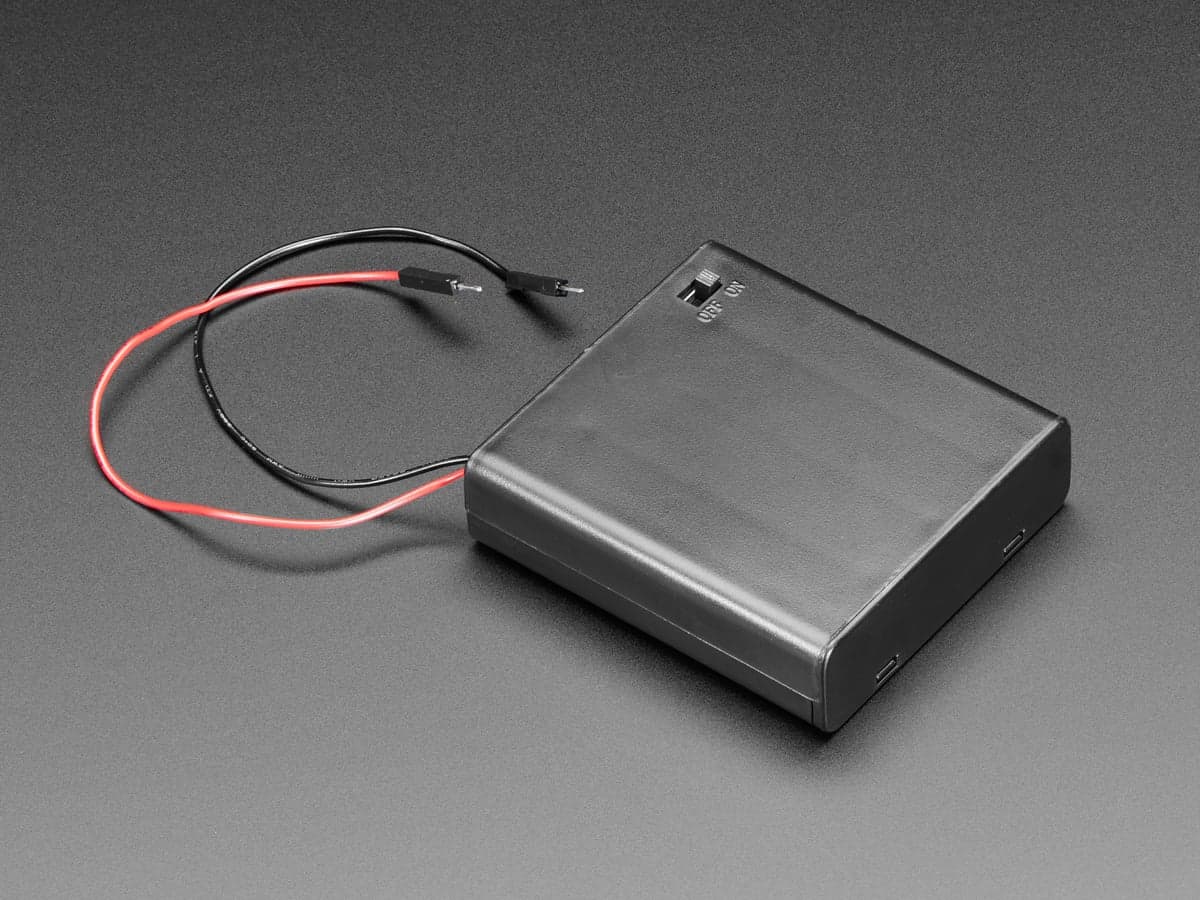 Battery pack4 x AA battery holder with on/off switch
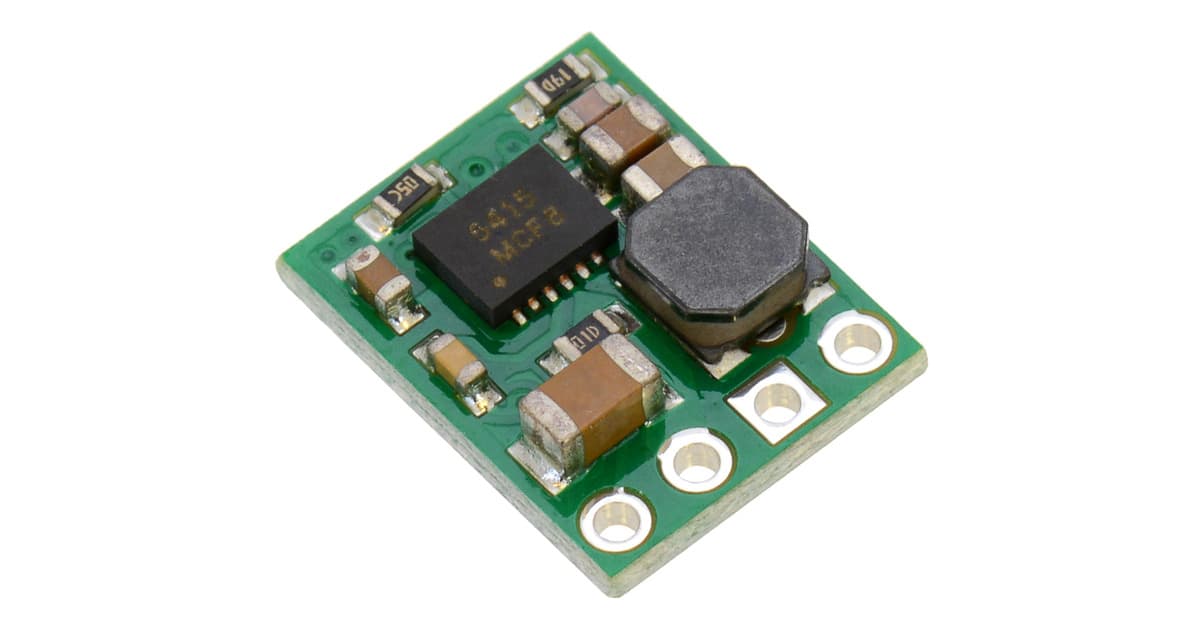 5V rail (optional)5V 500mA step-down regulator D24V5F5
 Power switchBreadboard-friendly SPDT slide switch
 BreadboardHalf-size breadboard
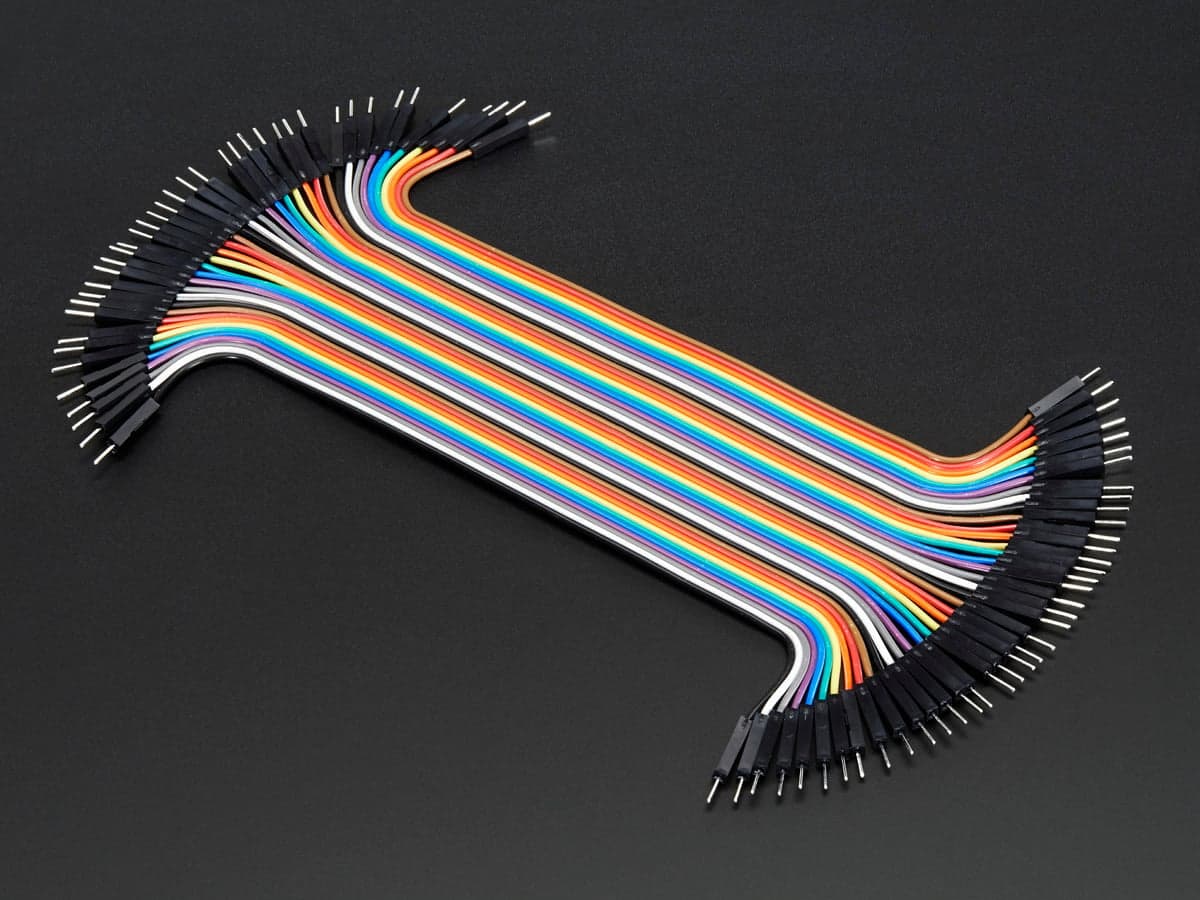 Jumper wiresPremium male/male jumper wires 40 x 150mm
 Standoffs and screwsBlack nylon M2.5 screw / standoff kit
Funções e candidatos
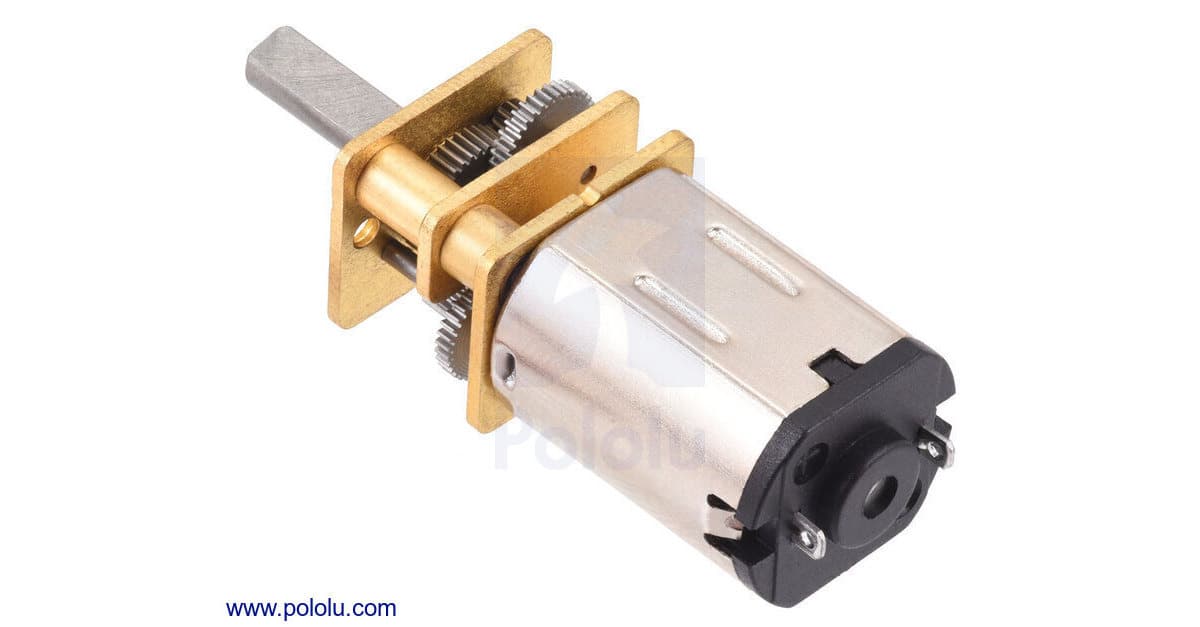
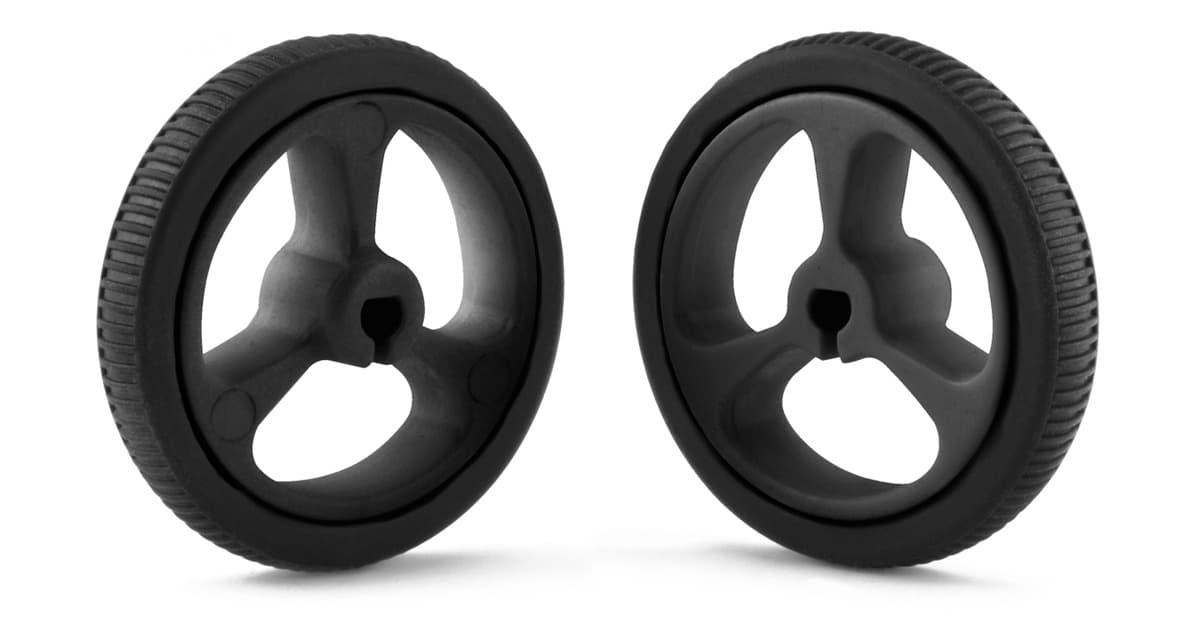
Restrições que um agente tem de satisfazer
- supply-windowA alimentação do motor tem de ficar dentro do intervalo corroborado do controlador (2.7-10.8 V). Um conjunto de 4xAA dá 4.8 V em NiMH ou 6 V em alcalinas - ambos cabem lá dentro.
- controller-supplyEsse mesmo conjunto tem de ficar dentro da janela VSYS do controlador (1.8-5.5 V corroborados). NiMH a 4.8 V encaixa; alcalinas a 6 V excedem-na - use NiMH ou acrescente o regulador de 5 V.
- stall-within-peakA corrente de bloqueio do motor não pode exceder o pico por canal do controlador (2 A corroborados). O bloqueio do N20 a 1.6 A e o do TT ficam abaixo.
- shaft-matchAs rodas têm de corresponder ao veio do motor: as rodas de 32x7 mm encaixam no veio em D de 3 mm do N20; a roda TT laranja encaixa no veio duplo D do motor TT. Cruzar não encaixa.
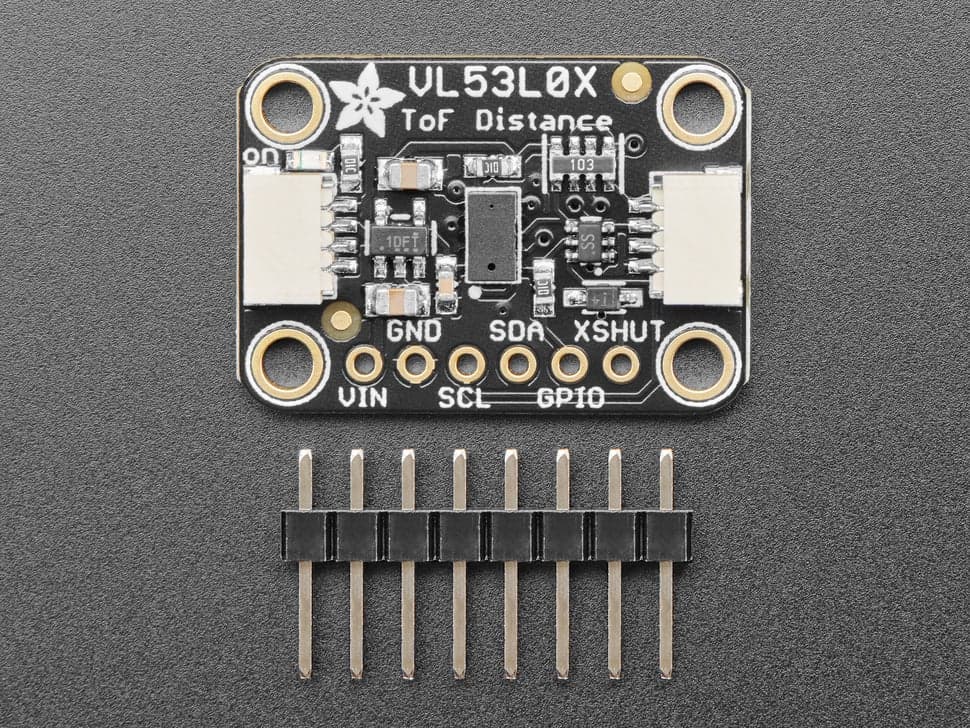
- sensor-voltageA placa VL53L0X aceita 3-5 V (corroborado) e é a escolha segura num controlador de 3.3 V. O HC-SR04 quer 5 V - no limite com um conjunto NiMH de 4.8 V; prefira o VL53L0X ou acrescente a linha de 5 V.
- interfaceO controlador tem de expor PWM para o driver e I2C para o VL53L0X/MPU-6050 - o Pico 2 W expõe ambos.