데모 카탈로그 / build
2WD 탐사 로봇
장애물을 피하는 두 바퀴 차동 구동 로봇입니다. 고전적인 첫 제작을, 전부 기계가 읽을 수 있는 부품 레코드만으로 구성했습니다.
에이전트용: 마크다운 · 기계용 피드: feed.json
Assembly diagram
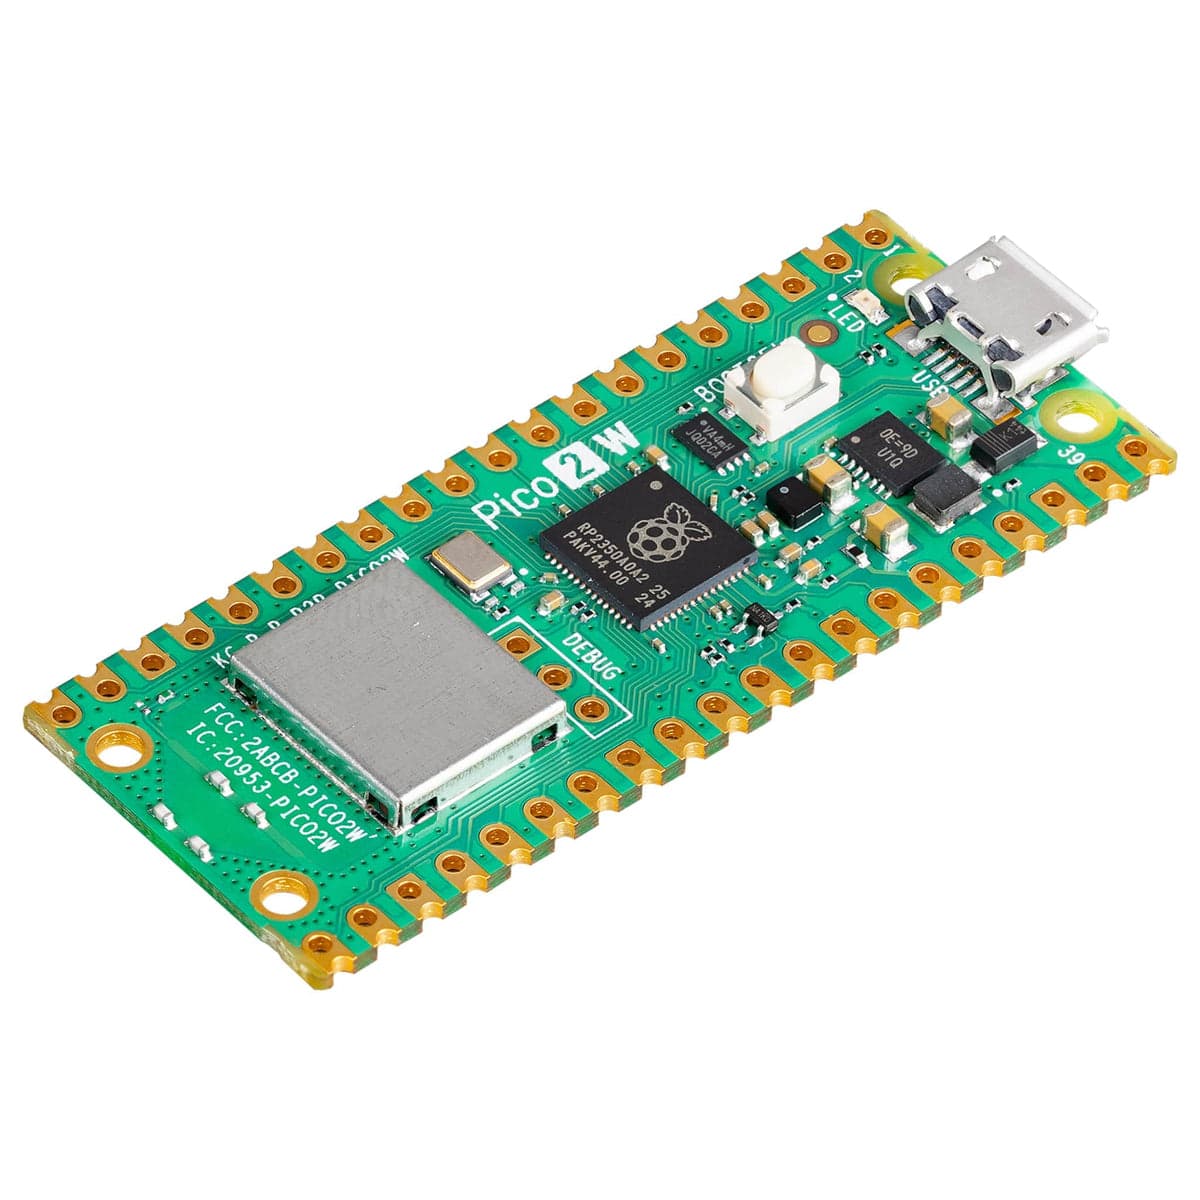 ControllerRaspberry Pi Pico 2 W
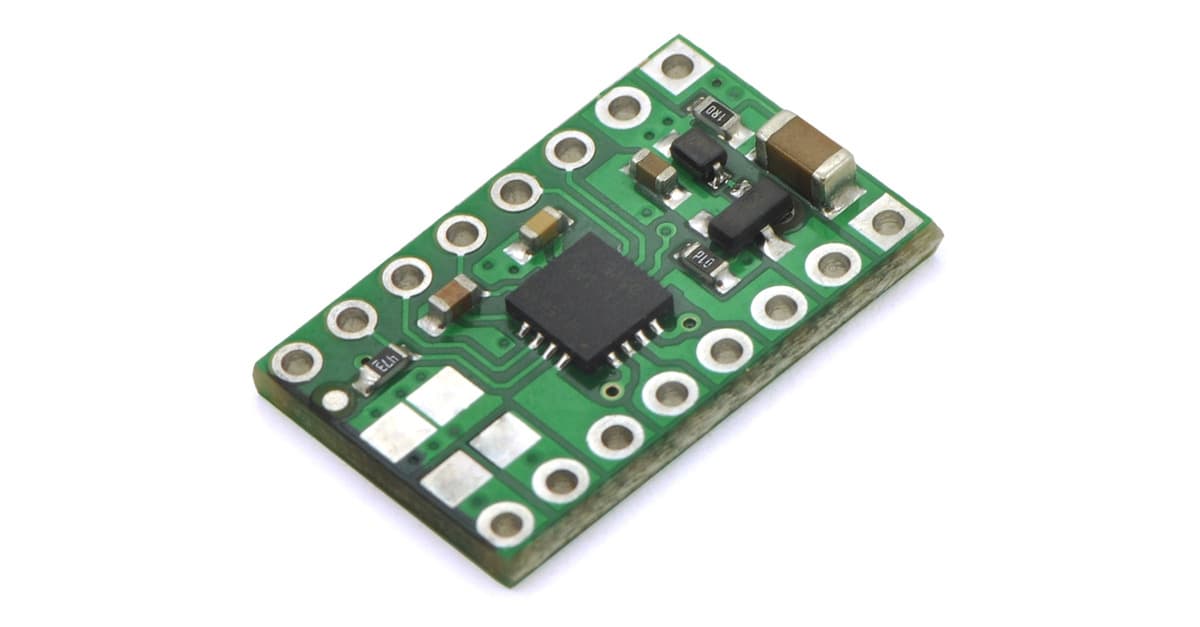 Motor driverDRV8833 dual motor driver carrier
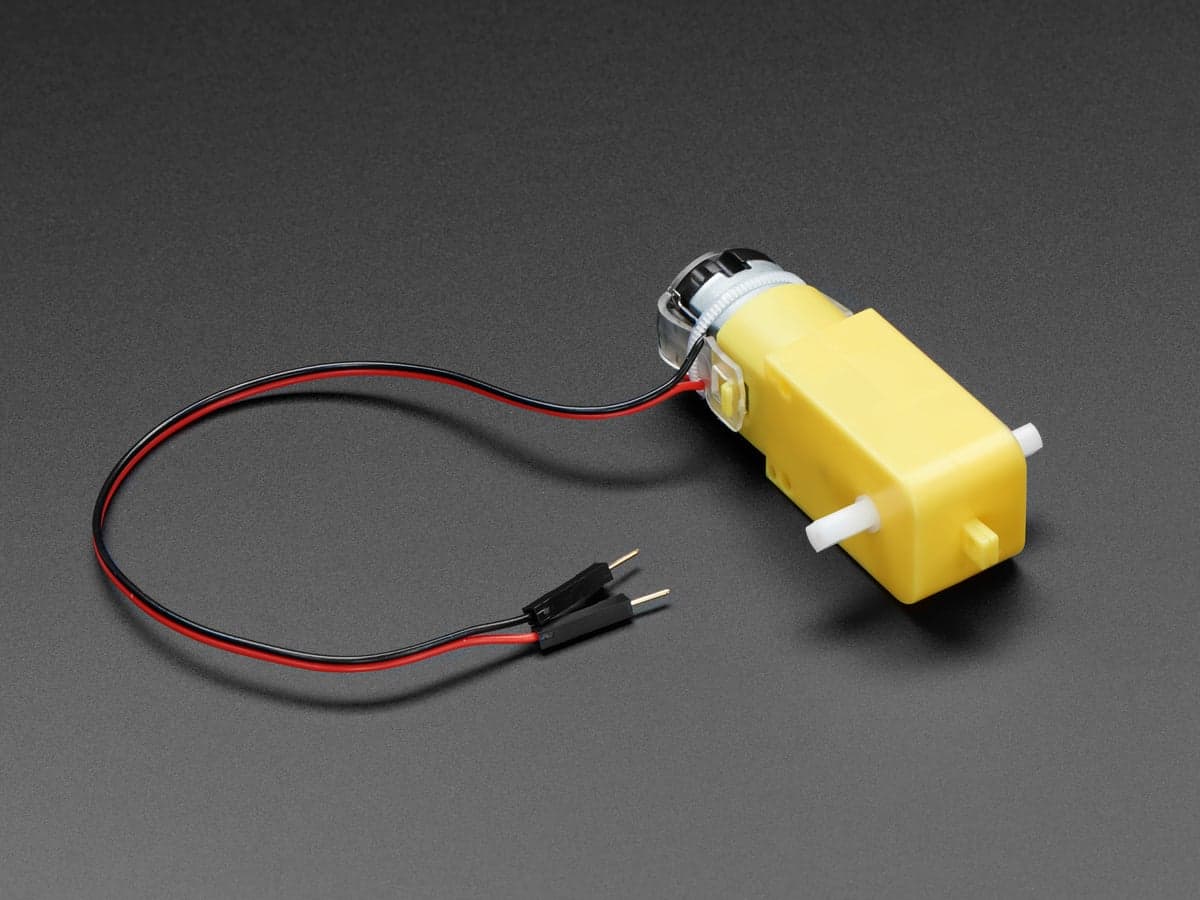 ×2Drive motorsTT DC gearbox motor 200RPM 3-6V
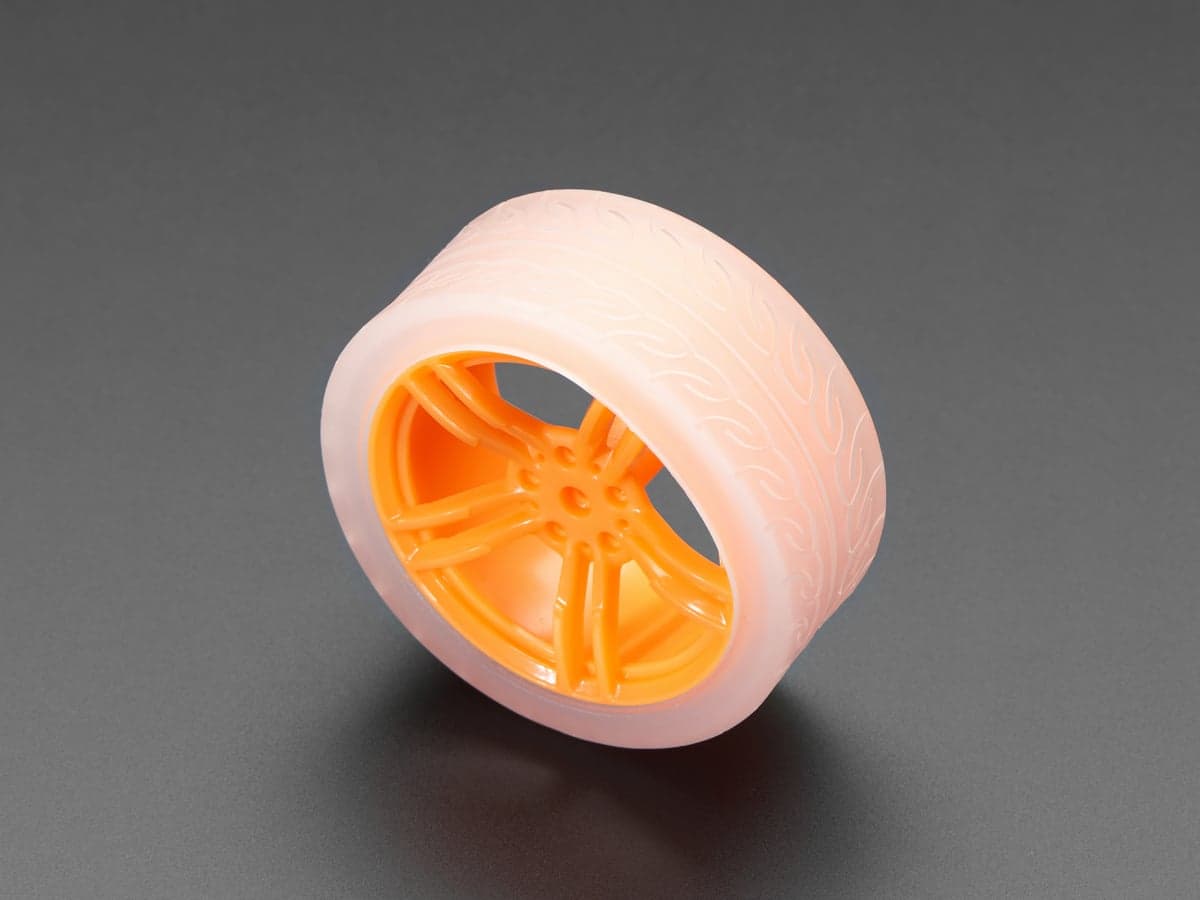 ×2WheelsOrange & clear TT motor wheel
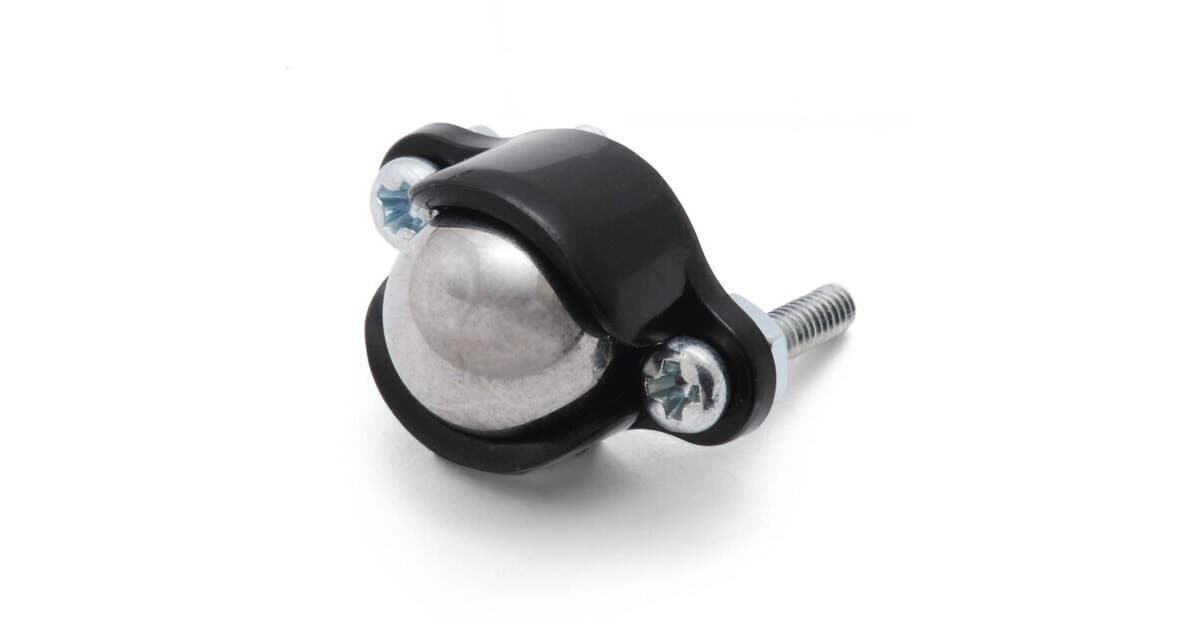 Third contact pointBall caster 3/8 inch metal ball
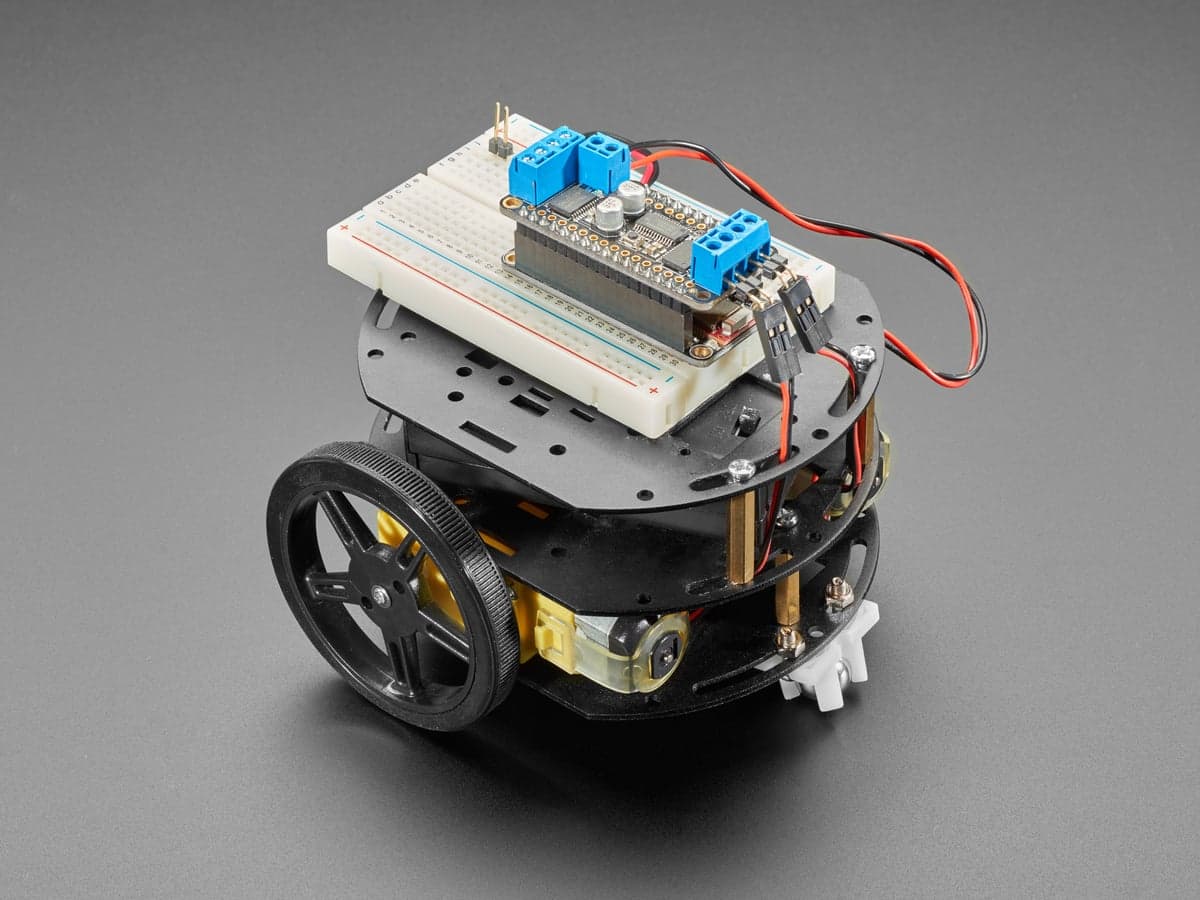 ChassisMini 3-layer round robot chassis kit (2WD)
 Range sensorUltrasonic distance sensor HC-SR04
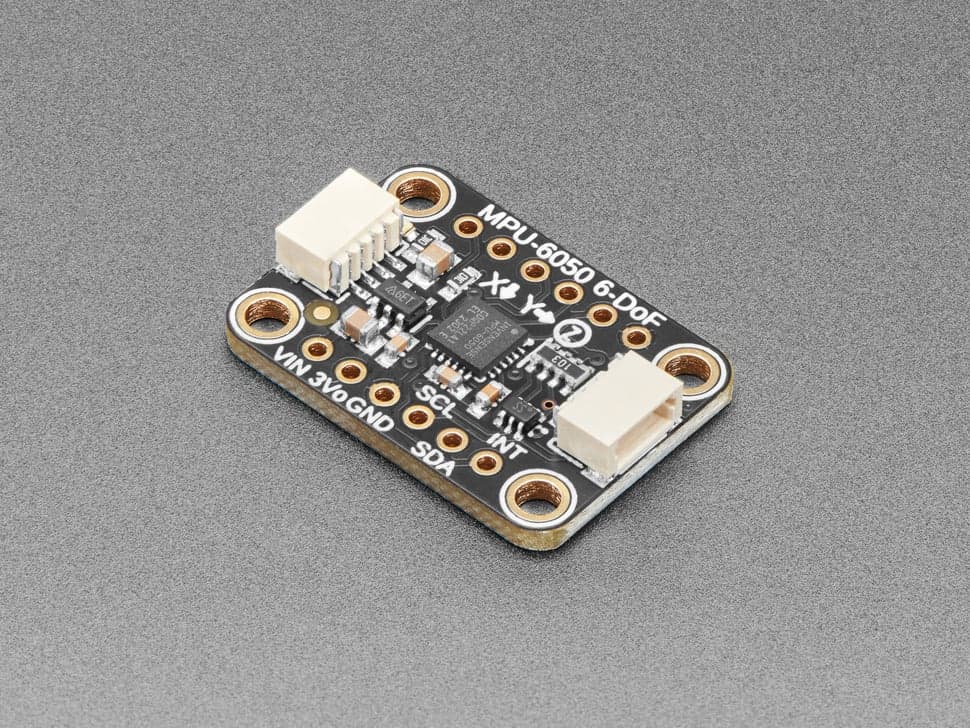 IMUMPU-6050 6-DoF accel + gyro breakout
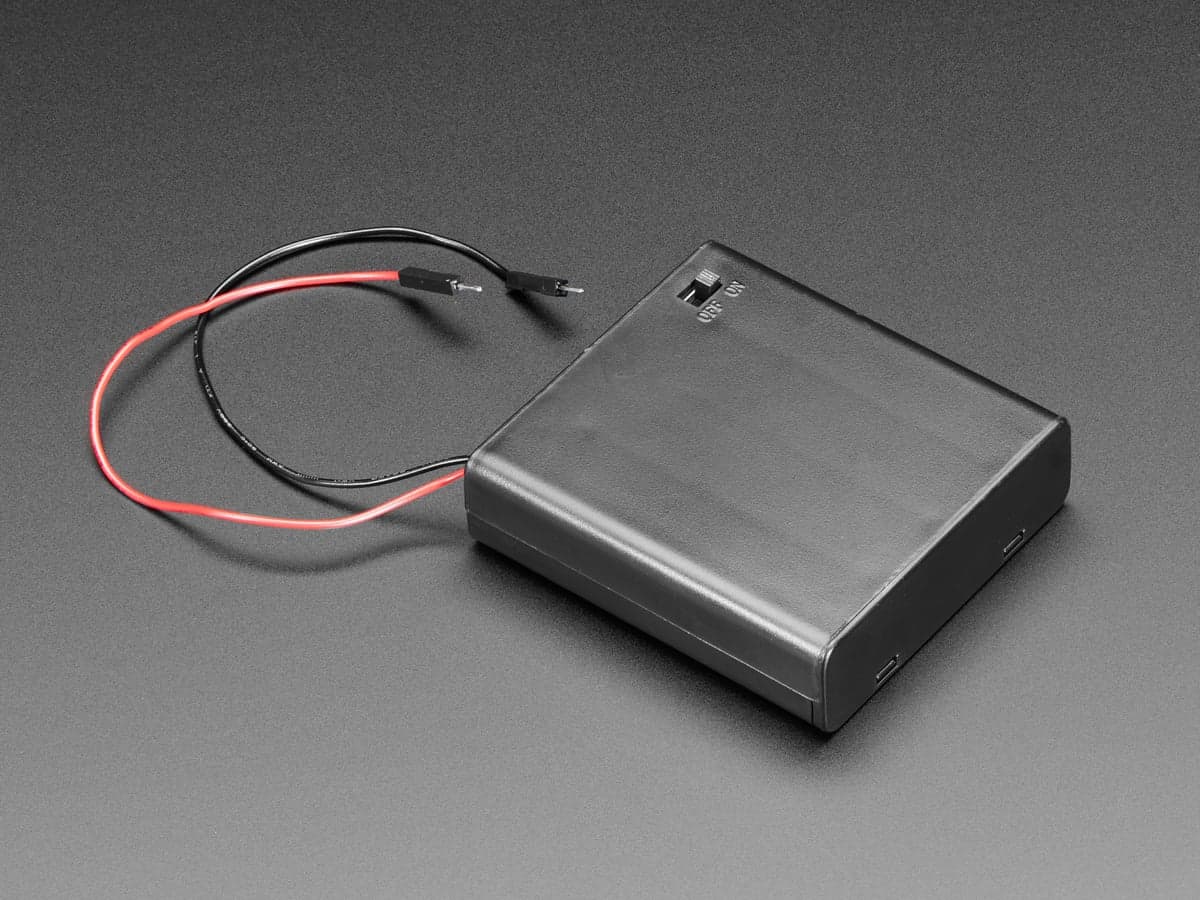 Battery pack4 x AA battery holder with on/off switch
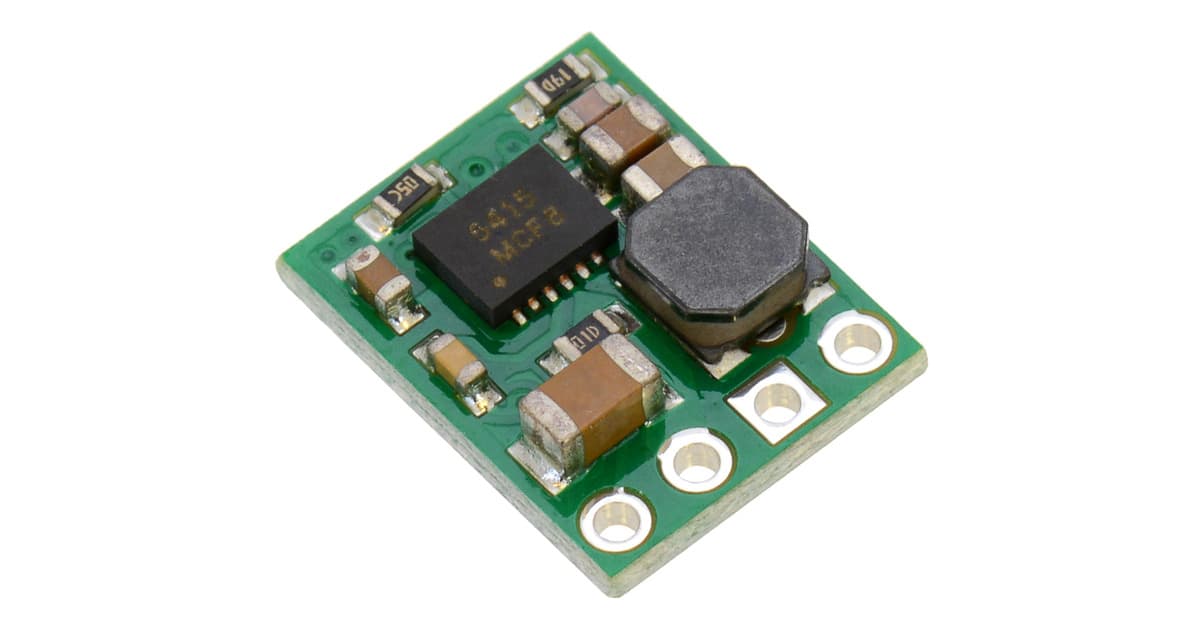 5V rail (optional)5V 500mA step-down regulator D24V5F5
 Power switchBreadboard-friendly SPDT slide switch
 BreadboardHalf-size breadboard
 Jumper wiresPremium male/male jumper wires 40 x 150mm
 Standoffs and screwsBlack nylon M2.5 screw / standoff kit
역할과 후보
| 역할 | 수량 | 후보 |
|---|---|---|
| 컨트롤러 | 1 | Raspberry Pi Pico 2 W£6.70 |
| 모터 드라이버 | 1 | DRV8833 dual motor driver carrier$10.95 |
| 구동 모터 | 2 | 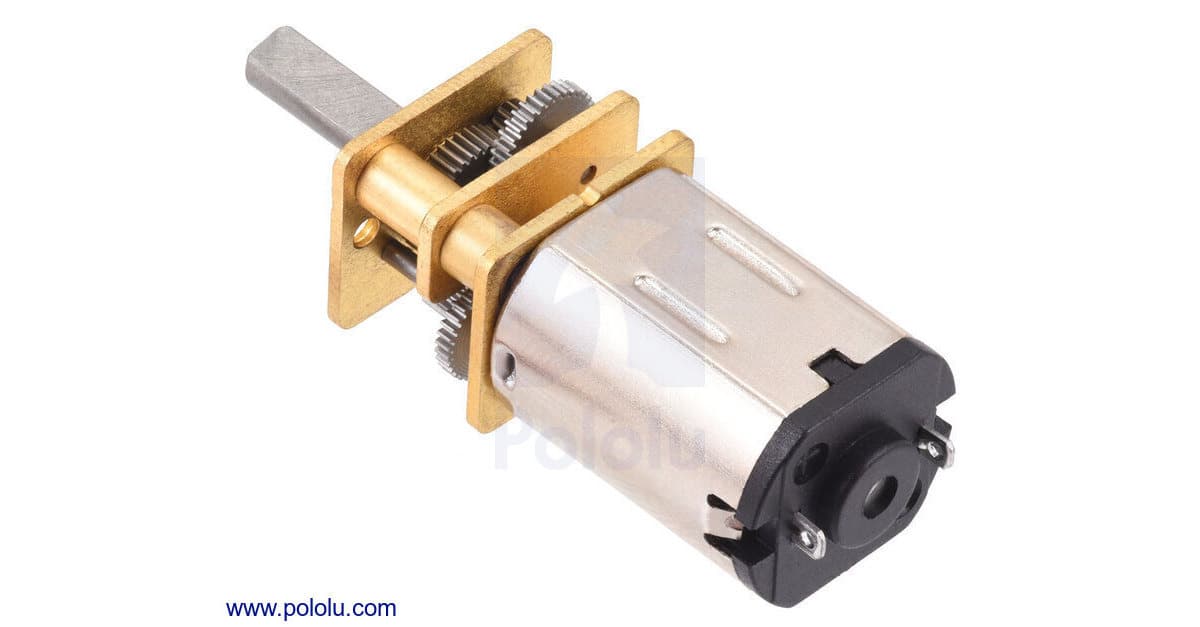 150:1 micro metal gearmotor MP 6V$23.95TT DC gearbox motor 200RPM 3-6V$2.95 |
| 바퀴 | 1 | 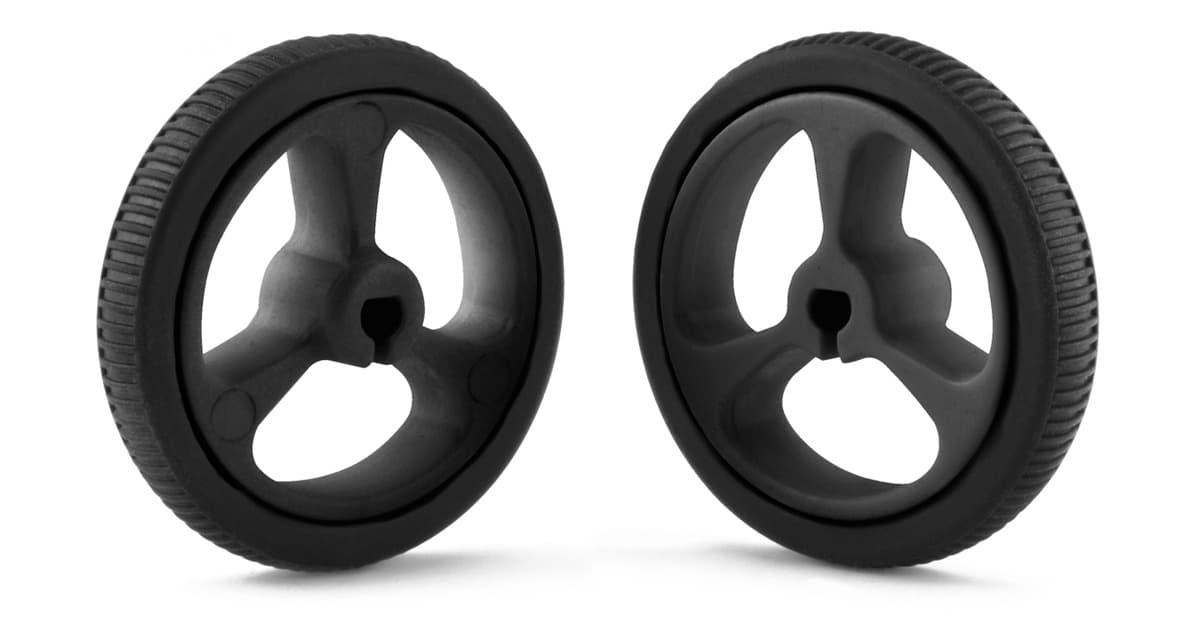 Wheel 32x7mm pair (for 3mm D shaft)$4.45Orange & clear TT motor wheel$1.50 두 개 필요 — 휠에 따라 쌍으로 또는 낱개로 판매되며, 선택한 모터의 축과 맞아야 합니다 |
| 세 번째 접지점 | 1 | Ball caster 3/8 inch metal ball$2.95 |
| 섀시 | 1 | Mini 3-layer round robot chassis kit (2WD)$24.95 |
| 모터 브래킷선택 | 1 | 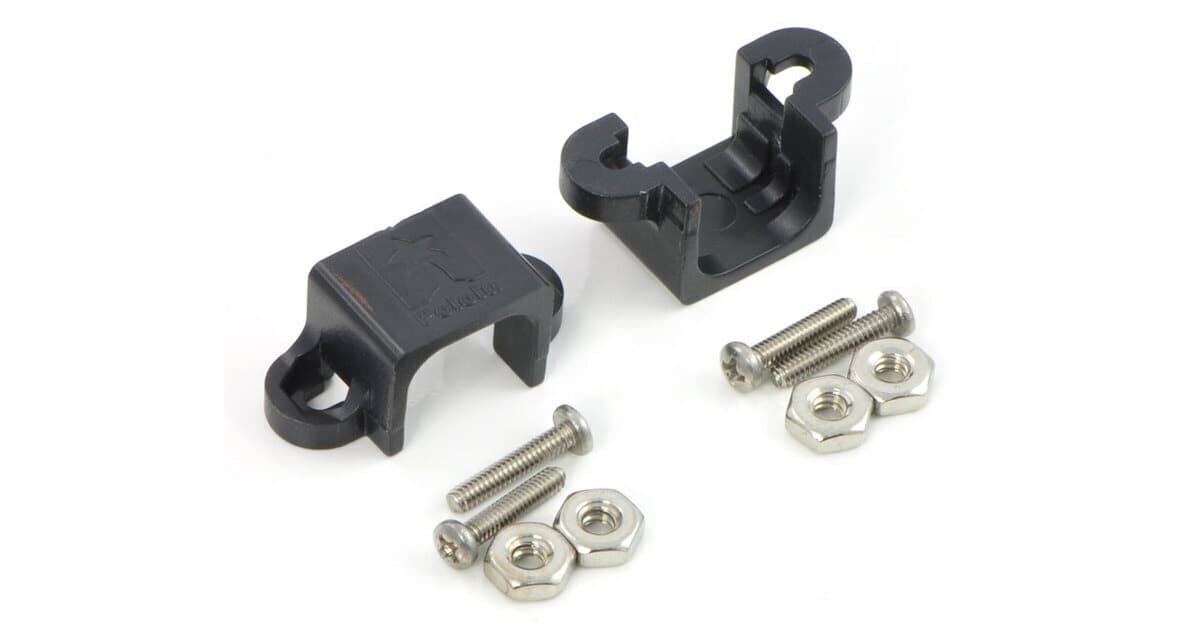 Micro metal gearmotor bracket extended pair$2.95 N20 선택 시에만 필요합니다 — 섀시 키트는 TT 모터를 직접 장착합니다 |
| 거리 센서 | 1 | 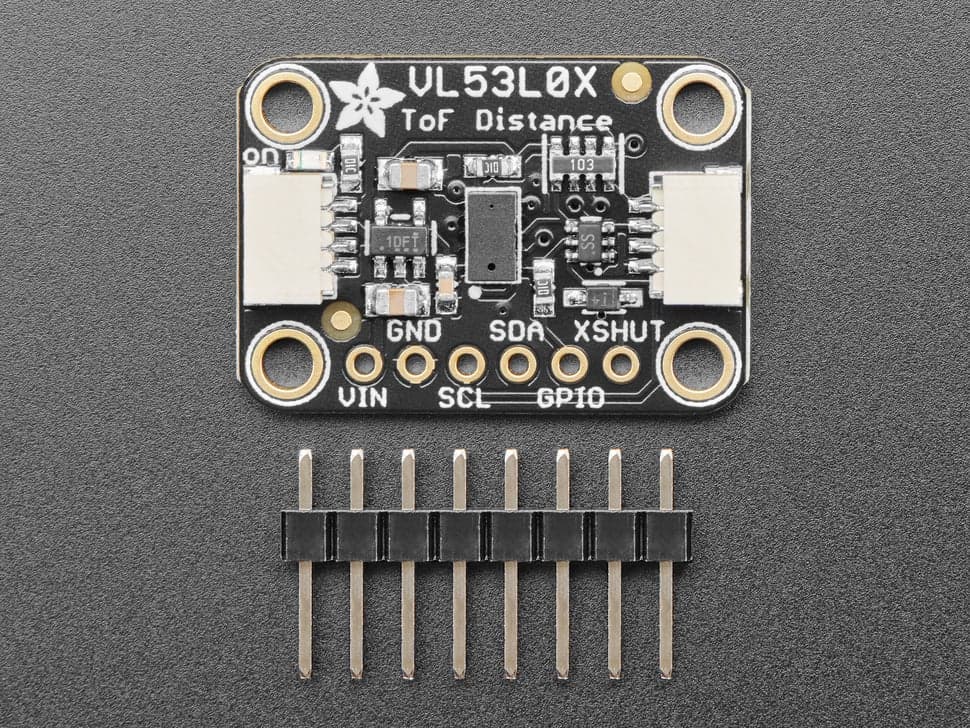 VL53L0X time-of-flight distance sensor breakout$14.95Ultrasonic distance sensor HC-SR04$5.25 |
| IMU선택 | 1 | MPU-6050 6-DoF accel + gyro breakout$12.95 |
| 배터리 팩 | 1 | 4 x AA battery holder with on/off switch$2.95 |
| 펌프 전원선택 | 1 | 5V 500mA step-down regulator D24V5F5$8.95 |
| 전원 스위치선택 | 1 | Breadboard-friendly SPDT slide switch$0.95 |
| 브레드보드 | 1 | Half-size breadboard$4.95 |
| I2C 배선 | 1 | Premium male/male jumper wires 40 x 150mm$3.95 Premium female/male jumper wires 40 x 150mm$3.95 |
| 스페이서와 나사선택 | 1 | Black nylon M2.5 screw / standoff kit$16.95 |
에이전트가 충족해야 할 제약
- supply-window모터 전원은 드라이버의 확인된 범위 안에 있어야 합니다 (2.7-10.8 V). 4xAA 팩은 NiMH일 때 4.8 V, 알카라인일 때 6 V로 둘 다 범위 안입니다.
- controller-supply같은 팩이 컨트롤러의 VSYS 범위에도 들어야 합니다 (1.8-5.5 V 확인됨). NiMH 4.8 V는 맞지만 알카라인 6 V는 초과합니다 - NiMH를 쓰거나 5 V 레귤레이터를 추가하세요.
- stall-within-peak모터의 구속 전류가 드라이버의 채널당 최대치를 넘으면 안 됩니다 (2 A 확인됨). N20의 구속 전류 1.6 A와 TT의 값 모두 그 아래입니다.
- shaft-match바퀴는 모터 축과 맞아야 합니다. 32x7 mm 바퀴는 N20의 3 mm D 축에, 주황색 TT 바퀴는 TT 모터의 양면 D 축에 맞습니다. 교차 조합은 맞지 않습니다.
- sensor-voltageVL53L0X 보드는 3-5 V를 받으며 (확인됨) 3.3 V 컨트롤러에서 안전한 선택입니다. HC-SR04는 5 V를 요구해 4.8 V NiMH 팩에서는 여유가 없습니다 - VL53L0X를 택하거나 5 V 라인을 추가하세요.
- interface컨트롤러는 드라이버용 PWM과 VL53L0X/MPU-6050용 I2C를 제공해야 합니다 - Pico 2 W는 둘 다 제공합니다.